Problemin Mühendislik Bağlamı
Uzay uygulamaları için robotik kol tasarımı, hem yapısal hem de işlevsel açıdan son derece karmaşık mühendislik problemlerini içerir. Uzay ortamının ekstrem koşulları, mikrogravite, yüksek radyasyon düzeyleri ve aşırı sıcaklık değişimleri, robotik kolların dayanıklılık ve performans kriterlerini önemli ölçüde etkiler. Bu nedenle, uzay robotik kol tasarımında mühendisler; malzeme seçimi, kinematik yapı, enerji verimliliği ve kontrol sistemleri gibi çok boyutlu teknik gereksinimleri dikkate almak zorundadır. Ayrıca, robotik kolların görevlerini güvenilir şekilde yerine getirmesi için hataya toleranslı sistemler ve otonom karar mekanizmaları geliştirilmesi gerekir. Uzay aracının kısıtlı ağırlık ve hacim sınırları, tasarım paketleme optimizasyonlarını da beraberinde getirir. Bu çerçevede, mühendislik analizleri ve simülasyonlar, tasarım sürecinin ayrılmaz bir parçası olarak kullanılır. Böylece, elde edilen çözümler uzay görevlerinin kritik ihtiyaçlarını karşılayabilmektedir.
Robotik kol sistemlerinin karmaşıklığı ve görev çeşitliliği, farklı mühendislik disiplinlerinin entegrasyonunu gerektirir. Mekanik, elektrik-elektronik, kontrol ve yazılım mühendisliği alanlarındaki uzmanlıklar bir araya gelerek, tasarımda kapsamlı bir yaklaşım benimser. Bu mühendislik bağlamı, güvenilirlik, sürdürülebilirlik ve performans kriterleri arasında dengeli bir tasarım ortaya koymayı amaçlar. Böylelikle, uzayda robotik kolların uzun ömürlü, verimli ve stabil çalışması mümkün olur.
Bu mühendislik çerçevesi, devam eden bölümlerde temel kavramların, parametrelerin ve veri kalitesinin önemi üzerine kurulu olarak açılacaktır.
Uygulanabilir Yöntem ve İş Akışı
Uzay robotik kol tasarımında uygulanabilir yöntem ve iş akışı, çok disiplinli yaklaşımların koordineli şekilde yürütülmesini gerektirir. Tasarım sürecine başlamadan önce gereksinimlerin net olarak tanımlanması kritik bir adımdır. Bu aşamada, uzayın ekstrem koşulları, görev tipi, yük taşıma kapasitesi ve operasyonel süre gibi parametreler detaylıca analiz edilir. Ardından, malzeme seçimi ve mekanik yapı tasarımı için öncelikli kriterler belirlenir.
İş akışı genel olarak ön tasarım, detaylı tasarım, simülasyon ve prototipleme, test ve optimizasyon adımlarını içermektedir. Ön tasarım safhasında robotik kolun kinematik yapısı, aktüatör tipleri ve kontrol sistemleri kavramsal düzeyde şekillendirilir. Detaylı tasarımda ise CAD modelleri hazırlanıp, mekanik ve elektriksel bileşenlerin entegrasyonu gerçekleştirilir.
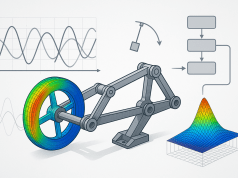
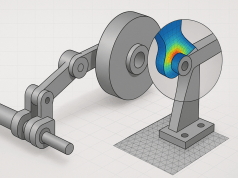
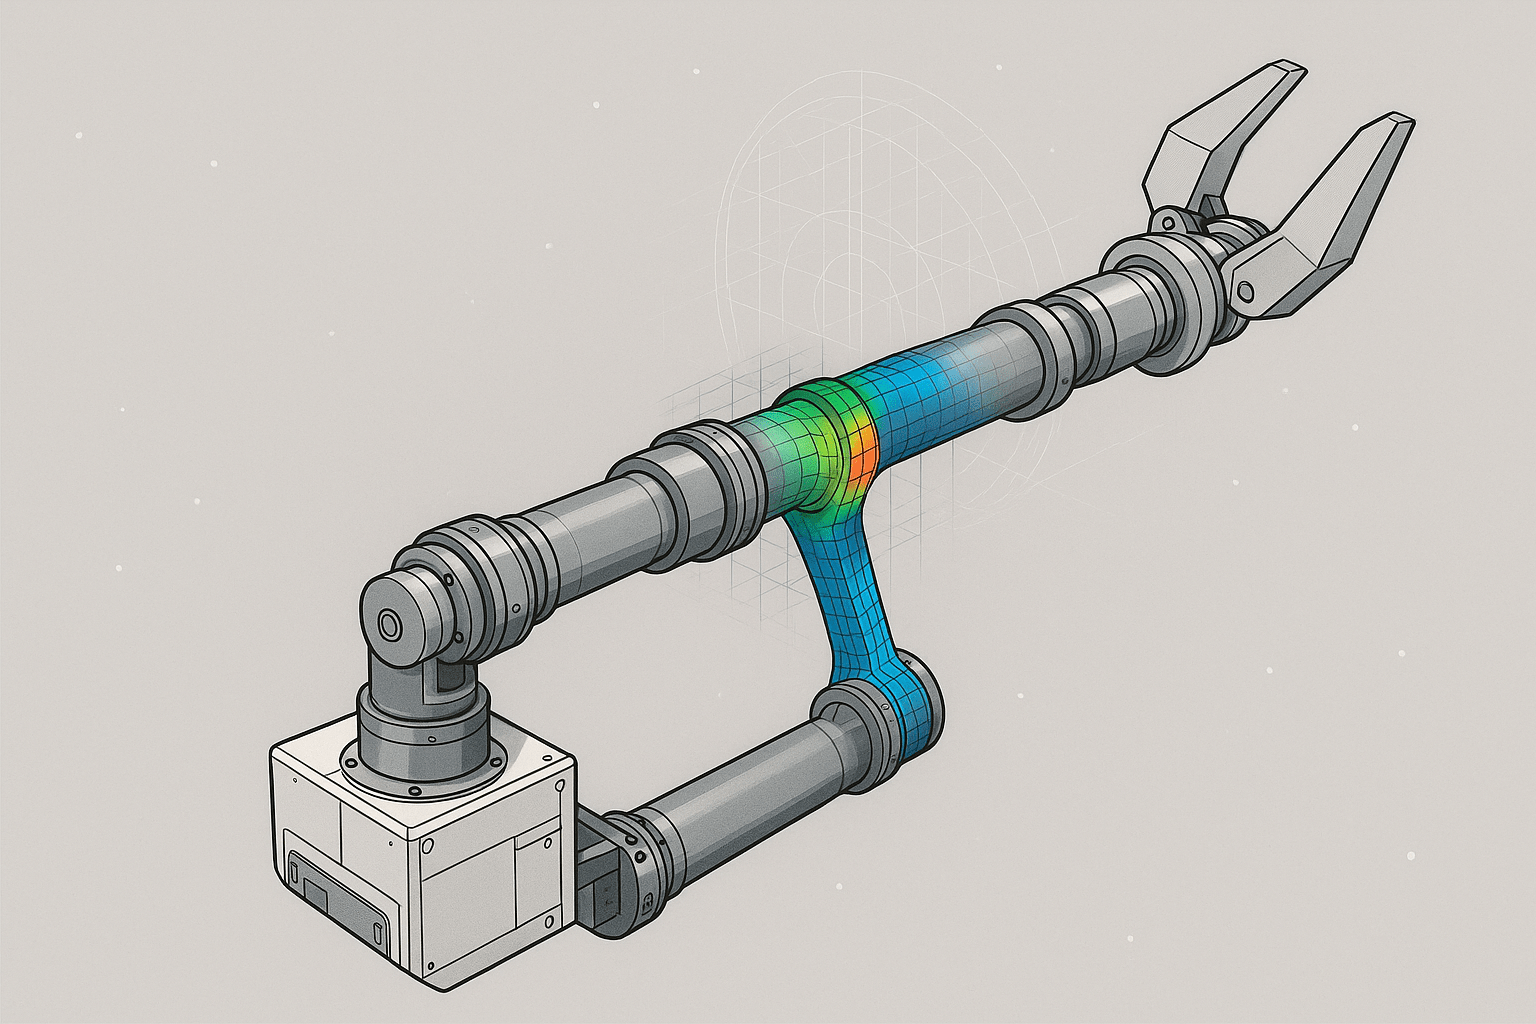
Simülasyon aşaması, tasarımın gerçek uzay koşullarına uygunluğunu doğrulamak için kritik öneme sahiptir. Sonlu elemanlar analizi (FEA), dinamik simülasyonlar ve kontrol algoritmalarının doğrulaması bu aşamada gerçekleştirilir. Bunu takiben prototipleme ile gerçekçi test senaryoları ortamında performans değerlendirilir ve gerekli optimizasyonlar yapılır. Bu sistematik iş akışı, hataların önceden tespiti ve verimliliğin artırılması için yapılandırılmıştır.
Bir sonraki bölümde, modelleme teknikleri ve uygulama kararlarının mühendislik detayları ele alınacaktır.
Robotik Kol Tasarımında Parametre Seçimi ve Optimizasyon Yaklaşımları
Uzay robotik kol tasarımında başarı düzeyini belirleyen önemli unsurlardan biri doğru parametrelerin tespit edilmesi ve bunların uygulanabilir bir optimizasyon süreciyle belirlenmesidir. Yapısal ağırlık, kol uzunluğu, eklem sayısı, kinematik zincirin tipolojisi, karmaşıklık düzeyi ve görev gereksinimleri parametre seçiminde başı çeker. Mekanik parametreler ve hareket kabiliyeti kadar, kullanılan aktüatörlerin moment, hız ve hassasiyet değerleri de tasarım çıktısını doğrudan etkiler. Örnek olarak, düşük yerçekimli ortamda aşırı yüksek taşıma kapasitesi seçmek gereksiz ağırlık ve enerji tüketimine yol açabilir. Bu nedenle, optimizasyon hedef fonksiyonları arasında ağırlık/kuvvet oranı, enerji verimliliği ve operasyonel çeviklik bulunmalıdır. Parametre aralıkları önceden belirlenip çok-kriterli karar verme metotları, örneğin Analitik Hiyerarşi Süreci (AHP) veya Pareto optimizasyonu gibi teknikler kullanılabilir. Kol sonu efektörünün yetenekleri de görev odaklı olarak detaylı şekilde tanımlanmalıdır.
Somut Bir Uzay Robotik Kol Tasarım Uygulaması: Akış ve Karar Noktaları
Somut bir uygulama örneğinde, mühendislik ekibi projenin başında gereksinim matrisini oluşturur. Ardından aşama aşama ilerleyen bir akış takip edilir:
- Görev Tanımı ve Kritik Gereksinimler: Yörüngede parça değiştirme mi, bakım mı, örnek toplama mı, yoksa modül kurma mı?
- Ortam Analizi: Termal çevrim frekansı, radyasyon dozları ve mikrogravite test senaryoları tanımlanır.
- Kinematik ve Dinamik Modelleme: İleri ve geri kinematik analizler ile hareket sınırları ve yol planlaması yapılır.
- Malzeme ve Aktüatör Seçimi: ISO ve NASA malzeme dayanıklılık standartlarına uygunluk doğrulanır. Elektrik motoru, harmonik redüktör, kablolu tahrik gibi seçenekler değerlendirilir.
- Simülasyon ve Sensör Entegrasyonu: Gerçek-hayat veri setleriyle sanal ortamda çarpışma, titreşim ve ortam tepkileri test edilir.
- Hata Senaryoları ve Emniyet: Motor arızası, sensör sapması, kilitlenme olasılıkları gibi modlar analiz edilir ve güvenlik protokolleri üretilir.
- Prototip Üretimi ve Yer Testleri: Vakum odası, termal şok testi ve radyasyon simülatörlerinde sınamalar yapılır.
Her adımda mühendisler, performans gereksinimi ile sistemin operasyonel sürdürülebilirliği arasındaki dengeyi gözeterek karar verir.
Tasarımın Doğrulanması: Testler, Korelasyon ve Veri Kalitesi
Yapılan tasarımın uzay ortamındaki gereksinimleri karşılayıp karşılamadığı, güvenilir testler ve verilerin titiz analiziyle doğrulanır. Öncelikle sayısal model ve simülasyonlardan elde edilen veriler, prototipin yer testi verileriyle korele edilir. Bu amaçla, moment, pozisyon, hız, sıcaklık ve titreşim sensörlerinden alınan ölçümler zamana bağlı olarak analiz edilir. Korelasyon katsayıları, model ile fiziksel prototip arasındaki sapmaları gösterir. Eğer sapmalar tolerans dışında ise, tasarım döngüsü baştan değerlendirilir. Uzay görevlerinde sık karşılaşılan ‘unknown unknowns’ başlığı, yani önceden tahmin edilmesi güç problemler, özellikle uzun görevlerde sistemin beklenmedik davranışlar sergilemesine neden olabilir. Bu tip sonuçların yükümlülüğünü düşürmek için istatistiksel anlamlılık ve deneysel tekrar edilebilirlik dikkatlice izlenmelidir. Ayrıca, algoritmaların otonom karar verme süreçlerinde kullandığı sensör verisi doğrulanmadan uçuş sertifikasyonu yapılmamalıdır.
Hata Modları, Belirsizlik Kaynakları ve Yönetimi
Uzay ortamında çalışan robotik kollarda hata oluşumları yalnızca mekanik arızalardan ibaret değildir. Kontrol algoritmalarındaki mantık hataları, uzaktan komut iletiminde yaşanan gecikmeler, yazılım güncellemelerinin uyumsuzluğu veya sensörlerin yanlış kalibrasyonu da misyonda başarısızlığa neden olabilir. Hata modlarının başında, donanım aşınması ve matkap-vida işlemleri sırasında ortaya çıkan mikroçatlaklar gelirken, elektromanyetik girişimler veya kozmik ışın kaynaklı elektronik hatalar da oldukça sık rastlanan sorunlardandır. Belirsizlikleri en aza indirmek için, sistemler çoğul yedekli olacak şekilde tasarlanır ve görev sırasında sürekli kendi durum değerlendirmesini yapar. Ayrıca, olası arıza durumlarında “safe mode” protokolleri aktif biçimde devreye girer; bu aşamalarda enerji kullanımı ve temel kontrol limitleri minimumda tutulur. Mühendisler, hata modlarının çeşitliliğini azaltıcı önleyici bakım planlarını entegre eder; bakım esnekliği ve uzaktan değiştirilebilirlik de değerlendirilir.
İleri Seviye Simülasyon ve Gerçekleme Senaryolarında Teknik Derinlik
Uzay robotik kol tasarımında mühendislik derinliğinin artırılması, yalnızca temel simülasyon ve doğrulama adımlarını anlamakla kalmayıp, karmaşık mühendislik akışlarında kullanılan kapsamlı teknik yaklaşımların ayrıntılı biçimde ele alınmasını da gerektirir. Bu bağlamda, gerçek dünya ile uyumlu dinamik modelleme, malzeme ve elektronik seçiminde parametre optimizasyonu, test ve doğrulama süreçlerinin senaryolaştırılması, hata modlarının istatistiksel olarak incelenmesi kritik önem taşır. Aşağıda tipik bir uygulama akışının derinden ele alınışını, parametre ve yöntem seçimini, hata yönetimini ve simülasyon-sonrası örnek değerlendirmesini bulabilirsiniz.
Adım 1: Görev Parametreleri ve Senaryosu Tanımlama
Her robotik kol görevinde, öncelikle uzay ortamında gerçekleştirilecek işlevlerin, görev sürelerinin ve taşıma/sabitleme koşullarının açıkça ortaya konması gerekir. Bu aşamada, çevresel analiz tablosu oluşturulur:
- Mekanik yük talepleri: Kolun taşıyacağı maksimum yük, oynama açısı, itme/çekme kuvvetleri ve hız aralıkları.
- Termal çevrim ve radyasyon: Cihazın düşük ve yüksek sıcaklıklardaki davranışı ve radyasyon dozuna karşı malzeme seçiminin etkisi.
- Zorluk/önem sıralaması: İlk ve ana görevlerin başarısındaki kritik öneme sahip fonksiyonlar.
Adım 2: Parametre Alanı ve Çok Kriterli Optimizasyon
Uzay robotik kollarında her bir parametrenin doğru seçimi, toplam sistem başarısını belirler. Tasarımda dikkate alınması gereken başlıca parametreler:
- Kinematik zincir tipi: Seri veya paralel yapılar, aktüatör ve redüktör yerleşimi.
- Eklem (joint) sayısı ve serbestlik dereceleri: Görev karmaşıklığına karşı minimum hareketli parça prensibi.
- Kol uzunluğu ve kesit geometrisi: Uzayda erişim gereksinimini, taşıma kapasitesiyle dengede tutmak.
- Malzeme tipi: Titanyum, uzay alüminyumları ve kompozitlerin mekanik kırmızı çizgileri (akma ve kopma dayanımı, yorulma ömrü, termal genleşme katsayısı).
- Aktüatör performans eğrileri: Moment, hız, hassasiyet, öngörülen çevrim ömrü.
Bu parametrelerde, multi-objective genetic algorithm veya Pareto eğrisine dayalı optimizasyon gibi teknikler sıklıkla kullanılır. Örneğin, AHP (Analytic Hierarchy Process) ile ağırlık/taşıma kapasitesi, enerji tüketimi ve kontrol doğruluğu arasında optimum denge aranır.
Adım 3: Detaylı Simülasyon Süreci ve Tipik Test Akışı
Uzay robotik kolu için prototip oluşturmadan önce gerçekleştirilen sanal testlerde aşağıdaki simülasyon türleri kullanılır:
- Statik-Linear Sonlu Eleman Analizi (FEA): Maksimum yük altında deformasyon ve güvenlik katsayısı doğrulanır.
- Dinamik (Multi-body) Simülasyon: Ani ivmelenme, titreşim/frekans tepkisi, eklemden ekleme atalet akışı incelenir.
- Kontrol algoritma doğrulaması: Pozisyonlama ve yol planlama, uzaktan komut gecikmesi etkileriyle test edilip otomatize edilir.
- Termal stres simülasyonu: Kol yapısının kısa ve uzun dönemli sıcaklık değişimlerinde stabilitesine bakılır.
- Radyasyon etkisi taklidi: Elektronik komponentlerin toplam doz (TID) altında fonksiyon kaybı risk analizleri yapılır.
Simülasyon sonuçları ile, her bir parametre için fiziki prototipe aktarılabilir tolerans/marj değerleri belirlenir. Ayrıca, testlerde kullanılan sensörlerin kalibrasyon verileri de modelin içine gömülür.
Adım 4: Model-İzleme Korelasyonu ve Doğrulama Akışı
Gerçek prototip üzerinde yapılan ön testlerde aşağıdaki ölçümler ve korelasyon analizleri uygulanır:
- Pozisyon-tork ölçümleri robot kolunu gerçekçi yükler altında çalıştırarak kinematik model ile fiziksel veri arasındaki sapmaları gösterir.
- Titreşim izleme sensörleri ile modal analiz sonucu bulunmuş rezonans frekanslarının, simülasyon sonuçlarına yakınlığı denetlenir.
- Termal kamera ve sensörlerle ısı yayılımı incelenir, beklenen ile deneysel sıcaklık farkı istatistiksel olarak hesaplanır (ör. ±2°C toleransı).
Korelasyon katsayıları (ör. Pearson veya Spearman) sayesinde, model ve prototip arasında %95’in üstünde bir örtüşme aralığı istenir; bunun altında ciddi revizyonlar önerilir.
Adım 5: Hata Modları, Belirsizlikler ve Sistematik Önlemler
Robotik kol sistemlerinin güvenliği için hata modlarının öngörülmesi kritik olup aşağıdaki başlıklar altında yönetilir:
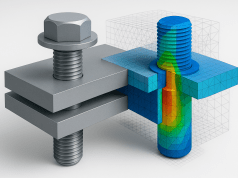
- Mekanik hata modları: Vida gevşemesi, mikroçatlak ilerlemesi, eklemde aşınma veya kırılma.
- Elektronik hata modları: Motor/encoder sensör kayması, veri yolu (bus) iletişim hatası, radyasyonla tetiklenen geçici hafıza silinmeleri.
- Yazılım/sistem hata modları: Kayıp haberleşme paketleri, karar ağacı sapmaları, öngörülmeyen olay akışları.
Tüm hata olasılıkları için Failure Modes and Effects Analysis (FMEA) yöntemi uygulanarak riskin büyüklüğü (RPN: Risk Priority Number) hesaplanır ve olasılığı yüksek hatalarda yedeklilik veya yazılımda devreye giren emniyet algoritmaları ile risk azaltılır.
Adım 6: Saha Senaryolarında Karar, Trade-off ve Tasarım Sürekliliği
Uygulama doğrulama akışında, aşağıdakiler kritik karar kriterleridir:
- Enerji verimliliği-karşılık görev hızı: Güç tüketiminden tasarruf için kolun hareket profili optimize edilir, ancak görev süresini artırmadan. Enerji kısıtı altında 5 Nm/deg momentten ödün verilirse görev performansı %8 azalabilir.
- Yedeklilik düzeyi-karşılık ağırlık artışı: İkinci yol olarak, yedek kol mekanizması toplam ağırlığı %20 artırabilir, ancak görev başarısızlık riskini yüzde 1’in altına çeker.
- Aktüatör tipinin seçimi: Harmonik redüktör, DC motor veya piezo-aktüatörün uzun ömür-ani güç tepki kapasitesine göre dengelenmesi gerekir.
Her karar noktasında, prototipten gelen gerçek saha veri setleriyle simülasyon sonuçlarının karşılaştırılması, mühendislik ekibinin trade-off seçimlerini nesnel olarak destekler. Nihai kararlarda, en kötü-olası senaryo (worst-case) analizleri temel alınır.
Somut Korelasyon ve Doğrulama Örneği
Test akışı örnekleri:
- Kolun eklem tork sensörlerinden alınan zamana bağlı veriler, MATLAB veya Python ile filtrelenip simülasyon çıktıları üzerine bindirilir ve RMS hata analizleri ile değerlendirilir. <2.5 Nm fark, kabul edilebilir hata bandıdır.
- Termal vakum testlerinde, sıcaklık-duyarlı çipler ile ölçülen veriler simülasyonla karşılaştırılarak, ısı yayılım modelinin doğruluğu ±2°C standart sapma ile raporlanır.
- Uzaktan komut/geri besleme döngülerinde, 300ms’nin üzerindeki iletim gecikmesinin performansı %10 düşürdüğü saptanır. Bu durumda kontrol algoritmasında PID yerine LQG (Linear Quadratic Gaussian) kontrolörleri denenir.
Bütünleşik yaklaşımlarda, test ve doğrulama örneklerinin sonuçları karar ağacına işlenir ve ileri iterasyonlarda tasarım parametreleri güncellenirken her senaryoda kabul/hata eşiği yeniden değerlendirilir.
Belirsizlik Yönetimi ve Karar Kriterleri
Gerçek uzay görevlerinin benzersiz doğası, tüm model ve testlerin belirli miktarda belirsizlik içerdiğini gösterir. Bu nedenle karar kriterlerinin belirlenmesinde:
- Sensör verilerinin kesinliği, hata payı ve güvenilirliği düzenli istatistiksel kontrollerle sınanır.
- Model öngörülerinin deneysel sonuçlarla korelasyonu asgari %90 olmalı; daha düşüğü için model kalibrasyonu yapılır.
- Trade-off’lar daima güvenlik, görev başarısı ve kaynak koruması arasında optimize edilir; kritik sistemlerde asla tekil arıza noktası bırakılmaz.
Bütün teknik süreçlerde dokümantasyon ve karar izlenebilirliği hayati önemdedir. Sonuç olarak, uzay robotik kolu tasarımında mühendislik akışları, teknik ayrıntılara verilen önem oranında sürdürülebilir ve güvenli işlevselliğe ulaşır.
>Karar Kriterleri, Mühendislik Trade-off Analizleri ve Sonuçlar
Uzay robotik kollarında mühendislik kararları, genellikle birbirine zıt birden çok kriter arasında hassas bir denge kurmayı gerektirir. Örneğin hafiflik ile dayanıklılık, görev esnekliği ile operasyonel sadelik ya da enerji verimliliği ile üretim maliyeti çoğu zaman çelişir. En kritik karar kriterleri arasında, görev başarısı için minimum hata toleransı, uzun süreli güvenilirlik, enerji kaynaklarının sürdürülebilir kullanımı ve operasyon sonrası bakım olanakları gelir. Trade-off analizlerinde, çok amaçlı tasarım optimizasyonu (multi-objective optimization) ve risk-maliyet analizi yapılır. Her kritik karar öncesi, modelleme sonuçları ve prototip testlerinden elde edilen çıktılar sentezlenip teknik komitelerce tartışılır. Sonuç olarak, mühendislik ekibi, kabul edilebilir güvenlik seviyesini ve görev önceliklerini dikkate alarak optimum çözümü belirler. Bu tür projelerde nihai başarı sadece inovatif mühendislik çözümlerinde değil, disiplinler arası karar süreçlerinin etkin yönetiminde yatmaktadır.
2>Yaygın Hatalar, Riskler ve Sınırlamalar
Uzay robotik kol tasarımında karşılaşılan yaygın hatalar, önemli risk unsurları ve sınırlamalar, tasarımın başarısını ve işlevselliğini doğrudan etkiler. En sık rastlanan hatalar arasında yetersiz malzeme dayanıklılığı, eksik çevresel koşul simülasyonları ve aktüatör seçiminde hatalar yer alır. Özellikle uzayın ekstrem termal değişkenlikleri ve yüksek radyasyon seviyeleri, malzeme yorulmasını hızlandırarak mekanik arızalara yol açabilir. Bu nedenle, malzeme testleri ve ortam simülasyonlarının detaylı yapılmaması erken aşamalarda kritik hatalara sebep olabilir.
Kontrol sistemlerinde yazılım hataları ve algoritmik yetersizlikler, robotik kolun doğru konumlama ve hareket kabiliyetini olumsuz etkiler. Yazılımda gerekli hata tolerans mekanizmalarının eksikliği, sistem arızalarında tamiri zor kritik durumlar yaratabilir. Ayrıca, sensör verilerinin doğruluğunun düşüklüğü, otonom karar verme süreçlerinde belirsizliği artırır ve görev başarısını riske atar.
Risk faktörlerinden biri de prototip testlerinin gerçek uzay koşullarını tam olarak yansıtamaması ve böylece sistemin sahada beklenmedik şekillerde performans göstermesidir. Mikrogravitasyon etkileri, titreşimler ve enerji kaynaklarındaki kısıtlamalar simülasyonlarda yeterince dikkate alınamazsa, tasarımın uygulanabilirliği sorgulanır hale gelir. Ayrıca, ağırlık ve hacim sınırlamaları, tasarımda yapılacak bileşen entegrasyonlarında belirgin kısıtlamalar oluşturur, bu da karmaşık mühendislik kararları gerektirir.
Bu bağlamda, riskleri en aza indirgemek için iteratif test ve doğrulama süreçlerinin sürekli kılınması, yüksek kaliteli malzeme seçimi ve kontrollü simülasyon yaklaşımları kritik öneme sahiptir. Ayrıca, sistematik hata analizi ve risk yönetimi metodolojilerinin uygulanması, projenin güvenilirlik ve sürdürülebilirlik hedeflerine ulaşmasını sağlar.
Bir sonraki bölümde, bu süreçlerde kullanılan karar kriterleri detaylandırılarak genel sonuçlar ve öneriler sunulacaktır.