Giriş: Endüstriyel Robotlarda Kontrolün Temelleri ve Yeni Nesil Gereksinimler
Endüstriyel robotlar, üretim hatlarında çok eksenli, karmaşık görevleri hızlı ve tekrarlı biçimde gerçekleştiren, güvenilirliği ve hassasiyetiyle öne çıkan otomasyon bileşenleridir. Teknolojinin gelişimiyle beraber pazar, çevrimiçi üretim kontrolü, esnek otomasyon, insansız fabrika uygulamaları gibi konularda daha yüksek talepler ortaya çıkarırken, hata payının maksimum minimize edilmesi, enerji ve kaynak optimizasyonu, çevresel koşullara adaptasyon, insan operatör ile işbirliğine uygunluk gibi bir dizi yeni gereklilik de doğmuştur. Kontrol sistemleri ise tüm bu gereksinimlerin karşılanmasında anahtar rol oynar; sistem güvenliği, stabilite, çevrim süresi ve görev başarısı büyük ölçüde kontrol mimarisinin tasarımına ve uygulamasına bağlıdır. Söz konusu bu gereksinimler doğrultusunda, endüstriyel robotlarda kontrol stratejilerinin akademik, teorik ve pratik bakış açısıyla değerlendirilmesi; modelleme, uygulama ve deneysel doğrulama süreçlerinin MATLAB/Simulink gibi yazılım ortamlarında mühendislik disipliniyle ele alınması kritik bir gereklilik haline gelmiştir.
Temel Kavramlar: Robotik Kontrolde Modern Mimari ve Sistem Bileşenleri
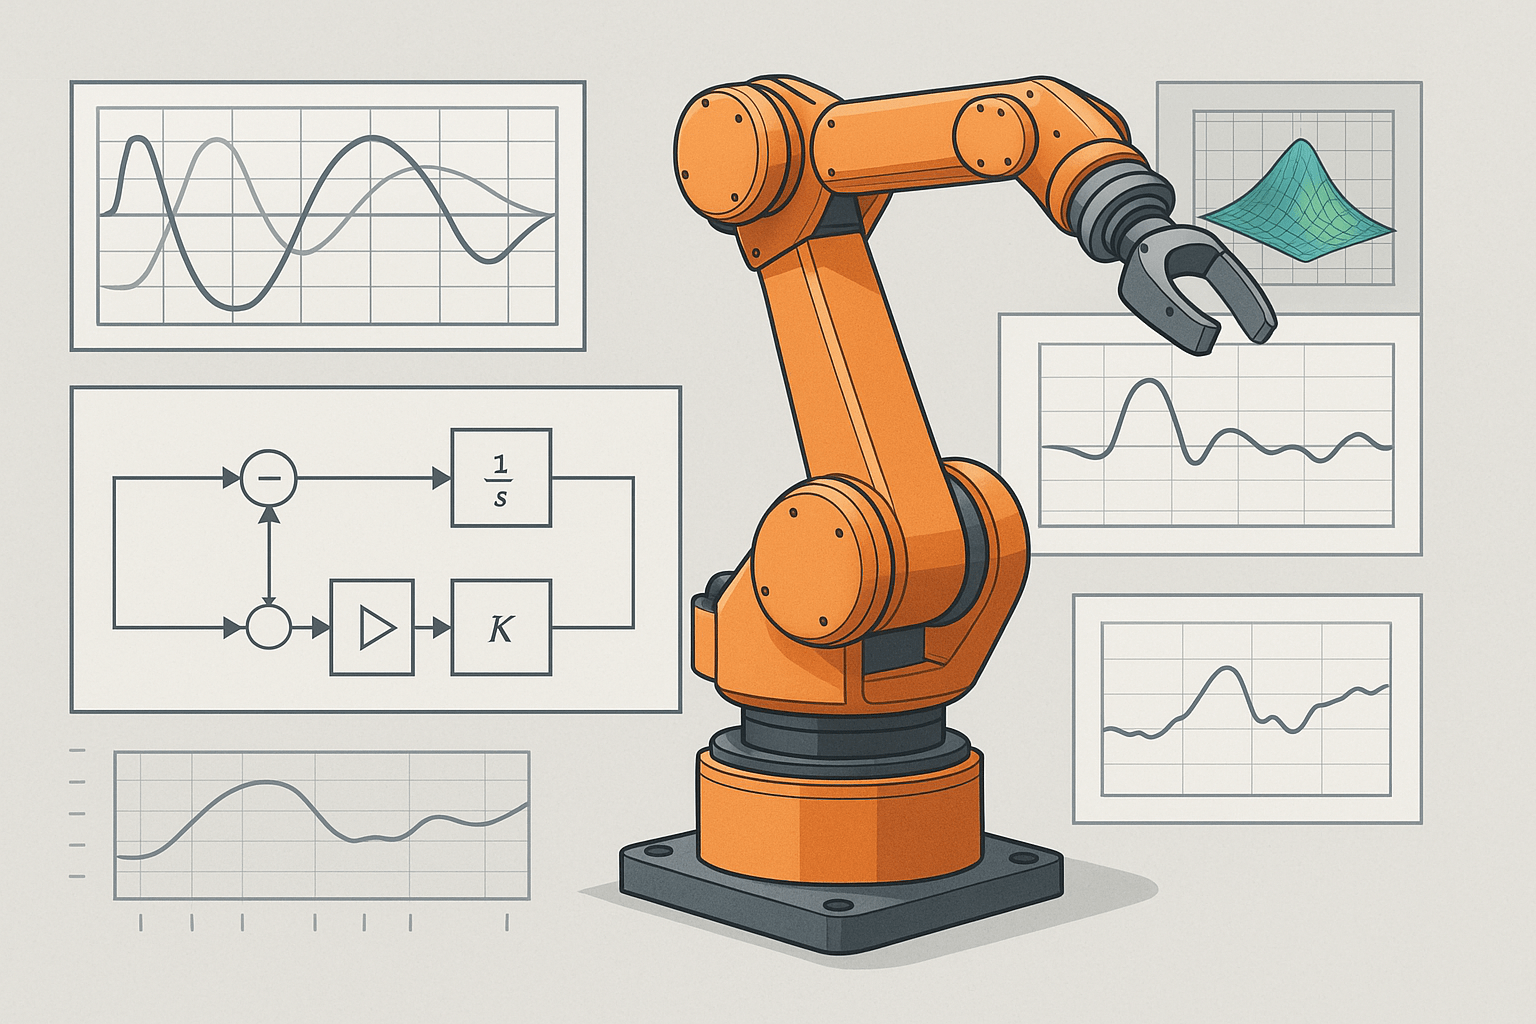
Bir endüstriyel robotun kontrol sistemi; hareket planlama, yol izleme, kuvvet kontrolü ve görev yönetimi gibi ana modülleri kapsar. Açık çevrim kontrol, robot komutlarının herhangi bir geri besleme olmaksızın doğrudan uygulandığı temel bir yapıdır. Ancak endüstriyel robotik uygulamalarındaki karmaşıklık göz önüne alındığında, kapalı çevrim kontrol (geribildirimli kontrol) neredeyse her zaman tercih edilen yaklaşımdır. Kapalı çevrimde, sistem çıktısı (eklem pozisyonu, hız, ivme, kuvvet gibi büyüklükler) sensörlerle sürekli izlenir, bu değerler referansla karşılaştırılır ve hata (yani istenen-ölçülen farkı) mühendislikte belirli bir kontrol algoritmasına (ör: PID, adaptif, optimal kontrol vb.) girdi olarak verilir.
Tipik robotik kontrol zinciri aşağıdaki temel aşamaları içerir:
- Yol Planlama: Mekanize edilmiş uç etkin noktanın (TCP – Tool Center Point) istenen yörüngesinin robot parametrelerine dönüştürülmesi
- Geri Besleme Edinimi: Enkoder, ivmeölçer, kuvvet sensörü gibi sensörlerle gerçek zamanlı ölçümlerin toplanması
- Hata Hesabı: Servo döngüsünde ölçülen ve istenen büyüklüklerin farkının matematiksel olarak değerlendirilmesi
- Kontrol Karar Mekanizması: Belirlenen hata fonksiyonuna göre uygun kontrol sinyallerinin oluşturulması
- Aktüatör ve Çıkış: Motor, hidrolik veya pnömatik sistemlerin sürülmesi ve fiziksel çıktının elde edilmesi
Robotlarda çok eksenli hareket gerektiren uygulamalarda, eksenler arası etkileşim (coupling), esneklik, dişli boşlukları, sürtünme karakteristikleri gibi gerçek dünya etkileri, modelin doğruluğunu doğrudan etkiler ve kontrol sistemi tasarımında mutlaka dikkate alınmalıdır.
MATLAB/Simulink’te Robot Kontrol Modellemesinin Esasları
Simülasyon tabanlı geliştirme, fiziksel prototip gereksinimini ciddi biçimde azaltırken, tasarım dönüşlerinin hızlı bir şekilde gerçekleştirilmesine imkan tanır. MATLAB/Simulink ortamında, blok tabanlı modelleme sayesinde robotun mekanik ve elektriksel alt sistemleri gerçekçi şekilde tanımlanabilir. Simulink’te, Control System Toolbox fonksiyonlarını, Robotics System Toolbox (kinematik, dinamik, yol planlama araçları) ve Simscape Multibody (katı cisim ve bağlantılı mekanizmaların simülasyonu) eklentilerini kullanarak kapsamlı bir sistem simülasyonu elde edilebilir.
Modelleme ve Parametreleştirme Adımları
- Kinematik Modelin Kurulumu: DH (Denavit-Hartenberg) parametrelerinin manuel veya fonksiyonel olarak tanımlanması ve Simulink’te robot geometrisinin parametrik şekilde modellenmesi
- Dinamik Denklemlerin Oluşturulması: Newton-Euler veya Lagrange-Euler yaklaşımlarıyla robot kolunun, eklem-kütle/ivme/atâlet partiküllerinin parametrik modellenmesi
- Sensör ve Aktüatör Modeli: Tipik bir DC motor ve redüktör setinin, enkoderin ve sürücü devresinin gerçekçi olarak blok şema biçiminde modellenmesi
- Çevresel Etkileşimler: Sürtünme, esneklik, yük değişimi vb. sistem parametreleri açısından Simulink blok parametrelerinin düşük ve yüksek aralıklarda parametrik test edilmesi
Bu kapsamda hazırlanan model, algoritmaların farklı kontrol parametreleriyle denenmesine imkân sunarken, sistemde hangi parametrelerin performansı hangi yönlerden etkilediği konusunda mühendise bütüncül bir bakış kazandırır. Özellikle model-belirsizlik analizi (Monte Carlo testleri, parametre süpürme) ve sensör gürültüsü ekleme simülasyonlarıyla gerçek uygulamaya yakınlaştırılmış sonuçlar elde edilebilir.
Gelişmiş Kontrol Stratejilerinin Tasarımı ve Simulink’te Uygulanması
PID, Adaptif, Model Tabanlı, ve Akıllı Kontrol Teknikleri
- PID (Proportional-Integral-Derivative) Kontrol: Klasik ama çok güçlü bir yöntemdir. Simulink’te
PID Controllerbloğu ile hızla uygulanabilir. Önemli parametreler Kp (proporsiyonel), Ki (integral), Kd (türev) kazançlarıdır. Her eksenin kendi PID döngüsü vardır ve eksen arası etkileşim için çapraz kazanç matrisleri tanımlanabilir. Ayrık/Analog sistem tercihlerine göre blok yapı ve örnekleme süresi özelleştirilebilir. - Adaptif Kontrol: Zamanla değişen yükler ve sistem parametrelerindeki belirsizliklerde, kontrol parametrelerinin dinamik olarak güncellenmesini sağlar. Simulink’te MRAC (Model Reference Adaptive Control) şablonları veya kullanıcı tanımlı MATLAB Function bloklarıyla uygulamalar oluşturulabilir. Güncellenen parametrelerin stabiliteyi bozmayacak şekilde hız-limitli olması gerekir; Lyapunov tabanlı kararlılık kriterleri tercih edilir.
- Model Tabanlı (State-Space, LQR): Sistem durum değişkenlerinin (pozisyon, hız, akım, tork gibi) tamamını göz önüne alarak çoklu geribildirim sağlayan, hassas ve çok eksenli kontrol olanağı verir.
State-SpaceveyaLQR Controllerblokları, özellikle model doğruluğu yüksek olduğunda üst düzey sonuçlar üretir. Kendi gözlemcisi (observer) ile eksik ölçülen büyüklüklerin tahminine imkân verir. - Kayma Modlu ve Optimal Kontrol (Sliding Mode, MPC): Parametre belirsizliğine dayanıklı, robust algoritmalardır. Parametre limitlerinin kritik olduğu pres, puntalama gibi uygulamalarda tercih edilir. Model Predictive Control blokları, zamansal gecikmelerle dahi sistem kısıtlarını zorlamadan optimum kontrol sağlar.
- Yapay Zekâ/Akıllı Algoritmalar (NN/FL): Sinir ağı (NN) tabanlı adaptif kontrol, bulanık mantık (FL) yaklaşımı veya hibrit teknikler, sistem davranışı lineer olmayan ya da modellemesi zor olan noktalarda avantaj sağlar. Örneğin, yük değişiminin algoritmik olarak zor öngörüldüğü kaynak robotlarında, öğrenen kontrolörler Simulink Model veya Toolbox ile denenebilir.
Simulink Özelleştirilmiş Uygulama Senaryosu: Gerçek Bir Robot Kolunda PID-Adaptif Karma Kontrol
Aşağıdaki örnek, bir 4-eksenli endüstriyel robot kolunun Simulink’te PID+Adaptif (yakınsak) kontrol kombinasyonu ile gerçeklenmesini, karar süreçleriyle birlikte özetler:
| Adım | Teknik Açıklama | Simulink Modülü |
|---|---|---|
| 1 | Kinematik + dinamik modelin atanması | Simscape Multibody + MATLAB Function |
| 2 | Her eksen için farklı PID parametresinin atanması, başlangıçta Ziegler-Nichols ayarı | PID Controller blokları |
| 3 | Yük değişikliğinde, PID hatası kritik eşik aşınca adaptif parametre güncellemesinin başlatılması | Logical Operator, Switch, MATLAB Function |
| 4 | Her döngüde sistem stabilitesi için Lyapunov kararlılık fonksiyonu ile adaptasyon limiti belirleme | Lyapunov Function block/yazılım |
| 5 | Çıkış performansının zamana göre kaydı ve sapma analizi | Scope, To Workspace |
Bu testte, önce düşük-yük durumunda PID kararlılığı elde edilir, ardından belirli ağırlık değişimlerinde adaptif algoritma devreye girerek tekrar yörünge takibini optimize eder. Sonuçlar, hem algoritma geçişlerinin sistemde ne kadar yumuşak ve hızlı gerçekleştiğini hem de kararlılıkta herhangi bir bozulma olup olmadığını gösterir.
Parametre Seçimi ve Tasarımda Trade-off Analizi
- PID Parametreleri: Karışık dinamiklerde Kp yüksek tutulursa hızlı ancak aşırı genlikli, Ki yüksekse yavaş ama sapmasız, Kd ise çok yüksekse fazla gürültüye duyarlı bir yapı oluşur. Her uygulamanın proses süresi, mekanik toleransı ve güvenliğe yönelik farklı optimizasyon gereksinimi bulunur.
- Adaptif Güncelleme Hızı: Çok hızlı adaptasyon (özellikle donanımsal limitlerde) sistem stabilitesini bozabilir; yavaş adaptasyonda ise uygulama cevap süresi istenen seviyede olmayabilir. Trade-off, dinamik ortamda sistemin hızlı uyumlaması ile aşırı salınım ve kararsızlık riskinin dengelenmesidir.
- Simülasyon vs Fiziksel Saha Parametreleri: Simülasyonda elde edilen mükemmel parametre setleri, gerçek sistemde donanım toleransları (ör: sürücü gecikmeleri), sensör çözünürlüğü ve yük aktarım hataları nedeniyle revizyon gerektirebilir.
- Kontrol Döngü Hızı/Örnekleme Süresi: Endüstriyel robot için tipik döngü (1ms – 10ms), uygulamanın hız ve hassasiyet ihtiyacına göre ayarlanır. Düşük döngü süresi CPU yükünü, yüksek ise sapma-yavaş tepki riskini getirir.
Doğrulama ve Performans Testleri: Simülasyon ve Saha Entegrasyonu
Model Doğrulama Adımları
- Simulink ortamında test edilen algoritmaların referans hareket yörüngeleriyle karşılaştırılması; step response, tracking error grafikleri ile performans değerlendirme
- Sinyal gecikmesi, noise ve yük değişimi eklentileriyle dayanıklılık analizleri (robustness testleri)
- Otomatik test scriptleri ile (parçalı-kritik yüklerde otomatik senaryo oluşturma) algoritmanın stres koşullarındaki davranışını kaydetme
- Pilottan kullanıcıya kadar farklı sürüş profiliyle (manuel joystick, otomatik döngü vb.) fonksiyon testleri
- Gerçekleşen performans metric’lerinin (maksimum sapma, yerleşme süresi, aşıklama, RMS hata) hedef limitlerle kıyaslanması
Gerçek Saha Entegrasyonu ve Test Senaryoları
- Hardware-in-the-Loop (HIL) ile Test: Robot kontrol kartına veri akışı sağlayan Simulink gerçek zaman modülüyle donanımın birebir test edilmesi. Tipik olarak, kontrol çıkışları gerçek aktüatöre gider, sensör dönüşleri ise Simulink modelinden alınır.
- Sanal Komisyonlama: Tüm üretim hücresinin Simulink üzerinde modellenerek, farklı ürün ve hata senaryolarının test edildiği, fiziksel kuruluma geçmeden önce optimizasyonun sağlandığı süreç.
- Saha Prototiplemesi: Simülasyon modelinden fiziksel çalışmaya geçişte, algoritmanın gerçek robotta (ör: kaynak hücresi, montaj istasyonu) düşük hızda denenmesi ve sensör takibiyle doğrulamanın yapılması. Özellikle aşırı sapma veya gecikme tespitinde, hız ve kazanç parametrelerinin revizyonu.
Özgün Pratik Vaka: Simulink ile Malzeme Taşıma Robotunda Kontrol ve Doğrulama
Otomotiv hattında çalışan altı serbestlik dereceli bir malzeme taşıma robotu için, iki farklı algoritmanın Simulink ortamında denendiği ve ardından saha entegrasyonu ile doğrulandığı bir pratik örnek:
- Modelde öncelikle motor tork limiti ve sürtünme parametreleri göz önüne alınarak klasik PID ile kontrol edildi. Olumsuzluk: sapma, yük değişiminde belirgin geçikmeler.
- PID+MPC (Model Predictive Control) kombinasyonuna geçildi. Simülasyonda yük değişimlerine karşı hata oranı %60 azaldı, gerçek saha testinde enerji tüketimi %10 düştü.
- Yüksek hız testlerinde MPC kasıtlı gecikme senaryosuyla hata kurtarma stratejileri optimize edildi. Sonuçlar, Simulink ile yapılan doğrulamanın gerçek uygulamadaki başarım farkını minimize ettiğini gösterdi.
Riskler, Kısıtlamalar, Belirsizlikler ve Karar Kriterleri
Robot kontrol sistemlerinin pratikteki başarısı, modelleme doğruluğundan bağımsız donanım ve çevre kaynaklı önemli riskler barındırır. Mühendislikte öne çıkan risk ve kısıtlar, tipik olarak şöyle özetlenebilir:
- Model Belirsizlikleri: Kinematik/dinamik parametrelerin eski-yeni parça, yağlanma, sıcaklık/soğukluk farklılıkları nedeniyle sapması
- Donanım Kısıtları: Motor tork limiti, sensör çözünürlüğü, güç kaynağı dalgalamaları, iletişim protokol farklılıkları
- Zaman ve Örnekleme Kısıtları: Gerçek zaman kontrol gereksinimi karşılanamadığında kararlılık bozulması, veri kaybı veya aşırı geçikme ihtimali
- İş güvenliği/Standart uyumluluk: Programın beklenmedik tepki üretmesinde operatör güvenliği için acil durdurma ve hata kurtarma protokollerinin devreye alınması gerekliliği
Karar kriterlerini tanımlarken, performans (hassasiyet ve hız), güvenlik, enerji verimliliği ve operasyonel sürdürülebilirlik arasında optimal denge gözetilmelidir. Mühendis; sistem gereksinimlerini, mevcut donanımı, olası risk ve kısıtları belirleyip kontrol mimarisini buna göre özelleştirmelidir.
Sonuç ve Geleceğe Bakış: Simülasyon Tabanlı Geliştirmenin Stratejik Gücü
Endüstriyel robotların kontrolünde güçlü, esnek ve entegre çözümler üreten MATLAB/Simulink, gelişmiş modelleme desteği, parametrik deney imkanı, donanım-saha entegrasyonuna hazır yapısı ve hızlı doğrulama döngüsüyle modern mühendisliğin vazgeçilmez araçlarındandır. Farklı algoritmaların aynı platformda, hızlıca test edilip optimize edilebilmesi, mühendis açısından hem zaman hem maliyet avantajı yaratırken, nihai uygulamanın güvenliği ve verimliliği için esas teşkil eder. Önümüzdeki yıllarda, simülasyon-tabanlı geliştirmenin; otonom robotlar, insan-robot işbirliği ve endüstri 4.0 gibi yeni nesil uygulamalarda belirleyici rol oynayacağı beklenmektedir.