Giriş: Cobot Entegrasyonu ve Endüstriyel Otomasyonda Yeni Eğilimler
Kompakt kolaboratif robotların (cobot) endüstriyel üretime entegrasyonu, otomasyon alanında son yıllarda yeni bir paradigma oluşturmuştur. Cobot, İngilizce “Collaborative Robot” teriminin kısaltmasıdır ve insanlarla aynı ortamda, güvenli şekilde işbirliği yapabilen, esnek ve kolayca yeniden programlanabilen robot sistemlerini ifade eder. Endüstride cobotlar, özellikle yüksek karmaşıklığa sahip, sürekli değişen veya düşük hacimli üretim ortamlarında tercih edilmektedir. Bu tercih, hem insan-robot işbirliğinin getirdiği verimlilik artışı hem de alan ve enerji kullanımında sağlanan avantajlardan kaynaklanır.
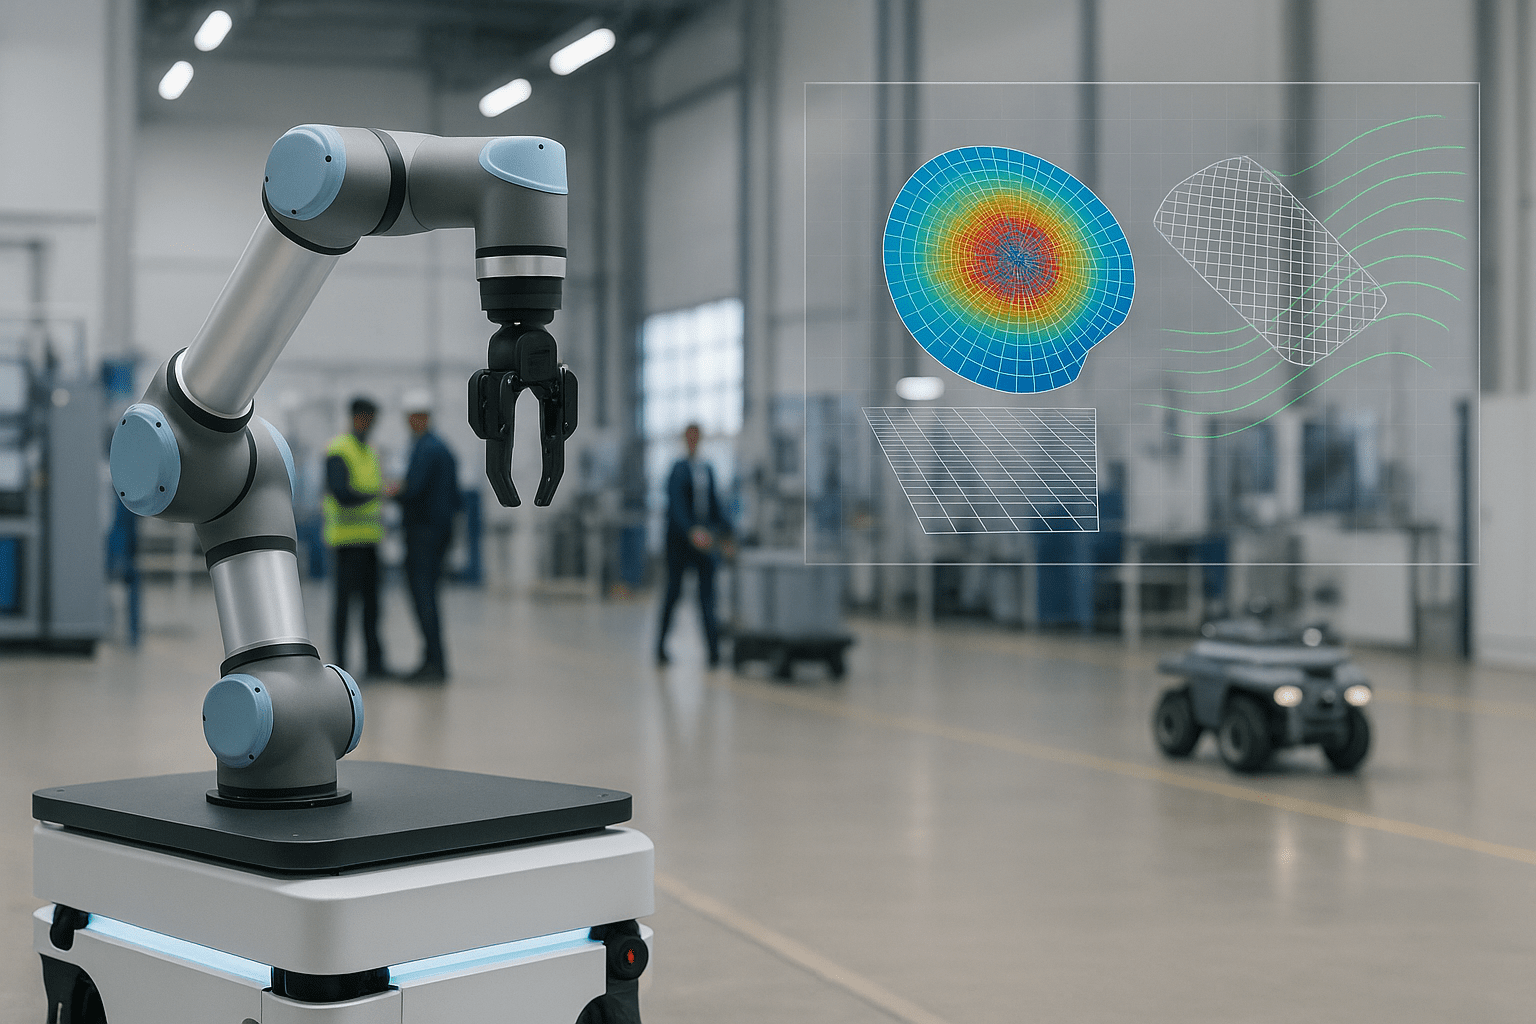
Günümüzde üretim ve lojistik süreçlerinde ürün çeşitliliği, hız ve izlenebilirlik gereksinimleri önemli oranda yükselmiştir. Otonom Mobil Robotlar (Autonomous Mobile Robots, AMR) gibi hareketli platformlarla entegre edilen cobotlar ise, klasik sabit otomasyon sistemlerine göre çok daha çevik ve ölçeklenebilir çözümler sağlamaktadır. Özellikle depo yönetimi, montaj hatları ve servis robotik uygulamalarında, otonom hareket kabiliyeti ile kolaboratif manipülasyonun birleşimi, hatasız ve esnek operasyon imkânı verir.
Bu makalede, cobot ve otonom mobil robot entegrasyonunun, mühendislik bakış açısıyla, endüstriyel otomasyonda neden ve nasıl kritik bir dönüşüm aracı olduğu; mevcut problemlerin çözümüne nasıl katkı sunduğu sistematik olarak incelenecektir.
Teknik Temellere Geçiş
Bundan sonraki bölümde cobot ve otonom mobil robot teknolojilerinin ayrıntılı teknik temelleri tanımlanacaktır.
Teknik Temeller: Kompakt Cobotlar ve Otonom Mobil Robotlar
Kompakt cobotlar ve otonom mobil robotların entegrasyonu için sağlam bir teknik temel oluşturmak gereklidir. Kompakt cobotlar, öncelikle küçük hacimleri, hafif yapıları ve çevik hareket kabiliyetleriyle öne çıkar. Bu robotlar çoğunlukla altı veya yedi serbestlik derecesine sahip, insanlarla yakın temasta güvenli çalışabilen manipülatörlerdir. Ergonomik tasarım, düşük torkla çalışan aktüatörler ve entegre kuvvet sensörleri, insan-robot işbirliği için hem fiziksel hem de yazılımsal güvenlik sağlar.
Mobil robotlar iki ana gruba ayrılır:
- AGV (Otomatik Güdümlü Araç): Zemin üzerindeki manyetik şerit, optik iz, lazer gibi işaretleyicileri takip ederek hareket eden ve tanımlı rotalarda çalışan sistemlerdir.
- AMR (Otonom Mobil Robot): Dinamik haritalama (SLAM – eşzamanlı yerelleştirme ve haritalama) ve sensör füzyonu ile engelleri algılayıp çevreye otonom uyum sağlayarak serbestçe hareket edebilen yapay zekâ destekli platformlardır.
Bu teknolojilerin başarılı entegrasyonu için uyumlu çalışma gereksinimlerinin analizi elzemdir. Cobotun uç efektörünün (end effector) mobil platform üzerinde kolay sökülebilir ve yeniden takılabilir olması, elektrik ve haberleşme bağlantılarının endüstriyel standartları (ör. EtherCAT, Profinet veya Ethernet/IP) desteklemesi gereklidir.
Açık arayüz mimarisi, hem donanım hem de yazılımda entegrasyon için kaçınılmazdır. Sistemler arasında veri paylaşımı, merkezi kontrol (ör. MES – Üretim Yürütme Sistemi entegrasyonu) ve kablosuz (Wi-Fi, 5G) haberleşme ile optimize edilebilir. Ayrıca, güvenlik sistemlerinin kritik önemi nedeniyle, acil durdurma devreleri, çarpışma algılayıcıları, hız sınırlayıcı yazılımlar ve insan varlığı algılama sensörleri zorunludur.
Tüm bu bileşenler, gerçek zamanlı karar verme gerektiren modüler ve ölçeklenebilir mimarilerin oluşturulmasını mümkün kılar. Sonraki adımda ise, bu teknik temeller üzerinden entegrasyonun uygulamaya aktarılması için izlenmesi gereken sistematik süreçler incelenecektir.
Cobot-Mobil Robot Entegrasyon Süreci: Sistematik Yaklaşım ve Planlama
Cobot ve mobil robotların entegre edilmesi, hem fiziksel hem de dijital sistemlerin uyumunu gerektirir. Başarılı bir entegrasyon için genellikle aşağıdaki adım adım entegrasyon akışı izlenir:
- İhtiyaç Analizi ve Kapsam Belirleme: Süreçte otomasyona uygun iş adımlarının ve riskli noktaların belirlenmesi (örneğin; malzeme taşıma, montaj, kalite kontrol).
- Donanım Seçimi ve Fiziksel Kurulum: Cobotun manipülasyon kapasitesi ve mobil platformun yük-hareket kabiliyeti açısından optimum seçimin yapılması. Fiziksel montaj sırasında titreşim izolasyonu ve enerji kablajı planlanır.
- Dijital Arayüz Eşleşmesi: Yazılım protokolleri, veri/bilgi akışı ve merkezi kontrol sistemlerinin entegrasyonu sağlanır. OPC UA (Açık Platform İletişim Birliği) veya benzeri endüstriyel iletişim standartları kullanılarak sistemler arası hata-free veri alışverişi gerçekleştirilir.
- Emniyet Protokollerinin Kurulumu: Fiziksel engel sensörleri, bölgesel hız/kısıtlamaları ve acil durum butonları yerleştirilir. ISO 10218 ve ISO/TS 15066 (kolaboratif robot güvenlik standartları) doğrultusunda risk analizi yapılır.
- Entegrasyon Testleri ve Validasyon: Gerçek ve sanal (dijital ikiz/simülasyon) ortamda sistemlerin birlikte çalışmasında oluşabilecek senaryolar test edilir.
- Süreç Çizelgelemesi ve Zaman Yönetimi: Tüm test ve devreye alma faaliyetleri için ayrıntılı zaman çizelgesi hazırlanır; planlı bakım aralıkları ve yedek parça/servis ihtiyaçları belirlenir.
Bu akış sayesinde, mühendisler hem fiziksel müdahaleleri hem de yazılım konfigürasyonu arasındaki koordinasyonu optimum düzeyde sağlayabilirler. Entegrasyon aşamasında zaman yönetimi ve bakım gereksinimleri de ilk kurgu sırasında önceden planlanmalıdır: Özellikle batarya yönetimi, robotun yeniden pozisyonlandırılması, sarf malzeme takibi dijital olarak izlenmeli ve hata durumlarında önleyici bakım protokolleri uygulanmalıdır.
Bu sistematik entegrasyon süreci, sonraki aşamalarda entegrasyonun dijital validasyonunda kullanılacak simülasyon tekniklerinin temelini oluşturur. Simülasyon ortamında yapılan doğrulamalarla süreç hataları minimuma indirilir, sistem devreye alınmadan önce olası riskler sanal olarak ortadan kaldırılır.
Çok Cisimli Dinamik Simülasyon: Entegrasyonun Dijital Validasyonu
Çok cisimli dinamik simülasyon (Multi-body Dynamic Simulation, MBD), cobot-mobil robot entegrasyonunda fiziksel prototip ihtiyaçlarını ve riskleri minimuma indirerek dijital doğrulamanın temel mühendislik aracı olarak öne çıkmaktadır. MBD, bir sistemdeki tüm gövdelerin (robotik kollar, platformlar, yükler) birbirine mekanik bağlantıları ve etkileşimli hareketleriyle birlikte, gerçekçi çevresel koşullar altında modellenmesini sağlar.
Çok Cisimli Dinamik Simülasyonun Tanımı ve Önemi
Bu yaklaşımda, cobot kolu, mobil platform ve üzerindeki ekipmanlar birer sanal ikiz olarak modellenerek sistemin tamamı matematiksel olarak temsil edilir. Böylece entegre bir yapının karmaşık dinamikleri—örneğin ani ivmelenmelerde yük transferi, cobotun çalışma menzilinde dengesizlik, hareketli platformun ani duruşlarda salınım davranışı—daha fiziksel montaj başlamadan analiz edilir.
Sanal ikiz, dijital ortamda sistemin tüm fiziksel ve fonksiyonel özelliklerinin eksiksiz şekilde modellenip izlenmesi anlamına gelir. Böylece mühendisler, entegrasyon kararı öncesi gerçek dünyadaki tüm riskleri ve darboğazları öngörebilirler.
Tipik Analiz Akışı ve Ana Parametreler
- Geometri ve kütle özellikleri: Cobot kolu, efektör, platform ve yüklerin CAD ortamında doğru şekilde modellenmesi.
- Bağlantı türleri ve serbestlik dereceleri: Hareketli bileşenlerin mafsallı, döner veya lineer bağlantı tanımlamaları.
- Sürüş ve kontrol girdileri: Mobil robotun ivme profilinden, cobot kolunun hız-tork gereksinimlerine kadar tüm sürüş parametrelerinin senaryoya göre atanması.
- Çevresel koşullar: Zemin sürtünmesi, engel teması ve ani yük değişimleri için sınır koşulları.
Tipik bir analiz döngüsü; önce statik dengede başlangıç durumunun kurulması, ardından zaman doğrultusunda fiziksel olayların simüle edilmesiyle başlar. Örneğin, cobotun bir ürünü hedef konuma taşırken mobil platformun hızlanması sırasında sistem dengesinin ve titreşimlerin matematiksel olarak doğrulanması mümkündür. Bazı gelişmiş paketlerde, dijital ikiz ile gerçek sistemdeki sensör verileri gerçek zamanlı karşılaştırılabilir.
İlk Doğrulama İşlemleri ve Hata Tespiti
MBD ile entegrasyonun ilk doğrulamaları, aşağıdaki başlıklarda gerçekleştirilir:
- Stabilite analizi: Cobot platformla birlikte hareket halindeyken tekerlek yük dağılımı ve devrilme riski değerlendirilir.
- Kuvvet ve moment kontrolü: Çalışan cobotun yük bindirmelerinde platformun (özellikle yüksek ağırlıkta veya uzayarak çalışan kollar için) yeterli torku karşılayıp karşılamadığı doğrulanır.
- Çarpışma algılama: Cobotun programlanan rotada çevresel engellere ya da platform üzerindeki sınırlara çarpıp çarpmadığı sanal olarak gözlemlenir.
- Zaman senkronizasyonları: Mobil platformun hareketiyle manipülasyonun uyumlu olup olmadığı ve operasyon süresi üzerindeki etkisi ölçülür.
Böylece mühendisler, karmaşık gerçek prototip testlerine geçmeden önce sistemin tüm mekanik ve dinamik risklerini kontrol altında tutabilirler. Ön doğrulama adımları, sanal ortamda yapılan optimizasyonlarla entegrasyonun güvenli ve verimli tasarımına temel oluşturur.
Dijital Doğrulamanın Akış Şeması
Akış, özetle şu şekilde işlemektedir:
- Sanal modelleme (CAD tabanlı komponent oluşturma)
- Dinamik bağlantıların ve hareket profillerinin atanması
- Senaryo bazlı yüklemeler ve çevresel parametrelerin girilmesi
- Zaman akışında simülasyon ve sonuçların analiz raporlarının çıkarılması
- Hata ve sapmaların iteratif optimize edilmesi
Sonuç olarak; çok cisimli dinamik simülasyon, cobot entegrasyonu projelerinde dijital validasyonun vazgeçilmez ve olmazsa olmaz mühendislik aracıdır. Simülasyon bulguları, sahaya çıkmadan önce projenin başarısını büyük oranda öngörmeyi sağlar.
Endüstriyel Uygulama Örnekleri: Gerçekleşmiş Projeler ve Analizleri
Cobot-mobil robot entegrasyonu farklı sektörlerde, karmaşık ve tekrar eden işlemlerde ciddi avantajlar sunan bir uygulama alanına dönüşmüştür. Bu bölümde, başarılı sonuçlar elde edilen birkaç gerçek uygulama projesi üzerinden teknik analiz yapılacaktır:
1. Otomotiv Sektöründe Montaj Hattı Lojistiği
Bir otomotiv üretim tesisinde, AMR tabanlı kompakt cobot entegrasyonu sayesinde yarı mamul parçaların üretim hattı içi transferi ve vida montajı işlemleri otomatikleştirilmiştir. Burada mobil robot, rotasına kendi dinamik haritalama algoritmasıyla karar verirken, cobot üzerindeki uç efektör farklı vida tiplerini otomatik ayırt edebilmektedir.
- Çıktı: Parça başı işlem süresi %35 azalmış, hatalı montaj riski ise yazılımsal kontrol ile %90 oranında düşürülmüştür.
- Mühendislik sınırlaması: Yoğun hat trafiğinde, insan-insan ve robot-insan geçişlerinde çarpışma önleyici algoritma optimizasyonu gereksinimi doğmuştur.
2. Elektronik Üretimde Esnek Taşıma ve Test
Hassas bileşen üretiminde, ürünlerin üretim hücresinden test istasyonlarına taşınması için kompakt cobot entegre AMR çözümü kullanılmıştır. Cobot, ortamda hareketli platform üzerinde tamamen izoleli, ESD güvenlikli şekilde esnek şekilde programlanmıştır.
- Çıktı: Üretim prosesinde ürün başı taşıma süresi %45 kısalmış, manuel ürün taşımaya dayalı lojistik problemleri ortadan kalkmıştır.
- Mühendislik sınırlaması: AMR ile test istasyonları arasındaki kablosuz haberleşme trafik yoğunluğunda gecikme ve bağlantı kopması sorunları gözlenmiş, yedek iletişim topolojisi gerekliliği ortaya çıkmıştır.
3. Sağlık Sektöründe Malzeme Dağıtımı
Modern hastanelerde laboratuvar numunelerinin farklı birimlere hızlı ve steril biçimde taşınması için mobil cobot sistemi kurulmuştur. Cobot, AMR platforma entegre edilerek dar ve karmaşık koridorlarda otonom hareket ve insan algılama özellikleri ile kullanılmaya başlanmıştır.
- Çıktı: Numune teslimatında zaman penceresi %60 iyileştirildi, insan operatörlerle çakışmalarda empatik hareket modları sayesinde güvenlik arttı.
- Mühendislik sınırlaması: Yoğun saatlerde tıbbi cihaz yoğunluğu ve geçici sıcaklık değişimlerinin lidar ve görsel sensörleri etkilemesi üzerine adaptif sensör kalibrasyonu ihtiyacı doğdu.
Ortak kazanımlar:
- Süreç otomasyonunun güvenlikten ödün vermeden ciddi zaman ve kalite kazancı sağlaması
- Risk ve hataların analizle minimize edilebilmesi
- Ancak pratikte, haberleşme, fiziki dar alanlar ve önceden öngörülmeyen insan-robot etkileşimlerinde iyileştirme gereksinimi bulunması
Sonuç olarak, entegrasyon mühendisliğinde gerçek uygulama analizleri, hem teorik simülasyon adımlarını doğrulamakta hem de gelişime açık noktaları somut biçimde göstermektedir.
Riskler, Kısıtlar ve İyileştirme Potansiyeli
Cobot entegrasyonunun endüstriyel uygulamalarında önemli teknik ve operasyonel riskler ile sistem kısıtlamaları ortaya çıkmaktadır. Bunların mühendis bakış açısıyla önceden analiz edilmesi, sürdürülebilir verimlilik ve güvenlik için şarttır.
Tipik Riskler ve Kazalar
- Fiziksel çarpışma: Cobot ile mobil platformun insan, diğer robotlar veya nesnelerle temasından kaynaklanan yaralanma ve ekipman zararları.
- Veri bütünlüğü ve ağ kesintileri: Kablosuz bağlantıdaki ani kopmalar sonucu komut kaybı veya hareket sapmaları.
- Emniyet bypass riskleri: Acil stop butonlarının devre dışı bırakılması veya güvenlik sensörlerinde tespit zayıflığı.
- Koordinasyon kaybı: Robotların zamanlama uyumsuzluğu nedeni ile hatalı taşıma veya montaj işlemleri.
Sınırlayıcı Faktörler: Alan, Enerji ve Altyapı
- Alan kısıtları: Özellikle dar hatlarda mobil robotun rahat hareket edememesi, düşük tavan ve engellerin çoğalması.
- Enerji yönetimi: Batarya ömrü ve şarj sürelerinin operasyonel kesintiye yol açması. Platform-yük kombinasyonunda öngörülemeyen enerji tüketim artışları.
- Tesis altyapısı: Kablosuz ağın kapasitesi, zemin düzgünlüğü, sensör hattının kör noktalardan etkilenmesi.
Proaktif İyileştirme Yolları
- Dinamik engel haritalama ve adaptif hız kontrolü: AMR’nın gerçek zamanlı çevre analizine, hız limiti ve rota düzeltmesi ile güvenli çalışma
- Çift yedekli haberleşme: Kritik operasyonlarda kablolu ve kablosuz ağların birlikte yedekli çalışması
- Periyodik eğitilmiş insan-robot etkileşimi testleri: Senaryoya dayalı güvenlik tatbikatları ile standartlara uyum analizi
- Enerji optimizasyon algoritmaları: Batarya kullanımı, bekleme modları, güç talebi önceliklendirme ile kesintisiz operasyon
- Alan planlaması: Robot yolları ve ara noktalar için görsel işaretlerle yönlendirilmiş, dar alanlarda sensör sıklaştırılmış koridorlar
Hata tiplerinin önceden belirlenmesi ve dijital ikizle sahadan alınan verilerin karşılaştırılması, yeni olası risklere zamanında müdahale imkanı sunar. Proaktif bakım algoritmaları, otomatik yazılım güncellemeleri ve akıllı çevre izleme platformları ile bu riskler oluşturulmadan önlenebilir.
Bu doğrultuda, cobot entegrasyonu projelerinde başarılı bir uygulama için; sürdürülebilirlik ve güvenliğin odağında, risklerin sürekli analiz ve optimizasyonla kontrol altında tutulması temel gerekliliktir.
Karar Kriterleri ve Sistem Seçiminde Mühendislik Stratejileri
Cobot entegrasyonu projelerinde başarının kalıcı olması için, her aşamada somut mühendislik karar destek metriklerinin devreye alınması gerekmektedir. Sistem seçimi ve entegrasyonunda, performans, maliyet, esneklik ve sürdürülebilirlik ana başlıkları altında çok boyutlu değerlendirme zorunludur.
Karar Destek Metriklerinin Tanımlanması
- Performans Metrikleri: Döngü zamanı, hatasız işlem oranı, taşınan yük kapasitesi ve çalışma çevikliği. Simülasyon verileriyle gerçek sistem davranışının karşılaştırılmasıyla objektif olarak ölçülmelidir.
- Güvenlik ve Emniyet Skorları: ISO/TS 15066 ve ilgili güvenlik standartlarına uyum durumu, acil stop tepkisinin süresi, insan-robot etkileşiminde risk skorlaması.
- Enerji ve Bakım İstatistikleri: Operasyondaki ortalama enerji tüketimi, bakım döngü sıklığı, batarya dayanım ömrü ve kolay servis edilebilirlik.
- Maliyet Analizi: İlk kurulum, yazılım güncelleme, planlı/plan dışı bakım ve yedek parça toplam maliyetleri ile yatırım geri dönüş süresi (ROI – Return on Investment).
- Uygulama Esnekliği: Hat veya ürün değişimine karşı adaptasyon hızı, yeni görev atamalarında yeniden programlama gereksinimi ve modülerlik.
Sistem Seçiminde Teknik Noktalar
- Donanım Uyumluluğu: Seçilen cobot ve AMR’nin elektriksel, mekanik ve yazılım arayüzlerinin endüstri standartlarını (ör. OPC UA, Profinet) desteklemesi gereklidir.
- Modüler ve Ölçeklenebilir Mimari: Sistemin ileride genişletilebilir veya farklı üretim hücrelerine entegre edilebilir olması şarttır. Modülerlik, bakım ve yükseltme operasyonlarını kolaylaştırır.
- Dijital İkiz ve Simülasyon Yeteneği: Seçilecek sistemin çok cisimli dinamik simülasyona uygun CAD ve veri entegrasyonunu sağlaması, hem devreye alma öncesinde hem de sahada sürekli performans izlemeye imkan verir.
- Yazılım ve Güncelleme Desteği: Cobot ve mobil platformun, sürücü/yazılım güncellemelerini kesintisiz ve güvenli şekilde yönetebilmesi gerekir. Açık API (Application Programming Interface) ve güncel yazılım desteği, gelecekteki uyumluluğu garanti altına alır.
- Servis ve Yedekleme Altyapısı: Tedarikçi desteği, hızlı parça değişimi ve global erişim gereksinimleri proje başarısını doğrudan etkiler.
Uzun Vadeli Sürdürülebilirlik ve Modülerlik
Uzun vadede sistemin ölçeklenebilirliği, yalnızca mevcut entegrasyonun başarısı değil, gelecekteki değişimlere uyum yeteneği açısından da değerlendirilmelidir. Şunlar ön plana çıkar:
- Bulutta veya sahada veri analitiği ile sürdürülebilir verimlilik takibi
- Yedekli iletişim ve enerji sistemleri ile operasyon güvenliği
- Sensör ve eklenti modüllerinin gerektiğinde kolay entegrasyonu
- Standartlaştırılmış yazılım protokolleri ile yeni iş akışlarına hızlı adaptasyon
Karar alma süreçlerinde yukarıdaki teknik kriterlerin her biri, proje özelinde ağırlıklandırılarak değerlendirilmelidir. Projeye özgü kısıtlar ile sektör dinamiklerinin sistematik analizi, optimum çözümün hem ilk yatırım hem de toplam sahip olma maliyeti (Total Cost of Ownership, TCO) açısından avantajlı olmasını sağlar.
Cobot entegrasyonu projelerinde mühendisler; teknolojik trendleri ve sektör standartlarını izlerken, simülasyon bulgularından elde edilen parametreleri karar matrislerinde kullanmalı, sistemlerin yaşam döngüsü boyunca sürdürülebilirliğe öncelik vermelidir.
Sonuç ve Gelecek Perspektifi
Bu makale kapsamında yapılan teknik değerlendirmeler göstermiştir ki, kompakt cobot teknolojilerinin otonom mobil robot platformlarıyla entegrasyonu; dijital doğrulama, risk yönetimi ve esnek otomasyon açısından endüstriyel dönüşümün temelini oluşturmaktadır.
- Çok cisimli dinamik simülasyon araçları entegrasyon öncesi ve sonrası için kapsamlı bir analiz ve optimizasyon çerçevesi sunar. Böylece gerçek saha riski ve maliyeti ciddi şekilde azalır.
- Uygulama tecrübeleri, teorik simülasyon bulgularının sahada başarıyla doğrulandığını, ancak insan-robot etkileşimi, ağ güvenliği ve enerji yönetimi gibi başlıklarda sürekli izleme ve optimizasyona açık noktalar olduğunu göstermiştir.
- Karar metrikleri ile modüler, sürdürülebilir ve güvenli mimariler gelecekte daha da önem kazanacaktır.
Stratejik mühendislik önerisi: Sistemin ilk fizibilitesinden itibaren dijital ikiz tabanlı analizler yapılmalı; donanım ve yazılım, standartlara uyum ve güncellik açısından düzenli olarak gözden geçirilmelidir. Esnek, modüler ve ölçeklenebilir çözümler, geleceğin dinamik ve çok hızlı değişen üretim ihtiyaçlarına sürdürülebilir yanıt sunacaktır.
Gelecek trendleri olarak; gelişmiş yapay zekâ ile adaptif robot kontrolü, bulut tabanlı operasyon yönetimi ve veri odaklı bakım, kompakt cobot-mobil robot entegrasyonunun yeni standardı olacaktır. Endüstriyel otomasyonun geleceğinde, dijital doğrulama ve sürekli optimizasyon odaklı yaklaşımlar kaçınılmaz biçimde merkezi rol üstlenecektir.