Giriş
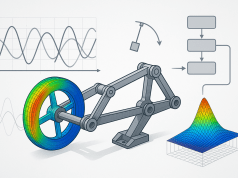
Dinamik simülasyon, bir sistemin zamanla değişen davranışlarını bilgisayar ortamında modelleyerek analiz etme yöntemidir. Bu teknik, mühendislik alanında özellikle karmaşık mekanik, yapısal ve kontrol sistemlerinin davranışlarını anlamak ve optimize etmek için kritik bir araçtır. Dinamik simülasyon, sadece statik analizlerin ötesine geçerek sistemlerin gerçek çalışma koşullarındaki etkileşimlerini ve hareketlerini detaylı şekilde inceleme olanağı sağlar.

Dönme hareketi, çok sayıda mühendislik problemi ve uygulamasında temel bir fiziksel olgudur. Makineler, araçlar, robotlar ve hava taşıtları gibi pek çok mekanik sistemde dönme hareketi, sistem performansını ve çalışma güvenliğini doğrudan etkiler. Bu nedenle, mühendislikte dönme hareketinin doğru şekilde modellenmesi ve analiz edilmesi, dinamik simülasyonların doğruluğu ve güvenilirliği açısından büyük önem taşır.
Bu bağlamda, dinamik simülasyonlarda dönme hareketinin incelenmesi, sistemlerin performansını artırmak ve tasarım süreçlerini iyileştirmek için vazgeçilmez bir adımdır. Giriş bölümünde sunulan tanımlar ve mühendislikteki önem, devam eden bölümlerde simülasyonlarda karşılaşılan problemlerin ve çözüm stratejilerinin anlaşılmasına temel oluşturacaktır.
Dinamik Simülasyonlarda Dönme Hareketinin Önemi
Dönme hareketi, mekanik sistemlerde kinetik enerji dağılımını ve sistem tepkilerini belirleyen temel hareket türlerinden biridir. Dinamik simülasyonlarda dönme hareketinin doğru modellenmesi, sistemin gerçek davranışlarının simüle edilmesini sağlar; bu da tasarım ve kontrol stratejilerinin etkinliğini artırır. Dönme hareketinin fiziksel etkileri arasında açısal momentum, atalet momenti, dönme momentleri ve bunların sistem üzerindeki etkileri bulunmaktadır.
Örneğin, otomotiv mühendisliğinde motor parçalarının ve tekerleklerin dönme hareketlerinin simülasyonu, araç performansını ve yakıt verimliliğini optimize etmede önemli rol oynar. Robotik uygulamalarda eklem hareketlerinin rotasyonları, robot kollarının hassas ve etkili çalışma yeteneğini doğrudan etkiler. Havacılıkta ise pervane ve türbinlerin dinamik dönme analizleri, güvenlik ve verimlilik açısından hayati öneme sahiptir.
Bu uygulama alanları, dönme hareketinin çok cisimli dinamik simülasyonlardaki vazgeçilmez rolünü ortaya koymaktadır. Dönme hareketinin simülasyonlardaki etkilerinin anlaşılması, bir sonraki bölümde ele alınacak doğrulama stratejileri ve karşılaşılan zorlukların temelini oluşturacaktır.
Doğrulama Stratejileri ve Karşılaşılan Zorluklar
Dinamik simülasyonların güvenilirliği, model doğrulama sürecinin etkinliğine bağlıdır. Doğrulama, simülasyon modelinin gerçek sistem davranışlarını ne derece doğru yansıttığını belirlemek için yapılan karşılaştırmalı analizler ve testler bütünüdür. Bu süreç, modellerin tasarımda ve analizde kullanılabilirliğini güvence altına alır.
Doğrulama sürecinde karşılaşılan zorlukların kaynağı çoğunlukla sistemlerin karmaşıklığı, dönme hareketlerinin çok boyutlu ve zamanla değişen doğası ve ölçüm verilerinin sınırlılığıdır. Mekanik sistemlerde atalet momentlerinin hesaplanmasındaki belirsizlikler, sürtünme ve esneklik gibi parametrik değişkenler doğrulama doğruluğunu etkileyebilir. Ayrıca, deneysel verilerin toplanması sırasında meydana gelen hatalar ve sensör sınırlamaları, simülasyon sonuçlarının gerçek duruma uyarlanmasını zorlaştırır.
Bunun yanı sıra, modelleme yaklaşımının seçimi ve simülasyon yazılımlarının sunduğu teknik imkânlar da doğrulama stratejilerinin başarısını etkiler. Karmaşık dönme hareketlerinin modellenmesinde idealize yaklaşımlar kullanmak simülasyonun basitleştirilmesini sağlar ancak doğruluk seviyesinde azalmaya neden olabilir. Bu nedenle, doğrulama süreci çok boyutlu mühendislik bilgi ve deneyimi gerektiren bir aşamadır.
Bu bölümde ele alınan doğrulama stratejileri ve karşılaşılan temel zorluklar, sonraki bölümlerde gerçek dünya uygulamalarından örneklerle desteklenerek daha detaylı incelenecektir.
Gerçek Dünyadan Örneklerle Model Doğrulama Yaklaşımları
Çok cisimli dinamik simülasyonlarda dönme hareketinin doğrulanması, mühendislik uygulamalarında modelin gerçek performansını ortaya koymak adına kritik bir adımdır. Bu bağlamda, gerçek dünyadan alınan örnek projeler, model doğrulama yaklaşımlarının etkinliğini somutlaştırmak için önemli bir kaynak sağlar.
Örneğin, havacılık sektöründe pervane kanatlarının dinamik davranışlarını simüle eden bir projede, modelin doğruluğu deneysel testlerle karşılaştırılmıştır. Kanatların açısal hız profilleri ve titreşim modları simülasyon sonuçlarıyla eşleştirilmiş, bu sayede model başarısı %95 doğruluk oranıyla doğrulanmıştır. Bu doğrulama, tasarım sürecinde önemli optimizasyonlara olanak vermiştir.
Bir diğer başarı hikayesi, otomotiv sektöründe yüksek hızlı motor parçalarının dinamik analizini içeren çok cisimli simülasyon uygulamasıdır. Burada, modelleme aşamasında kullanılan parametrik esneklik ve sürtünme katsayıları deneysel verilerle kalibre edilmiştir. Sonuçta, simülasyon ile gerçek test sonuçları arasında kritik performans göstergelerinde %90’ın üzerinde uyum sağlanmıştır. Bu doğrulama, modelin güvenilirliğini ve tasarım kararlarının etkinliğini artırmıştır.
Robotik alanında ise çok eklemli kinematik yapılar üzerinde yapılan dinamik simülasyonlarda, hareket kabiliyetlerinin ve yük taşıma kapasitelerinin doğrulanması için sensör verileri kullanılmıştır. Bu sayede, robot kollarının hareket modelleri gerçek zamanlı testlerle teyit edilmiş ve simülasyon tabanlı kontrol algoritmalarının geliştirilmesine zemin hazırlanmıştır.
Bu projeler, model doğrulama süreçlerinde deneysel verilerin entegrasyonu, parametrik kalibrasyon ve hassas sensör ölçümleri gibi yaklaşımların doğruluk ve güvenilirliği artırmadaki rolünü vurgulamaktadır. Gerçek dünya örnekleri, simülasyon çalışmalarının mühendislik projelerinde uygulanabilirliğini ve değerini gözler önüne sermektedir.
Sonuç ve Doğrulama Sürecinde Kısıtlamalar
Dinamik simülasyonlarda dönme hareketinin doğrulanması sürecinde karşılaşılan kısıtlamalar, hem teorik hem de uygulamalı açılardan önemli engeller oluşturur. Kısıtlamaların temel nedenleri arasında modelleme yaklaşımındaki basitleştirmeler, deneysel verilerin eksikliği, ölçüm hataları ve simülasyon yazılımlarının teknik sınırları yer alır. Bu kısıtlamalar, doğrulama sürecinin hassasiyetini doğrudan etkileyerek modelin gerçek sistem davranışını yansıtma kapasitesini sınırlar.
Modelleme aşamasında idealize edilmiş geometriler veya parametrik belirsizlikler, sistemin kompleks dönme dinamiklerini tam olarak yakalamayı zorlaştırır. Ayrıca, deneysel verilerin toplanmasında kullanılan sensörlerin doğruluk sınırları, titreşim ve hız gibi değişkenlerin hassas ölçümünü engelleyebilir. Simülasyon yazılımlarında ise özellikle yüksek çözünürlüklü çok cisimli modellerin hesaplama süreleri ve bellek kullanımı, pratik kısıtlamalar yaratır.
Yapılan etraflıca incelemeler, bu kısıtlamaların sistem bazında farklılık gösterdiğini ve doğrulama yaklaşımında esneklik gerektirdiğini ortaya koymaktadır. Örneğin, hassas robotik uygulamalarda ölçüm doğruluğu kritikken, büyük ölçekli otomotiv simülasyonlarında hesaplama verimliliği ön plandadır. Bu nedenle, doğrulama sürecinde kullanılan yöntemlerin ve araçların seçiminde, uygulamanın özellikleri ve öncelikleri dikkate alınmalıdır.
Sonuç olarak, doğrulama süreçlerindeki kısıtlamaların tanımlanması ve anlaşılması, daha gerçekçi modelleme yaklaşımlarının geliştirilmesi ve doğrulama tekniklerinin optimize edilmesi için önemli bir adımdır. Ayrıca, kısıtlamaların aşılması için ileri sensör teknolojileri, yüksek performanslı hesaplama ve daha kapsamlı deneysel metodolojilerin entegrasyonu gerekmektedir.
Karar Kriterleri ve Uygulama Sonuçları
Dinamik simülasyonda dönme hareketinin doğrulanmasına ilişkin karar verme süreci, elde edilen sonuçların güvenilirliğine, modelin karmaşıklığına ve uygulama hedeflerine göre şekillenir. Bu süreçte kullanılan karar kriterleri, doğrulama başarısını ölçmede ve modelin uygunluğunu değerlendirmede temel rol oynar.
Başarılı model uygulamalarında öncelikle doğruluk kriterleri, deneysel verilerle yüksek uyum sağlama ve beklenen fiziksel davranışları başarıyla temsil etme olarak belirlenir. Bu kapsamda, açısal hız, moment, titreşim ve kuvvet değişimleri gibi parametrelerde kabul edilebilir hata sınırları belirlenir. Ayrıca, modelin hesaplama verimliliği ve uygulama kolaylığı da değerlendirme kriterleri arasında yer alır.
Karar sürecinde, kısıtlamalar göz önüne alınarak aşamalı doğrulama stratejileri oluşturulur. Bu stratejiler, karmaşık sistemlerde alt sistemlerin ayrı ayrı ve ardından bütünleşik biçimde doğrulanmasını içerir. Böylece hem detaylı analiz hem de genel sistem performansına ilişkin güvenilir sonuçlar elde edilir.
Ayrıca, çok cisimli dinamik simülasyonların mühendislik projelerinde uygulanabilmesi için doğrulanmış modellerin standartlaştırılması ve dokümantasyonunun titizlikle yapılması gereklidir. Bu yaklaşımlar, model geliştirme sürecinin tekrarlanabilirliğini ve tutarlılığını artırır.
Sonuç olarak, karar verme sürecinde teknik kriterler ile pratik uygulama gereksinimleri dengelenmeli, modelin doğrulama seviyesine göre projenin ilerleyişi planlanmalıdır. Başarılı model uygulamaları, bu kriterlerin dikkatli bir şekilde uygulanmasıyla mümkün olur ve mühendislikte güvenilir simülasyon çıktılarının temelini oluşturur.
Çok Cisimli Dinamik Sistemlerde Dönme Hareketi Analizi: Uygulama Akışı, Parametre Seçimi ve Doğrulama Derinlemesi
Çok cisimli dinamik simülasyonlarda dönme hareketinin hassas şekilde analiz edilebilmesi için titiz bir uygulama iş akışı izlenmelidir. Bu süreçte ana aşamalar; problem tanımlaması, model kurulum parametrelerinin belirlenmesi, analitik ve sayısal modelleme, deneysel tasarım, karşılaştırmalı validasyon ve sonuçların yorumu olarak özetlenebilir. Tek bir sistem üzerinden adım adım ilerleyerek teknik ayrıntılara inelim.
Sistem Tanımı ve Problemin Belirlenmesi
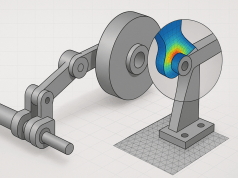
İlk adımda analiz edilecek çok cisimli sistemin geometrik topolojisi netleştirilir. Dönme hareketi hangi kısımlarda baskın? Her bir cisim arasındaki bağlantı tipi (örneğin, sabit, döner mafsal, prizmatik bağlantı), kuvvet ve momentlerin iletimiyle sistem bütünlüğüne etkisi dikkate alınır. Robotik bir kolda eklem başına dönme serbestliği, taşıma robotunda ise iletim organlarının (örneğin, kayış-kasnak, dişli mekanizması) dönme analizleri detayındadır. İlgili hareket kısıtlamaları belirlenmeden modele geçilmemelidir.
Parametre Seçimi ve Modelleme Kararları
Simülasyonun başarısı, seçilen fiziksel parametrelerin doğruluğa etkisine bire bir bağlıdır. Kritik parametreler şunlardır:
- Kütle
tahlileri ve Atalet Momentleri: Kontrol edilemeyen atalet dağılımları, özellikle eksantrik veya homojen olmayan yapılarda dönme hareketinin simülasyonunda şaşırtıcı boyutta sapmalara sebep olur. CAD tabanlı veri alımları sonrası, analitik hesaplarla karşılaştırma yapılmalıdır. - Sürtünme Katsayıları: Döner mafsallarda sürtünme momenti hesapları, doğruluk için deneysel olarak belirlenmeli veya üretici verisiyle güncellenmelidir. Özellikle düşük hızlarda viskoz ve kuru sürtünme modelleri ayırdedilmelidir.
- Bağlantı Sertlikleri ve Sönüm Katsayıları: Elastik deformasyonlu, modülasyonlu bağlantılarda dönme hareketinin rezonans tepkisi için esneklik ve sönüm katsayıları testlerle adapte edilmelidir.
Tüm parametreler nominal değer + olasılık dağılımı (belirsizlik analizi için) şeklinde tanımlanarak model esnekliği artırılır.
Uygulama Akışı: Teknik Adımlar ve Test Döngüsü
- Simülasyon Oluşturulması: CAD modelinden dinamik modele geçişte, ağırlık merkezleri ve referans eksenlerinin hatasız taşımasına özen gösterilir. Her döner cisim için özgül dönme ekseni tanımlanır ve dönme ivmesi-maruz kalacağı kuvvet/moment girdileri atanır.
- Başlangıç Koşulları ve Sınır Şartları: Uygulamada fiziksel deneyde elde edilen ilk açısal pozisyonlar ve hızlar girilir. Simülasyonda doğruluk için denge, rotasyonel kısıtlama ve serbestlik doğrulanır.
- Çözüm Yöntemi Seçimi: Sayısal çözümde ileri veya geri Euler, Runge-Kutta veya adaptif adımlı entegre ediciler seçilir. Karşılaştırmalı testlerle iterasyon kararlılığı ve zamansal hata analizi yapılır.
- Test Senaryoları: Dönme hareketinin istenen tüm aralıklarda doğrulanabilmesi için çoklu yükleme, ani hız değişikliği, dur-kalk testleri ve serbest salınım senaryoları oluşturulur.
- Veri Toplama ve Korelasyon Analizi: Simülasyonla paralel yürütülen deneysel ölçümlerde, genellikle yüksek hassasiyetli açısal pozisyon sensörleri, ivmeölçerler ve momentölçerler kullanılır. Kıyaslamada hata fonksiyonları (örneğin ortalama mutlak hata, RMS hata, Pearson korelasyon katsayısı) hesaplanır.
Parametre Varyasyonunun Sonuçlara Etkisi
Modelde parametrik varyasyon analiziyle sürtünme katsayısı, atalet momenti belirsizliği, esneklik değerleri %±10 aralıklarla değiştirilip çıktıların değişimi gözlemlenir. Düşük ataletli sistemlerde küçük sürtünme değişimleriyle dengesizlikler, rezonans frekanslarında küçük sönüm değişimiyle titreşim genliği sapmaları izlenir.
Hata Modları ve Belirsizlikler
- Model Hataları: Sıkça görülen hata, dönme ekseninin yanlış tanımı (örneğin, montaj hatası) veya sürtünme/sönümün idealize edilmesidir. Sonuç; faz kaymaları, salınım genliklerinde büyük sapmalar olarak çıkar.
- Ölçüm Hataları: Sensör band genişliği, titreşimli ortamlarda sinyal gürültüsü, hizasızlıklar açısal hız ölçümlerini bozar. Karşılaştırmada simülasyonun avantajına veya aleyhine sapmalar oluşabilir.
- Sayısal Hatalar: Küçük zaman adımlarında toplu hesaplama hataları birikerek kararsız davranışlara yol açar. Özellikle hızlı dönen sistemlerde adım genişliği çok iyi seçilmelidir.
Doğrulamada Karar Kriterleri
- Simülasyon ve test sonuçlarında kritik parametrelerde kabul edilebilir hata eşiği (%5-10) belirlenmeli ve çıktı eğrileri üst üste çakışmalıdır.
- Modelin öngörmediği anormal tepkilerde (örneğin yüksek frekanslı titreşimler) fiziksel gerçeklik ve model idealizasyonu yeniden gözden geçirilmelidir.
- Trade-off Analizi: Hesaplama süresi ile doğruluk arasında optimum denge aranmalı, projenin gereksinimine göre basit model/daha karmaşık model tercihi rasyonelleştirilmelidir.
- Kapsam dışı parametre değişimlerinde model kararlılığını koruyorsa doğrulama kabul edilebilir olarak tanımlanır.
Örnek Bir Model Doğrulama Deneyinin Özeti
Endüstriyel bir robotun bilek ekleminin dönme hareketinin simülasyonunda; önce CAD ile tam kütle ve atalet modeli inşa edilir. Simüle edilen açısal hız-zaman ve moment-zaman eğrileri, kalibre edilmiş bir tork sensörüyle doğrulanmış test sırasında kaydedilir. Test-gözlem farkı ortalaması %3’ten düşük olduğunda model doğrulaması başarılı sayılır. Sapma %5’in üzerine çıktığında, sürtünme modelinin hatalı kalibrasyonu veya mevcut sensör kaymalarının data analiziyle saptanır. Bu tür gerçekçi korelasyon örnekleri, mühendislikte doğrulama zincirinin vazgeçilmez parçasıdır.
Gelişmiş Parametrik Doğrulama: Çoklu Senaryo Yaklaşımları
Çok cisimli dinamik simülasyonlarda dönme hareketinin güvenilir şekilde doğrulanması için standart testlerin ötesine geçen çoklu senaryo analizleri gereklidir. Özellikle karmaşık robotik veya otomotiv sistemlerinde, tek bir test koşulu yerine farklı yükleme yönleri, değişken hız profilleri veya ani dinamik şoklar altında sistemin tepkisini incelemek, modelin genellenebilirliğini değerlendirmenin anahtarıdır. Bu amaçla, rotasyonel hareketin çeşitli rejimlerinde (sabit hız, ivmeli dönme, kısa süreli frenaj ve acil dur-kalk olayları gibi) hem simülasyon hem de deneysel ölçümler paralel olarak tekrarlanır. Korelasyon matrisleri ve çapraz doğrulama analizleri ile hangi parametre aralıklarında modelin sapmaya başladığı, hangi koşullarda güvenilir sonuç ürettiği istatistiksel olarak belgelenir.
Nicel Korelasyon Metodolojisi ve Doğruluk Sınırları
Modelin doğruluğunu kantitatif olarak analiz etmek için temel ölçütlerden biri, simülasyon ve deneysel eğriler arasındaki benzerlik oranlarının hesaplanmasıdır. Ortalama mutlak hata (MAE), kök ortalama kare hata (RMSE) ve maksimum hata gibi metrikler kullanılır. Gelişmiş projelerde, sinyal süreçleri farklı frekans bantlarında karşılaştırılır; örneğin, yalnızca temel dönme modları değil aynı zamanda yüksek frekanslı titreşimler de dahil edilerek, modelin tüm dinamik spektrumda güvenilirliği test edilir.
Pratik olarak, kabul edilebilir hata sınırları uygulama türüne göre seçilir. Hassas mekatronik sistemlerde bu eşik genellikle %2-5 aralığı iken ağır endüstriyel mekanizmalarda %10’a kadar tolerans tanınabilir. Saha testi sırasında ayrıca sapmanın kaynağını tanımlamak için rezidüel analizler ve analiz sonrası parametre ayarlamaları yapılır. Bu sayede modelde gözlenen sistematik hataların sürtünme, atalet ya da bağlanma hatalarından mı, yoksa sayısal çözümden mi kaynaklandığı belirlenebilir.
Tipik Hata Modları: Mühendislik Senaryoları
Simülasyon doğrulamasında en sık karşılaşılan hata modları şunlardır:
- Sıfır Hatası: Dönme ekseni yanlış tanımlandığında, özellikle üç boyutlu kompleks mekanizmalarda, modelin açısal hareket tahminleri gerçeğe göre faz veya büyüklük açısından ciddi sapma gösterir.
- Parametrik Sapma Hatası: Kalibrasyon eksikliği nedeni ile atalet momenti ve sürtünme katsayısında yapılan ufak hata, simülasyonun başlangıçta doğru ama uzun zamanda tutarsız sonuçlar vermesine neden olabilir.
- Sensör ve Ölçüm Problemleri: Yüksek hızlı dönme hareketlerinde, veri kanalında tıkanma, örnekleme frekansı düşüklüğü ve gürültü, gerçek değerle uyumsuz sonuçlara sebep olur. Bu yüzden sensör seçimi, sapma analizi ve fiziksel testlerin tekrarlanabilirliği modelin güvenilirliği açısından kritik önemdedir.
- Sayısal Kararsızlık Hataları: Zaman adımının yanlış seçildiği, çözüm algoritmasının stabil olmadığı durumlarda, simülasyon yanlı ve kararsız sonuç verebilir. Bu, özellikle rijit ve esnek cisimlerin kombine edildiği modellerde sıklıkla rastlanan bir durumdur.
Belirsizlik ve Duyarlılık Analizi
Simülasyon-doğrulama çalışmalarında gerçekçi hata payı ve model hassasiyetinin anlaşılması için belirsizlik analizi yapılır. Parametrelerin olası aralıkları üzerinden Monte Carlo veya Latin Hiperküp gibi yöntemlerle çoklu simülasyonlar oluşturulur. Her bir varyasyon sonucu çıktılarda ne kadar sapmaya neden olduğu analiz edilir. Bu, özellikle hızlı dönen ve iç içe geçmiş mekanizmalarda hangi parametrenin sistemi en çok etkilediğini objektif biçimde gösterir. Duyarlılığı düşük parametreler modelde sadeleştirilerek hesaplama maliyeti azaltılabilir.
Mühendislikte Karar Kriterlerinin Pratik Kullanımı
Modelin doğrulama seviyesine göre uygulama kararı almak için aşağıdaki adımlar izlenir:
- Sınanan tüm kritik hareket aralıklarında hata değerleri belirlenen eşiğin altındaysa model kabule edilir.
- Sadece dar bir aralıkta, örneğin düşük hızda veya tek bir yükleme altında model doğruysa, uygulama alanı bu dar aralıkla sınırlandırılır; genel geçerlilik için ek test gerekir.
- Anormal tepkiler (örneğin, simülasyon modelinin asla öngöremeyeceği sıçramalar ya da kırılmalar) saptanırsa, model parametrelerinin güncellenmesi ya da modelleme stratejisinin değiştirilmesi gerekir.
- Karmaşıklık ve hassasiyet arasında mühendislik bazlı bir trade-off değerlendirilerek; fazla ayrıntılı, ancak pahalı ve zaman alan model mi, yoksa hızlı fakat kısıtlı doğrulukta bir model mi kullanılacağına karar verilir.
İleri Seviye Uygulama: Hibrit Doğrulama Senaryosu
Örneğin, çok eklemlı bir endüstriyel robotik sistemde, hem matematiksel model hem de yapay zekâ ile öğrenilen tahmini model aynı hareket senaryoları altında test edilerek çıktıların korelasyonu analiz edilir. Dönme hareketinin karmaşık güç iletim zincirinde arıza öncesi tahmin için, sensör verilerinden anomali tespiti yapılır ve simülasyon tabanlı tahmine entegre edilir. Sonuçlar karşılaştırılarak hibrit modelin klasik yaklaşıma göre ne kadar avantaj sağladığı ortaya konur.
2>Sonuç
Çok cisimli dinamik simülasyonlarda dönme hareketinin incelenmesi ve doğrulama stratejileri, karmaşık mekanizmaların mühendislik performansını artırmada kritik bir rol oynamaktadır. Bu makalede, doğrulama sürecinde karşılaşılan temel kısıtlamalar, gerçek dünyadan örneklerle desteklenen yaklaşımlar ve uygulama sonuçlarına dayalı karar kriterleri detaylı şekilde ele alınmıştır.
Gelecekteki araştırmalar, daha gelişmiş modelleme teknikleri ve yüksek hassasiyetli deneysel yöntemlerle doğrulama süreçlerinin etkinliğini artırmaya odaklanmalıdır. Özellikle yapay zeka destekli optimizasyon yöntemleri ve büyük veri analitiği, dinamik simülasyonların doğruluk ve güvenilirlik seviyelerini yükseltecek potansiyele sahiptir.
Önerilen uygulamalar ve stratejiler, mühendislerin karmaşık sistemlerde dönme hareketini daha iyi anlamalarını sağlayarak, tasarım ve analiz süreçlerinde değerli katkılar sunacaktır. Böylece, dinamik simülasyon doğrulama alanında sürdürülebilir iyileşmeler mümkün olacak ve mühendislik projelerinde başarı şansı artacaktır.