Giriş: Yapay Zeka Destekli Kontrol Sistemlerinin Önemi
Yapay zeka ve kontrol sistemleri mühendisliği alanlarında giderek iç içe geçmiş bir yapıya sahiptir. Günümüzde, geleneksel kontrol sistemlerine kıyasla, yapay zeka destekli kontrol sistemleri mühendislik uygulamalarında daha karmaşık ve adaptif çözümler sunmaktadır. Bu sistemlerin önemi, özellikle değişken koşullar altında sistem performansının optimize edilmesi, hata toleransının artırılması ve otomatik öğrenme yetenekleriyle kendini göstermektedir. Yapay zeka algoritmaları sayesinde kontrol sistemleri, çevresel değişikliklere hızlı yanıt verebilmekte ve sistemlerin işletme güvenilirliğini büyük ölçüde artırmaktadır.
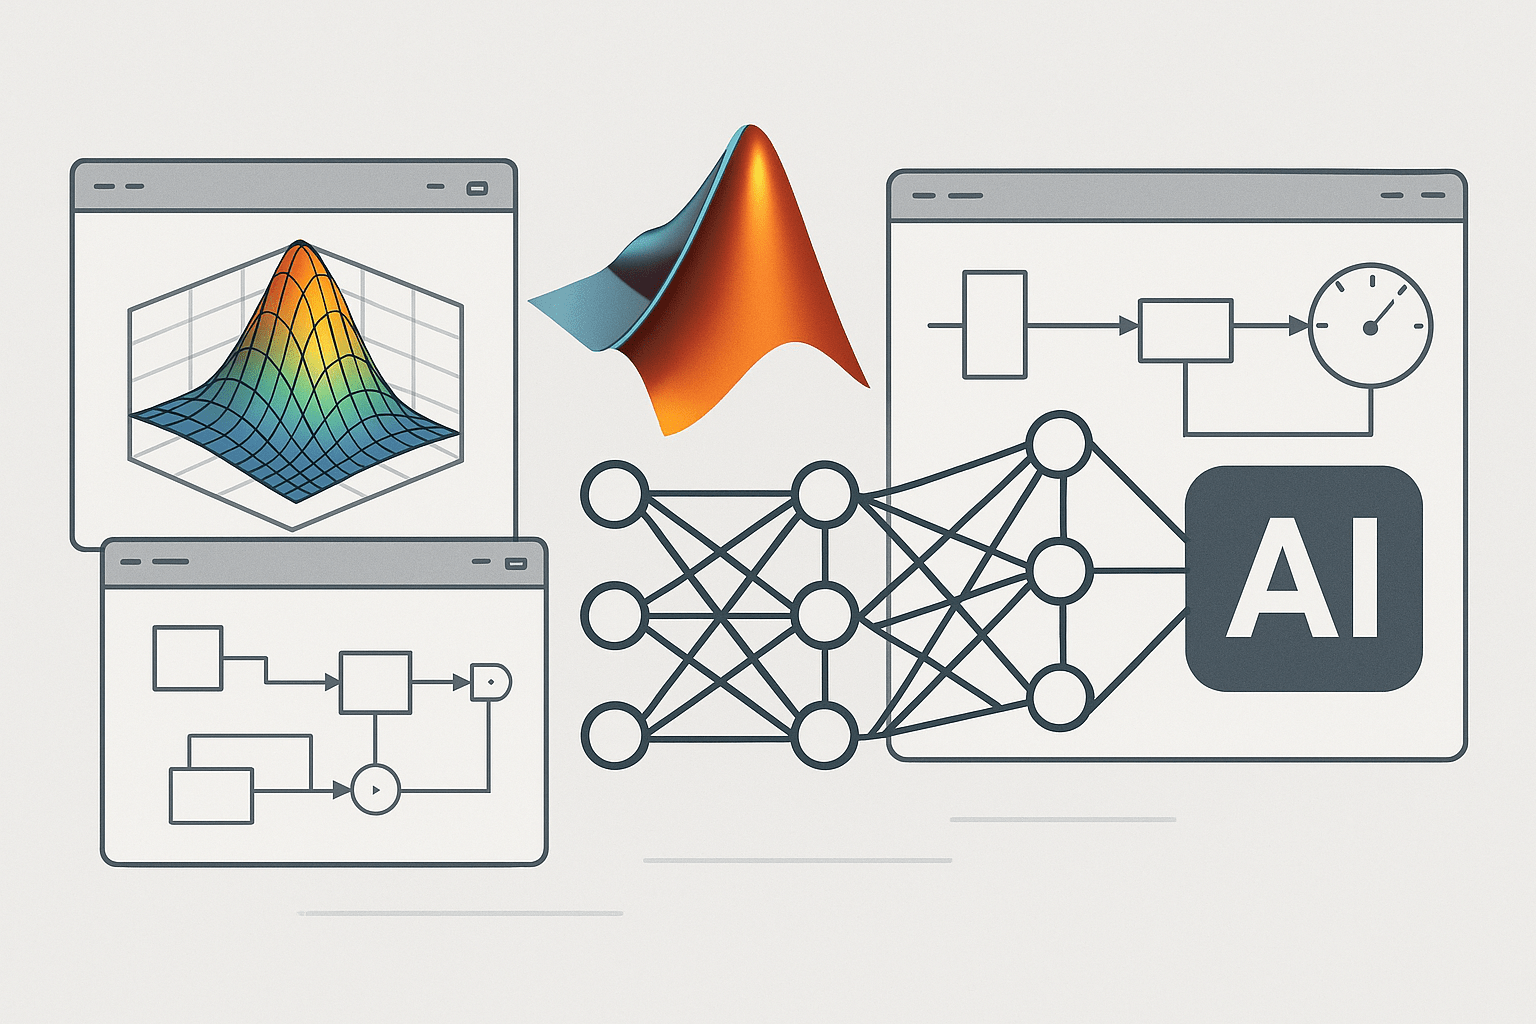
Kontrol sistemlerinin modern endüstri ve teknoloji içindeki rolü düşünüldüğünde, yapay zeka entegrasyonu, sistemlerin esnekliği ve etkinliği açısından kritik bir kilometre taşıdır. Endüstriyel otomasyondan robotik kontrollere, enerji sistemlerinden akıllı ulaşım ağlarına kadar geniş bir alanda yapay zeka destekli kontrol sistemleri kullanılmaktadır. Bu gelişmeler, mühendislerin karmaşık sistemleri daha hassas ve verimli yönetmelerine olanak tanımaktadır.
Bu bağlamda, yapay zeka destekli kontrol sistemlerinin mühendislik alanındaki yeri ve önemi, hem teorik hem de pratik açıdan derinlemesine incelenmeye değerdir. Sonraki bölümde, bu sistemlerin temel kavramları ve bileşenleri ayrıntılı olarak ele alınacaktır.
Örnek Uygulamalar ile Doğrulama Süreçlerinin Analizi
Yapay zeka destekli kontrol sistemlerinin doğrulama süreçlerinin etkinliğini anlamak için MATLAB/Simulink ortamında gerçekleştirilen örnek uygulamalar kritik öneme sahiptir. Bu uygulamalar, sistemlerin gerçek çalışma koşullarında gösterdikleri performansın detaylı bir analiz süreci ile değerlendirilmesine olanak tanır. Bu bölümde, seçilen örnekler üzerinden doğrulama adımları, kullanılan yöntemler ve kaynak kullanımı üzerinde durulacaktır.
Örnek uygulamalarda öncelikle sistem modellemesi MATLAB/Simulink ortamında gerçekleştirilir. Modelleme aşamasında, yapay zeka algoritmaları ve kontrol teorisi prensipleri bir araya getirilerek sistem dinamikleri ayrıntılı biçimde incelenir. Bu aşamada, kaynak kullanımı açısından işlem süresi, bellek tüketimi ve simülasyon maliyetleri göz önünde bulundurulur. Simülasyon sonuçlarının doğruluğunu artırmak için detaylı test senaryoları hazırlanır ve bu senaryolar, sistemin farklı koşullar altında tepkileri ölçülerek analiz edilir.
Doğrulama sırasında, model doğruluğunun yanı sıra yapay zeka algoritmasının öğrenme ve adaptasyon yetenekleri de kapsamlı şekilde test edilir. Simulink’in sunduğu otomatik test ve hata tespiti araçlarıyla, beklenmedik durumlar simüle edilerek olası hatalar erkenden tespit edilir. Böylelikle, sistem performansının düşmesine neden olabilecek risk faktörleri belirlenir ve giderilir.
Örnek uygulamalarda kullanılan kaynakların etkin yönetimi, doğrulama sürecinin başarısında belirleyici bir faktördür. Özellikle karmaşık yapay zeka destekli kontrol sistemlerinde, hesaplama kaynaklarının verimli kullanılması simülasyon sürelerini önemli ölçüde kısaltır ve geliştirici verimliliğini artırır. Bu nedenle, kaynak kullanımı analizleri yapılarak doğrulama süreci optimize edilir. Sonuç olarak, MATLAB/Simulink tabanlı örnek uygulamalar, yapay zeka destekli kontrol sistemlerinin güvenilirliğini ve etkinliğini değerlendirmek için vazgeçilmez araçlardır.
Karar Kriterleri ve Yöntemleri
Yapay zeka destekli kontrol sistemlerinin doğrulama süreçlerinde karar kriterleri önemli bir rol oynar. Doğrulama yöntemlerinin etkinliği, bu kriterlerin düzgün seçilmesine ve uygulanmasına bağlıdır. Karar kriterleri, sistem performansını ölçmek, hata toleransını belirlemek ve sistemin genel uygunluğunu sağlamak için kullanılır. Bu kriterler, doğrulama sürecinin amacına ve sistem gereksinimlerine göre farklılık gösterebilir.
Doğrulama sürecinde genellikle teknik doğruluk, stabilite, adaptasyon yeteneği ve hesaplama verimliliği gibi parametreler değerlendirilir. Teknik doğruluk, algoritmanın beklendiği gibi çalışıp çalışmadığını gösterirken, stabilite sistemin kararlı bir sonuç üretebilme yeteneğini ifade eder. Adaptasyon yeteneği ise sistemin değişken koşullara uyum sağlama kapasitesini gösterir. Hesaplama verimliliği ise simülasyon ve gerçek zamanlı çalışmada kullanılan kaynakların etkinliğini ölçer.
Bu kriterlerin değerlendirilmesinde kullanılan değerlendirme metotları arasında performans indeksleri, hata analizi, duyarlılık analizleri ve istatistiksel testler yer alır. Performans indeksleri, örneğin kare hata ortalaması (MSE) veya integral kare hata (ISE), kontrol sisteminin çıktı ve hedef değer arasındaki farkını nicel olarak belirtir. Hata analizi, anormal durumların tespiti ve hata kaynaklarının belirlenmesi için uygulanır. Duyarlılık analizleri, sistemin parametre değişikliklerine karşı ne kadar hassas olduğunu ortaya koyar. İstatistiksel testler ise doğrulama sonuçlarının güvenilirliğini artırır.
Karar verme sürecinde, doğrulama yöntemlerinin kombinasyonu ve entegrasyonu da önem taşır. MATLAB/Simulink gibi platformlarda simülasyon sonuçları, gerçek zamanlı testler ve donanımda doğrulama (hardware-in-the-loop) gibi yöntemler birlikte değerlendirilerek kapsamlı bir analiz yapılır. Proaktif stratejilerle erken hata tespiti ve sistem optimizasyonu mümkün olur.
Sonuç olarak, karar kriterleri ve yöntemleri, yapay zeka destekli kontrol sistemlerinin doğrulama süreçlerinde sistematik ve nesnel bir yaklaşım sağlar. Bu sayede, doğrulama süreçlerinin mühendislik ihtiyaçlarına uygun ve güvenilir olması temin edilir.
<
Teknik Uygulama Akışı: Yapay Zeka Entegrasyonunun Adımları
MATLAB/Simulink ile yapay zeka destekli kontrol sistemlerinin doğrulama sürecinde başarının ilk adımı, iyi tanımlanmış ve izlenebilir bir uygulama akışı kurulumudur. Uygulama tipik olarak dört ana fazda ilerler: problem tanımlama, model geliştirme, entegrasyon ve test/prototipleme. Problem tanımlama aşamasında, kontrol edilecek fiziksel veya sanal sistemin çalışma ortamı ve gereksinimleri ayrıntılı biçimde analiz edilir. Hangi yapay zeka tekniğinin (örneğin, bulanık mantık, yapay sinir ağları veya pekiştirmeli öğrenme) kontrol işlevi için daha uygun olduğuna karar verilir.
Model geliştirme fazında, MATLAB ortamında öncelikle temel kontrol döngüsü tanımlanır. Ardından, Simulink blok diyagramlarıyla geleneksel kontrol modeli hazırlanır ve üzerine yapay zeka modülü simüle edilir. Bu entegrasyon, sistemin davranışını koşullara göre optimize etmesini sağlar. Simülasyon tasarımı yapılırken, giriş-çıkış verisi ve aktarma fonksiyonları hassas şekilde belirlenir.
Sonraki aşama, geliştirilmiş modelin sistem ve donanım entegrasyonudur. Burada, gerçek zamanlı testlere hazırlık için donanıma gömülü (hardware-in-the-loop) simülasyonlar başlatılır. Bu testler, algoritmanın gerçek dünyadaki tepki süresi ve doğruluk parametrelerini görmek için gereklidir. Tüm uygulama sürecinde sistem kayıtları, arayüz parametleri, gözlemci blokları ve hata günlükleri detaylı biçimde toplanır. Böylece, bir sonraki fazda gerçekleştirilecek doğrulama ve performans değerlendirmeleri için objektif kriterler sağlanır.
Parametre Seçimi ve Model Ayarının İncelenmesi
Yapay zeka destekli bir kontrol sisteminde doğru parametre seçimi, sistemin hem doğruluğunu hem de kararlılığını belirleyen kritik bir unsurdur. Parametreler iki temel grupta değerlendirilir: Yapay zeka algoritmasına ait ayarlar (örnek olarak sinir ağındaki katman sayısı, aktivasyon fonksiyonları, öğrenme oranı veya bulanık mantıkta üye fonksiyonları tipi) ve kontrolör dinamikleri ile ilgili parametreler (örneğin kazançlar, filtre sabitleri). MATLAB/Simulink’in optimizasyon araçları ve ‘Parameter Estimation’ modülleri ile sistematik parametre taramaları gerçekleştirilebilir. Buradaki amaç, farklı parametre setlerinin sistem üzerinde oluşturduğu sonuçları analiz etmek ve uygulama için en uygun kombinasyonları belirlemektir.
Parametre ayarı sırasında dikkat edilmesi gereken noktalar arasında modelin aşırı öğrenme eğiliminden korunması, genelleme başarısı ve işlem yükü dengesi ön plana çıkar. Pratikte, parametre seçiminde sistematik deneme-yantama kadar, Latin Hypercube Sampling veya Genetik Algoritmalar gibi global optimizasyon teknikleri de uygulamaya alınır. Elde edilen kombinasyonlar, modelin performans kıyas tablolarında istatistiksel olarak analiz edilir. Böylece hem öğrenme kapasitesi maksimumda tutulur, hem de sistemin kararlılığı bozulmadan kaynak kullanımı optimize edilir.
Test Yapısı, Korelasyon Analizi ve Doğrulama Sonuçlarının Nesnelliği
Yapay zeka içeren kontrol sistemlerinde doğrulamanın güvenilir olması için test akışının titizlikle yapılandırılması gerekir. Test aşamaları rastgele girdili stres testleri, nominal koşul denemeleri, bozulma ve hata modları analizleri içerir. Korelasyon analizleriyle, model çıktıları ile gerçek veya referans veriler arasındaki ilişki kantitatif olarak ifade edilir. Burada en sık kullanılan metriklerden bazıları şunlardır: ortalama mutlak hata (MAE), ortalama kare hata (MSE), R kare (R2) ve kök ortalama kare hata (RMSE).
Doğrulama sonuçlarının nesnelliliğini korumak için, genellikle test verisi ve eğitim verisi mutlaka ayrıştırılır. Eğitim verisi model kurulumu ve parametre ayarı için, test verisi ise gerçekçi ve önyargısız performans değerlendirmesi için kullanılır. Ayrıca, çapraz doğrulama yöntemleriyle modelin farklı veri bölümleri üzerindeki başarısı ölçülür. Sonuçlar, istatistiksel anlamlılık testleriyle desteklenir. Korelasyon katsayısı yüksek, hata metrikleri düşük çıktığında modelin güvenilir olduğu kabul edilir; aksi takdirde, model yeniden eğitilmek üzere sistematik olarak gözden geçirilir.
Hata Modları, Belirsizlikler ve Mühendislik Karar Kriterleri
Yapay zeka destekli kontrol sistemlerinde hata modları çok çeşitli olabilir. Algoritmanın aşırı öğrenmesi, yetersiz genelleme, uyum başarısızlığı, hassasiyet kaybı, sensör verisindeki bozulmalar ya da model dışı çevre etkileri yaygın hata türleridir. Özellikle simülasyon ve gerçek donanım arasında gözlenen sapmalar, modelin eksik veya yetersiz olduğunu gösterebilir.
Belirsizlik kaynakları ise çoğunlukla aşağıdaki şekilde sınıflandırılır: (i) Model parametre tahmini hataları, (ii) sistem veya çevrede meydana gelen beklenmedik değişimler, (iii) eksik veri veya ölçüm gürültüsü, (iv) algoritmik rastlantısallık, (v) hesaplama hataları veya kaynak kısıtları. Mühendisler bu belirsizlikleri azaltmak için sistematik test ve hata analizi prosedürleri uygular, model güncellemeleri, sensör kalibrasyonları ve veri filtreleme tekniklerine başvurur.
Karar kriterleri, hangi hata ve belirsizlik seviyesinde modelin kabul edilebilir olacağını belirler. Örneğin, belirli bir ek maliyet veya riski tolere etmek mümkünse hassasiyetten fedakarlık yapılabilir. Tersine, güvenliğin öncelikli olduğu ortamlarda modelin çok daha düşük hata ve yüksek güvenilirlik göstermesi gerekir. Bu süreçte, mühendislik trade-off’ları açık biçimde belgelenir ve sistem gereksinimlerine göre doğrulama kararı alınır.
Somut Vaka: Otonom Araç Hız Denetiminde Yapay Zeka Tabanlı Kontrol ve Doğrulama Akışı
Örnek bir uygulama olarak, şehir içi bir yol ağında otonom bir aracın hız denetiminin sağlanması için bir yapay zeka destekli kontrol sistemi tasarlandığını varsayalım. Buradaki amaç, eldeki hız sınırlamaları, çevresel faktörler ve trafik akışındaki değişkenlere otomatik olarak uyum sağlayabilen akıllı bir kontrol döngüsünün doğrulanmasıdır. Uygulamada önce, geleneksel PID (Proportional-Integral-Derivative) kontrolör modeli MATLAB/Simulink ile kurulup simüle edilir. Ardından, bu PID kontrolörün davranışını, bir yapay sinir ağı veya bulanık mantık modülü ile zenginleştirerek, hız referansını ve tepki süresini öğrenici şekilde adapte eden bir üst seviye kontrol katmanı entegre edilir.
Burada parametre seçimi kritiktir: Yapay sinir ağı için katman sayısı, öğrenme oranı, aktivasyon fonksiyonları; PID için ise Kp-Ki-Kd katsayıları, dış koşullara göre sistematik olarak belirlenmelidir. MATLAB’in ‘Optimization Toolbox’ veya ‘Simulink Design Optimization’ modülleri, bu parametrelerin otomatik taranması için kullanılır. Her parametre seti, sistemin hız değişimi, kararlılık sınırı, salınım davranışı ve harici bozucular altındaki performansı açısından değerlendirilir.
İş Akışı ve Test Senaryoları Tasarımı
Doğrulama sürecinde iş akışı net adımlara bölünür: (1) Girdi senaryosu oluşturma (örneğin, hız değişim talepleri, acil fren, engel atlatma durumları), (2) Model tabanlı simülasyon ile sanal testlerin uygulanması, (3) Donanımda doğrulama (HIL) ile gerçek zamanlı modelin belirli yol segmentlerinde gözlemlenmesi. Her bir test senaryosu için başarı kriterleri, örn. 2 saniyede referans hıza ulaşma, yüzde 5’in altında hız sapması ve beklenen maksimum frenleme mesafesi şeklinde matematiksel olarak tanımlanır.
Test sürecinde korelasyon analizleri öne çıkar. Örneğin, yapay zeka tabanlı kontrol çıktılarını aynı yol segmenti için insan sürücünün veri kayıtları ile kıyaslamak mümkündür. Simülasyon ekseninde model çıktısı ile saha ölçümleri arasındaki R2 doğruluk seviyesi ya da ortalama sapmalar teknik rapora alınır. Çoğunlukla R2>0.97 veya MSE’nin 0.1’in altında olması güvenilirlikten sayılır. Ancak ranj dışı durumlarda modelin genelleme gücü kısıtlı olabilir; bu durumda yeniden eğitime veya veri sentezine başvurulur.
Hata Modları ve Saha Uygulama Engelleri
Tipik hata modları arasında, beklenmeyen yol tipi (ıslak zemin, buzlanma), sensör arızası (hatalı hız okuması) ve öğrenme modülünde aşırı ezberleme özellikle önemlidir. Aşırı öğrenmiş sinir ağı, pratikte rastlanmayan koşullarda doğrudan uygunsuz cevaplar üretebilir. Bu nedenle robustluk testleri, yani normal dışı durumlara sistemin verdiği tepkilerin ölçülmesi zorunludur. MATLAB ile “Fault Injection” ve “What-if” analizleri hazirlanarak, hata oluştuğunda kontrol döngüsünün nasıl davrandığı modellenir ve hata geçidi (fail-safe) mekanizmaları tetiklenir.
Belirsizliklerin yönetimi için duyarlılık analizlerine ek olarak Monte Carlo simülasyonları uygulanır. Binlerce rastgeleleştirilmiş senaryoda, kontrolörün dağılım gösteren performans metrikleri toplanır ve güven aralığı hesaplanır. Eğer sistemin %95’lik kısmı başarı kriterini sağlıyorsa model saha uygulaması için onaylanabilir. Tersi durumda, regresyon ve hata kökeni incelemesiyle belirsizlik azaltılır.
Karar Kriterlerinin Belirlenmesi ve Mühendislik Trade-off’ları
Mühendislik karar süreçlerinde her zaman hız-tutarlılık, maliyet-karmaşıklık, performans-güvenlik arasında denge kurmak gerekir. Otonom araç hız kontrol örneğinde, reaksiyon zamanını minimize etmek için PID ayarlarını agresif tutmak yol tutuşunu tehlikeye sokabilir. Bu aşamada, parametre ayarı ile elde edilen sonuçlar detaylı şekilde teknik tablolar halinde derlenir:
| PID (Kp-Ki-Kd) | Sinir Ağı Katmanı | Referans Hıza Ulaşma (sn) | Max Hız Sapması (%) | Kararlılık |
|---|---|---|---|---|
| 0.9-0.3-0.1 | 2 | 2.5 | 3 | Yüksek |
| 1.2-0.4-0.2 | 3 | 2.0 | 2 | Orta |
| 0.8-0.25-0.12 | 4 | 3.0 | 6 | Düşük |
Burada karar kriterleri, hedeflenen uygulamanın isterleri ile doğrudan ilişkilidir. Ticari uygulamada, %3 hız sapmasına kadar yüksek kararlılık öne çıkarken; araştırma amaçlı prototipte hız tepkisi önceliklenebilir.
Doğrulamada Sıkça Yaşanan Sınırlamalar ve Sonuçların Nesnelliği
Yapay zeka destekli kontrol sistemlerinde sahada karşılaşılan majör sınırlamalar arasında, modelin beklenmeyen çevresel değişimlere karşı hassasiyeti, veri seti önyargısı ve donanımın gerçek zamanlı yanıt kapasitesi bulunur. Sık yapılan hata ise, laboratuvar ortamında doğru çalışan modelin gerçek dünyada veri varyasyonlarına yeterince dayanıklı olmamasıdır. Sonuçların nesnelliğini sağlamak için çıktılar çoklu test verisi ile ortalama, maksimum-sapma ve güven aralıklarıyla raporlanır; tüm testler dokümante edilir ve test tekrarında aynı sonuçlar alınabildiği istatistiksel olarak gösterilir.
Bu derinleşmiş uygulama dizini; entegre yapay zeka kontrol modellerinde modelleme gereksinimi, aktif parametre seçimi, iş akışı üzerinde endüstriyel mühendislik pratikleri ve tipik sorunlarla baş etme yöntemlerinin matematik temelli, sistematik ve gerçekçi biçimde nasıl ele alındığına matbu örnek sağlar.
2>Belirsizliğin Yönetimi İçin Tipik Yaklaşımlar
- Monte Carlo simülasyonları ile olasılık dağılımlarının modellenmesi
- Duyarlılık analizleriyle en kritik parametrelerin belirlenmesi
- Ayrık olay simülasyonları ile hata senaryolarının simülasyonu
- Robust (sağlam) kontrolör tasarımları ile tolerans artırımı
Belirsizlik ve hata modlarının sistematik yönetimi, yapay zeka destekli kontrol sistemlerinde güvenin sağlanması adına kritik rol oynar.
Doğrulama Raporlarının Kriterlere Göre Hazırlanması
Doğrulama sonuçları, karar kriterlerine göre yapılandırılmış raporlarla sunulmalıdır. Raporlarda sistemin hangi durumlarda, hangi hata ve başarı oranlarını elde ettiği, limit durumlar ve olası riskler açıkça belirtilir. Bu şeffaflık, sonraki entegrasyon ve saha uygulamalarında risk yönetimini kolaylaştırır.
h2>Sonuç: Yapay Zeka Destekli Kontrol Sistemlerinde Doğrulamanın Önemi
Bu makalede, yapay zeka destekli kontrol sistemlerinin doğrulama süreçleri kapsamlı bir şekilde ele alınmıştır. Doğrulama, sistemlerin güvenilirliği ve performansının sağlanması açısından kritik bir aşamadır. Doğrulama önemi bağlamında, özellikle MATLAB/Simulink ortamında gerçekleştirilen metodolojiler ve örnek uygulamalar, mühendislerin sistem tasarımında karşılaşabilecekleri zorlukların üstesinden gelmelerine katkı sağlamaktadır.
Geçmişine bakış yapıldığında, yapay zeka destekli kontrol sistemlerinin doğrulama süreçlerinin teknoloji ile birlikte evrildiği görülmektedir. Geleneksel kontrol sistemlerinden farklı olarak, yapay zeka sistemlerinde adaptasyon, öğrenme ve dinamik çevre koşullarına uyum gibi karmaşık özelliklerin doğrulanması gereklidir. Bu durum, doğrulama yöntemlerinin de gelişimine ve çeşitlenmesine yol açmıştır.
Bu çalışma kapsamında sunulan karar kriterleri, metodolojiler ve örnek analizler, mühendislik uygulamalarında doğrulama süreçlerinin güvenilir ve verimli bir şekilde yürütülmesini mümkün kılmıştır. Doğrulama süreçlerine yönelik bu sistematik yaklaşım, yapay zeka destekli kontrol sistemlerinin güvenli, stabil ve optimize edilmiş performansla çalışmasını desteklemektedir.
Sonuç olarak, yapay zeka destekli kontrol sistemlerinin doğrulanması, mühendislik uygulamalarının geleceğinde kilit bir unsur olarak kalmaya devam edecektir. Bu alandaki gelişmeler, kontrol sistemlerinin daha güvenilir ve akıllı çözümler sunmasını sağlayarak endüstriyel ve teknolojik ilerlemeye önemli katkılar yapacaktır.