Giriş
Çok cisimli dinamik simülasyonlar, birden fazla hareket eden parçanın birbirleriyle ve çevreleriyle etkileşimlerini sayısal olarak modelleyen gelişmiş mühendislik yöntemleridir. Bu simülasyonlar, mekanik sistemlerin gerçekçi davranışlarını incelemek için kuvvet, hareket ve bağlantı geometrisi gibi fiziksel parametreleri dikkate alır.
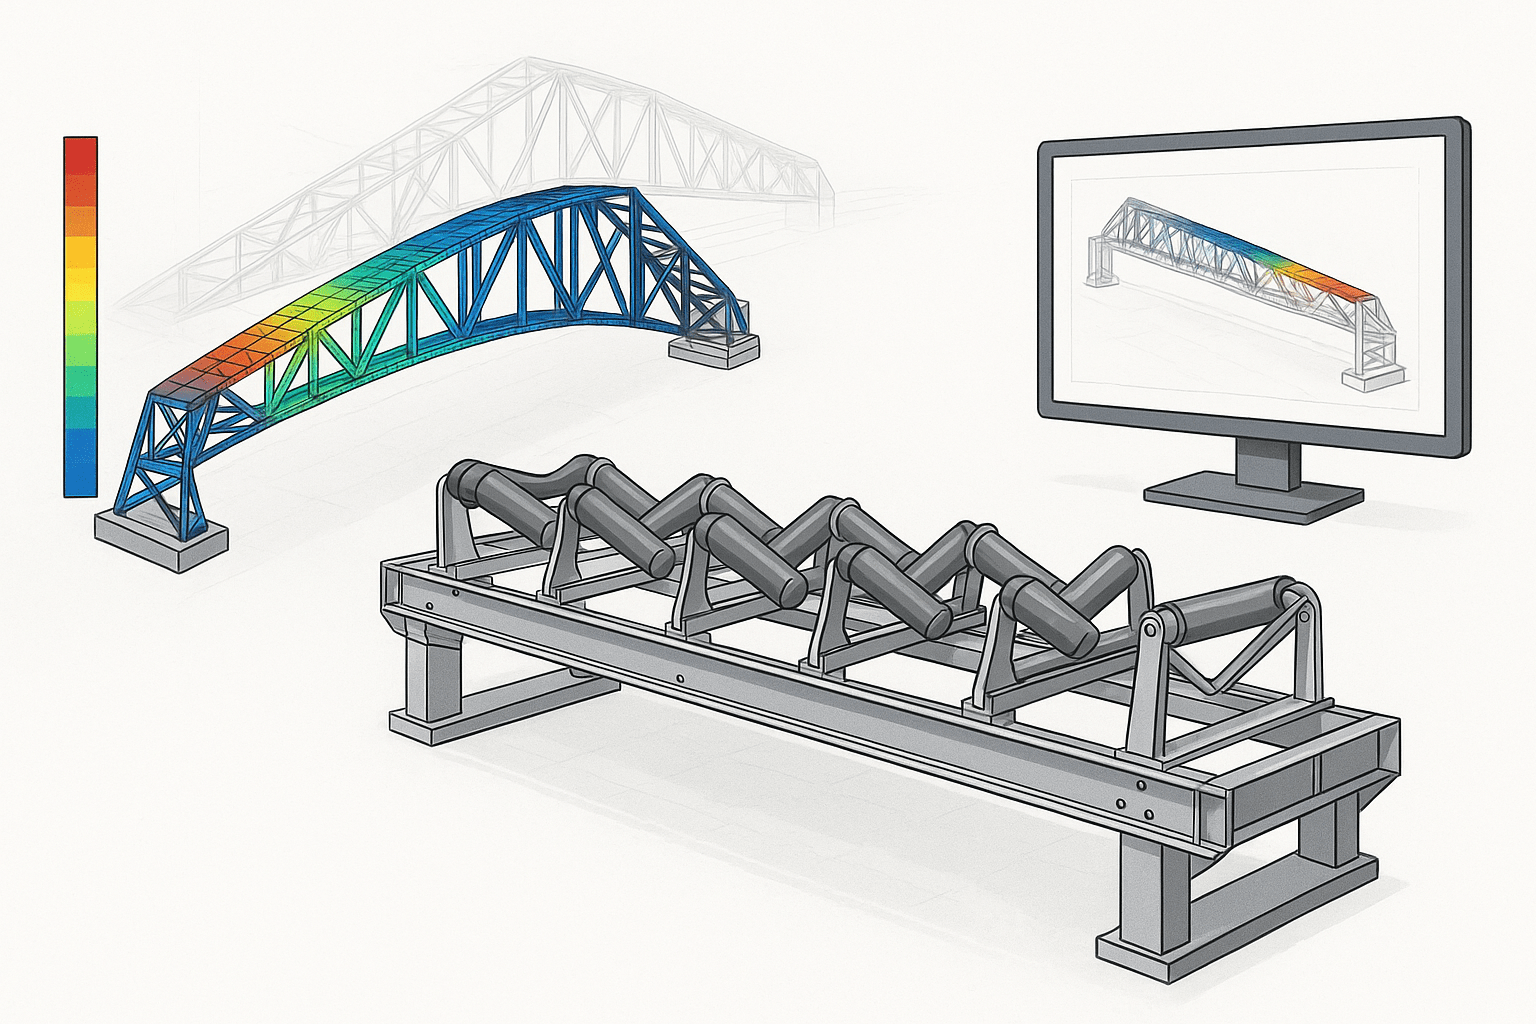
Taşıma sistemleri, üretim, lojistik ve malzeme taşıma sektörlerinde kritik bir rol oynar. Bu sistemlerin etkin çalışması, süreçlerin verimliliği ve güvenliği açısından büyük önem taşır. Taşıma sistemlerinin performansının doğru analiz edilmesi, kesintisiz ve optimize edilmiş operasyonlar için gereklidir.
Doğrulama ise, simülasyon modellerinin gerçek dünya koşullarıyla uyumlu olup olmadığını kontrol etme sürecidir. Bu süreç, simülasyon sonuçlarının güvenilirliğini sağlar ve taşıma sistemlerinin gerçek performansının etkin şekilde temsil edilmesine olanak tanır. Dolayısıyla, doğrulama süreçleri taşıma sistemlerinin geliştirilmesi ve optimize edilmesinde temel bir adımdır.
Bu bağlamda, çok cisimli dinamik simülasyonların doğrulama süreçleri, taşıma sistemlerinin performansını artırmada kritik bir rol oynamaktadır. Sonraki bölümde, doğrulama süreçlerinin taşıma sistemlerindeki önemine detaylı olarak değinilecektir.
Doğrulama Süreçlerinin Önemi
Doğrulama süreci, simülasyon modellerinin fiziksel gerçekliği ne ölçüde yansıttığını değerlendiren sistematik bir inceleme aşamasıdır. Bu süreç, modelin hesaplamalarının doğruluğunu ve güvenilirliğini teyit etmek amacıyla çeşitli test ve karşılaştırmalar içerir.
Bu sürecin kritik olmasının temel nedeni, taşıma sistemlerinin karmaşık dinamik davranışlarının doğru simüle edilmemesi durumunda ortaya çıkan performans kayıpları ve hatta sistem arızalarıdır. Yanlış veya eksik modellemeler, hatalı kararlar alınmasına yol açabilir ve bu da maliyetli sonuçlar doğurabilir.
Performans üzerindeki etkileri bakımından, doğrulama sayesinde sistemdeki mekanik etkileşimler, titreşimler, yük dağılımları ve hareket tepkileri gerçekçi biçimde yansıtılır. Böylece, taşıma sistemi tasarımında optimize edilmiş parametrelerin belirlenmesi ve olası hataların önceden tespit edilmesi mümkün olur. Bu sayede, sistem verimliliği artırılırken, arıza riski azaltılmaktadır.
Bu bölümde ele alınan doğrulama süreçlerinin önemi, sonraki aşamada farklı doğrulama yöntemlerinin incelenmesiyle derinleştirilecektir.
Taşıma Sistemleri için Doğrulama Yöntemleri
Taşıma sistemlerinde doğrulama, farklı yöntemlerle gerçekleştirilebilir. Bu yöntemler, simülasyon modelinin doğruluğunu ve güvenilirliğini sağlamak için kullanılır. Analitik yöntemler, fiziksel prensiplerin matematiksel ifadeleri ile modelin sonuçlarını karşılaştırmayı içerir. Örneğin, belirli yük ve hareket koşullarında teorik hesaplamalar yapılarak simülasyon çıktılarıyla kıyaslanabilir.
Deneysel yöntemler ise laboratuvar ortamında veya sahada yapılan fiziksel testlere dayanır. Gerçek taşıma sistemi bileşenleri üzerinde yapılan deneylerle elde edilen veriler, simülasyon sonuçlarıyla karşılaştırılır ve sapmalar analiz edilir. Bu yöntem, modelin gerçek dünya koşullarını ne kadar doğru temsil ettiğinin kesin bir göstergesidir.
Örnek uygulamalarda, bir taşıma bandının dinamik yükleme durumu hem simülasyon hem deneylerle incelenmiştir. Elde edilen gerilim ve deformasyon değerleri arasındaki uyum, modelin güvenilirliğini ortaya koymuştur.
Elde edilen verilerin analizi aşamasında, sapma oranları, hata metrikleri ve duyarlılık analizleri yapılır. Bu değerlendirme, modelin hangi koşullarda geçerli olduğunu ve geliştirilmesi gereken yönleri belirlemeye yardımcı olur.
Sonraki bölümde, bu doğrulama yöntemlerinden elde edilen veriler ışığında taşıma sistemlerinde nasıl performans iyileştirmeleri yapılabileceği ele alınacaktır.
Performans İyileştirme Teknikleri
Çok cisimli dinamik simülasyonlar ile taşıma sistemlerinin doğrulanması sonrasında ortaya çıkan veriler, sistem performansının artırılması için hayati ipuçları sunar. Performans iyileştirme yöntemleri, bu doğrulama sonuçları ışığında belirlenen zayıf noktaların giderilmesi, süreçlerin optimize edilmesi ve sistemdeki potansiyel arızaların azaltılmasını içerir.
Simülasyon bazlı yaklaşım, taşıma sisteminin gerçek çalışma koşullarında nasıl davrandığını önceden tahmin etmeye yarar. Bu yaklaşımda, doğrulama esnasında elde edilen hatalar ve sapmalar sistem parametrelerini güncellemek için kullanılır. Böylece model, gerçek dünya davranışlarına daha uygun hale getirilir ve performans iyileştirme için öneriler geliştirilir. Özellikle yük dağılımı, titreşimlerin kontrolü, mekanik bağlantıların güçlendirilmesi ve bakım aralıklarının optimize edilmesi gibi alanlarda simülasyon bazlı iyileştirmeler mümkündür.
Örnek vaka analizlerinde, bir bant konveyör sisteminin simülasyon ve gerçek test verileri karşılaştırılmış, elde edilen sapmalar doğrultusunda rulman yataklarında kullanılan malzeme kalitesi ve bağlantı yöntemleri yeniden tasarlanmıştır. Bu değişiklikler sonucu titreşim seviyesinde %15 azalma ve bakım maliyetlerinde belirgin düşüş sağlanmıştır. Başka bir örnekte ise, palet taşıyıcıların hız profilinde yapılan simülasyon bazlı optimizasyon çalışmaları, enerji tüketimini %10 oranında azaltmıştır.
Bu tekniklerin yaygınlaşması için, doğrulanmış simülasyon modellerine dayalı sürekli geri besleme mekanizmaları ve otomatik optimizasyon algoritmaları geliştirilmelidir. Böylece taşıma sistemlerinde sürdürülebilir performans iyileştirmeleri elde edilir.
Simülasyon Doğrulama ve Test Süreçleri
Doğrulanmış bir simülasyon modelinin güvenilirliği, sistem performansını artırmak için gereken ilk şarttır. Bu nedenle, doğrulama ve test süreci titizlikle yürütülmeli, hem model hem de gerçek sistem verileri karşılaştırılarak sapmalar ayrıntılı şekilde analiz edilmelidir.
Doğrulama aşaması, model giriş verilere uygun parametrelerin seçilmesiyle başlar; ardından simülasyon sonuçları deneysel veya analitik yöntemlerle desteklenen gerçek verilerle karşılaştırılır. Bu karşılaştırma, gerilim, deformasyon, hız ve ivme gibi dinamik parametrelerde yapılır. Ortaya çıkan farklar, modelin sınırlarını ve hassasiyetlerini ortaya koyar ve gerekirse model parametreleri yeniden kalibre edilir.
Test süreçleri ise, genellikle aşamalı olarak gerçekleştirilir. İlk olarak laboratuvar ortamında küçük ölçekli prototiplerde testler yapılırken, daha sonra saha koşullarında gerçek sistemin dinamik davranışları gözlemlenir. Bu şekilde, simülasyonların pratiğe uygunluğu doğrulanır ve her iki ortamda da ortaya çıkan veriler sistematik biçimde karşılaştırılır.
Pratik uygulamalarda, bir taşıma bandının yük altındaki titreşim davranışı hem simülasyon yoluyla modellendi hem de gerçek ölçümlerle doğrulandı. Karşılaştırma sonrası modelde gerekli düzeltmeler yapılarak simülasyon sonuçları belirgin ölçüde iyileştirildi. Bu süreç, taşınan malzemelerin güvenliği ve sistem ömrü açısından önemli bilgiler sağladı.
Riskler ve Sınırlamalar
Simülasyonların ve doğrulama süreçlerinin etkinliği, taşıma sistemi performansını artırmada önemli olmakla birlikte, risklerin analizi ve sınırlamaların tanımlanması gereklidir. Her modelin ve test sürecinin belli başlı kısıtları vardır ve bu kısıtlar performans üzerinde olumsuz etkiler yaratabilir.
Öncelikle, simülasyon modelinde kullanılan varsayımlar ve basitleştirmeler gerçek sistemin karmaşıklığını tam olarak yansıtmayabilir. Örneğin, malzeme özelliklerindeki değişkenlik veya dinamik yüklerin beklenmedik etkileri simülasyonlarda yeterince temsil edilemeyebilir. Bu durum, performans tahminlerinde hatalara sebep olur.
Doğrulama süreçlerinde ise veri kalitesi, ölçüm hataları ve çevresel faktörler risk oluşturur. Ölçümlerdeki hatalar, model parametrelerinin yanlış kalibre edilmesine yol açabilir. Ayrıca, laboratuvar ve sahadaki test koşullarının farklılığı, sonuçların genellenmesini zorlaştırır.
Bunların yanı sıra, yüksek hesaplama maliyetleri nedeniyle simülasyon modelleri karmaşıklaştırılamamakta, bu da belirli dinamik etkilerin ihmal edilmesine sebep olmaktadır. Bu sınırlamalar, taşıma sisteminin gerçek performansını tam olarak ortaya koyamayabilir ve potansiyel risklerin önceden tespit edilmesini engelleyebilir.
Bu nedenlerle, doğrulama süreçlerinde riskler dikkate alınarak sistemli bir analiz yapılmalı, sınırlamaların etkileri anlaşılmalı ve gerektiğinde model iyileştirmeleri ile test prosedürleri geliştirilmelidir. Böylece taşıma sistemlerinin güvenilir ve sürdürülebilir performansı sağlanabilir.
Çok Cisimli Dinamik Simülasyonlarda Parametre Seçimi, Uygulama Akışı ve Belirsizlikler
Çok cisimli dinamik simülasyonların taşıma sistemlerinde etkin biçimde kullanılabilmesi, parametre seçimi ve uygulama akışının dikkatli bir mühendislik süreciyle yönetilmesine bağlıdır. Bu bölümde, gerçek bir projede izlenebilecek teknik iş akışı, modelleme parametrelerinin nasıl belirlendiği, hata modlarının ve belirsizliklerin kaynakları ile bu tür analizlerde karar süreçlerinin nasıl ele alınacağı detaylı biçimde açıklanmaktadır.
Karar Kriterleri Uygulamalarında Pratik Vaka ve Ticari Kısıtlar
Taşıma sistemlerinde çok cisimli dinamik simülasyonların doğrulama ve performans iyileştirme sürecinde, karar kriterleri yapısal bir öneme sahiptir. Gerçek mühendislik uygulamalarında bu kriterlerin belirlenmesi genellikle çok sayıda parametre, karşılıklı etkileşim ve çeşitli ticari sınırlamaların entegrasyonunu gerektirir. Tipik bir iş akışında, tasarım değişikliğine gitmeden önce aşağıdaki karar matrisleri kurgulanır:
- Her analiz turunda maksimum gerilme, izin verilen bakım aralığı, enerji tüketimi ve gürültü seviyeleri gibi performans ölçütleri eşzamanlı gözlenir.
- Bu ölçütlerin değerleri, güvenlik ve işletme hedeflerine göre ağırlıklandırılır ve çok kriterli karar analiziyle (örneğin, AHP gibi) sıralanır. Gerçek bir uygulamada örneğin; maksimum titreşim 15 mm/s ve altı kabul sınırı, enerji tüketimi ise 5.5 kWh/1000 palet altında öngörülebilir.
Yönetim ve işletme departmanı, modelin verdiği optimizasyon önerilerinin alan uygulaması ve maliyet etkisi arasında bir denge gözetir. Pratikte, maliyet-performans eğrisi (trade-off curve) çıkarılarak; örneğin taşıma bantlarının rijitliğini %12 artırmanın %18 maliyet artışıyla sonuçlandığı; buna karşın bakım aralığının 2 katına çıkabildiği gösterilebilir. Karar kriteri olarak minimum toplam maliyet ile maksimum operasyonel güvenliğin ara noktası hedeflenir.
Belirsizliklerin Karar Süreçlerine Etkisi ve Raporlanması
Simülasyon-tabanlı vaka analizlerinde, modeldeki belirsizlikler karar kriterlerini doğrudan etkiler. Örneğin, taşıma sisteminin elastisite özelliği doğal varyansı nedeniyle %5-10 arası değişkenlik gösterebilir; bu durumda model çıktılarının güven aralıkları (confidence interval) karar matrisine eklenir. Bir uygulamada taşıma kapasitesindeki %6 sapmanın, palet taşıyıcı sistemin ani arızası riskini %25 artırdığı teknik raporda gösterilebilir.
Buna karşı mühendisler, model belirsizliklerini azaltmak için ilave saha ölçümüyle (ör. yük hücresi ve titreşim sensörlerinden paralel veri toplama) parametre optimize eder ve karar matrisindeki belirsizlik bandı daraltılır.
Karar Matrisinin Hazırlanması ve Örnek Tablo
Yöntemi somutlaştırmak için aşağıda bir karar matrisinin örnek tablosu verilmiştir (tüm veriler temsilidir):
| Kriter | Hedef | Simülasyon Sonuçları | Gerçek Test Sonuçları | Korelasyon (%) | Ağırlık |
|---|---|---|---|---|---|
| Maks. Titreşim (mm/s) | ≤ 15 | 13,8 | 15,2 | 91 | 0,35 |
| Enerji Tüketimi (kWh/1000 palet) | ≤ 5,5 | 5,3 | 5,6 | 95 | 0,30 |
| Yıllık Bakım Aralığı (ay) | ≥ 12 | 14 | 13 | 93 | 0,20 |
| Toplam Maliyet (EUR) | Min. | 84.000 | 85.800 | 98 | 0,15 |
Bu tabloda, karar kriterlerine uygunluk ve korelasyon yüzdesi net izlenmekte; ağırlıklar ise işletme önceliklerine göre dağıtılmıştır. Belirsizliklerin giderilmesi için düşük korelasyonlu alanlar işaretlenir ve iyileştirme döngüsüne alınır.
Sonuç Değerlendirmesi ve Tavsiyeler
- Sonuç matrisinde %90 ve üzerinde bulunan toplam korelasyon, modelin güvenle sahada uygulanabileceğini gösterir.
- Eğer herhangi bir kriter korelasyon açısından %80’in altındaysa, modelin o alanda yeniden analiz edilmesi ve karar sürecinin askıya alınması tavsiye edilir.
- Pratikte, bakım ekibi ve işletme yönetimiyle yapılan ortak teknik toplantılarda; karar matrisi, risk tabloları ve maliyet/yarar analizi raporlanır ve nihai tasarım seçimi özelleştirilir.
Böylece, bütüncül ve şeffaf bir teknik yönetişim ile çok cisimli simülasyonun taşıma sistemi performansındaki rolü en üst düzeyde değerlendirilebilir. Optimizasyon, doğrulama ve karar kriterleri, süreç bütünlüğüyle risk azaltımını ve rekabetçi teknik avantajı birlikte sağlar.
2>Uygulama Akışı: Somut Adımlar ve Çıktılar
- Sistem Analizi ve Model Tasarımı: İlk adım, taşıma sisteminin fiziksel ve işlevsel sınırlarının analiz edilmesidir. Bu aşamada sistem şeması oluşturulur ve hareketli bileşenler (örneğin bant, makaralar, paletler) net şekilde tanımlanır.
- Geometri ve Bağlantı Tanımları: CAD modellerinden veri alınarak veya doğrudan parametrik modelleme ile geometrik özellikler ve bağlantı noktaları belirlenir. Toleranslar, bağlantı türleri (sabit, döner, kaymalı vb.) açık biçimde modellenir.
- Kuvvet ve Yük Girdileri: Sistemin maruz kaldığı dış ve iç kuvvetler (yerçekimi, sürtünme, hareketli yükler, ani darbeler) tanımlanır. Malzeme akış hızları, taşıma kapasitesine göre yük profilleri ayrıntılandırılır.
- Simülasyon Parametrelerinin Seçimi: Temel parametreler (kütle, moment atalet, sönüm katsayıları, elastisite modülleri) önce üretici kataloglarından veya standartlardan alınır. Ancak, sistemin özgünlüğüne göre bu parametrelerin saha veya laboratuvar testleriyle denetlenmiş-iyileştirilmiş değerleri kullanılır.
- Zaman Çözümleyici ve Adım Aralığı Belirleme: Simülasyonun kararlılığı ve doğruluğu için uygun çözümleyici (ör. mutlak stabilite isteyen çok hızlı taşıma sistemlerinde implicit çözücüler) ve zamansal adım aralığı seçilir. İri adımlar hata riski artırırken, fazlasıyla küçük adımlar gereksizce işlemci yükünü yükseltir.
- Koşu ve İzleme: Simülasyon süreci başlatılır ve sistem dinamikleri zamana bağlı olarak izlenir. Ana hedef parametrelerin (örneğin, bantta maksimum sapma, makaralarda tepe kuvvet) tepe değerleri sürekli kaydedilir.
Parametre Seçiminin Teknik Temelleri ve Hassasiyet Analizi
Parametre seçiminde doğrulama süreciyle ilişkili en sık rastlanan hata modları şunlardır:
- Yanlış Kütle veya Atalet Varsayımları: Montaj sonrası ağırlık değişiklikleri modele yansıtılmazsa titreşim modları ve doğal frekanslarda önemli sapmalar oluşur.
- Duyarsız Sönümleme Değerleri: Gerçek çalışma koşullarındaki sönümleme, katalog veya literatürde verilen ideal değerlerden sapar. Fazla sönüm, gereksiz enerji kaybı ve düşük performans doğurur; yetersiz sönüm ise aşırı titreşim ve yorulma sorunlarına yol açar.
- Friction ve Bağlantı Modellerinin Basitleştirilmesi: Sürüş makaraları veya bant bağlantılarında gerçekçi olmayan sürtünme katsayıları, model ile deneysel sonucu ciddi biçimde farklılaştırır.
Bunlara karşı, duyarlılık analizleri uygulanmalı, örneğin seçilen elastisite modülünün %±10 varyasyonunda sistemin maksimum sapmasına etkisi analiz edilir. Böylece hangi parametrelere modelin en hassas olduğu belirlenir ve saha ölçümlerinde bu parametrelere öncelik verilir.
Doğrulama için Test ve Korelasyon Uygulama Örneği
Örnek olarak, bir kutu konveyör hattında, taşıyıcı rulmanların ömrünü etkileyen titreşimler analiz edilsin:
- 30 kg’lık sabit kutular konveyör üzerinde belirli bir hıza ulaşana kadar izlenir. Simülasyonla konveyörün belirli noktasında rulmanlara etkiyen maksimum yük ve titreşim profili bulunur.
- Deneysel olarak, ilgili noktada ivmeölçerle titreşim değerleri kaydedilir. Ölçülen maksimum tepe ivme değeri ile simülasyon sonucun farkı matematiksel olarak korelasyon katsayısı cinsinden hesaplanır.
- Korelasyon katsayısı 0,91 olarak bulunmuşsa, model yüksek doğrulukla gerçek sistemi temsil etmektedir. Ancak %9 oranında fark varsa, genellikle sürtünme ya da bağlantı esnekliği modelinin tekrar gözden geçirilmesi tavsiye edilir.
Bu tür korelasyon çalışmaları, test sonuçları ile simülasyonun kademeli olarak uyumlu hale getirilmesini ve parametrelerin nesnel biçimde optimize edilmesini sağlar.
Hata Modları ve Belirsizlik Analizi
Model sonuçlarının güvenliğine gölge düşüren başlıca hata modları ve belirsizlik kaynakları şöyledir:
- Ölçüm Hataları ve Çevresel Gürültü: Laboratuvarda gürültülü veya sıcak-soğuk farkı olan ortamda alınan verilerin, simülasyon parametrelerine doğrudan aktarılması sonucunda model hassasiyetinde kayıplar oluşur.
- Yeniden Kalibrasyon İhtiyacı: Simülasyon-mekanik test uyumsuzluğunda, ilk aşamada küçük hata payları göz ardı edilirse, tekrarlayan çalışma koşullarında birikimli (kümülatif) sapmalar sistem güvenliğini tehlikeye atar. Bu nedenle, yazılımsal parametre optimizasyonu ve otomatik kalibrasyon algoritmaları kullanılmalıdır.
- Model Sınırları: Karmaşık elastoplastik deformasyon, mikro düzeyde malzeme yorulması, bağlantı gevşemesi gibi gerçek dünya etkileri modelde yeterince temsil edilemezse, kritik arızalar gözden kaçabilir.
Bu nedenle, mühendislik kararı olarak modelin hangi dinamik sınırlar içinde güvenilir çalıştığı belgelemeli, gerekirse aşırı yük ve olağandışı arıza durumları senaryo analizleriyle test edilmelidir.
Karar Kriterleri ve Son Değerlendirme Açısından Uygulama Tavsiyeleri
- Çok cisimli dinamik simülasyonla yapılan ilk doğrulama sonuçları, %85 ve üzeri korelasyon gösteriyorsa, model saha testlerine geçirilir.
- Korelasyon %80’in altındaysa, özellikle sürtünme parametrelerinin, bağlantı rijitliklerinin ve yükleme koşullarının yeniden belirlenmesi gerekir. Gerekiyorsa model sadeleştirilir ve testler tekrarlanır.
- Ek olarak her modelde belirsizlik aralığı (confidence interval) teknikleriyle dinamik yanıtların değişkenliği otomatik olarak raporlanmalı, kritik tasarım kararları bu esneklikle alınmalıdır.
Sonuç olarak, taşıma sistemlerinde çok cisimli dinamik simülasyonun başarısı, nokta atışı parametre seçimi, gerçekçi test-korelasyon senaryoları ve hata-belirsizlik yönetiminde disiplinli iş akışlarına dayanır. Özelleştirilmiş karar kriterleri ile sürekli geri bildirim halkası kurulmalıdır. Bu yaklaşım, hem güvenlik hem de operasyonel verimliliğin mühendislik düzeyinde sürdürülebilirliği için şarttır.
2>Karar Kriterleri
Çok cisimli dinamik simülasyonların taşıma sistemlerinde etkin kullanımı, doğru ve objektif karar kriterlerinin belirlenmesi ile mümkün olur. Karar kriterleri, simülasyon sonuçlarının değerlendirilmesinde temel referans noktalarını sağlar ve taşıma sistemlerinin performansının nicel olarak analiz edilmesini mümkün kılar.
Karar kriterlerinin belirlenmesi aşamasında, öncelikle sistemin işlevsel gereksinimleri ve performans hedefleri dikkate alınmalıdır. Bu kapsamda, mekanik stabilite, titreşim seviyeleri, yük taşıma kapasitesi, enerji verimliliği ve operasyonel süreklilik gibi parametreler öncelikli olarak değerlendirilir. Ayrıca, bakım gereksinimleri ve maliyet unsurları da karar kriterlerine entegre edilmelidir.
Analiz yöntemleri arasında, istatistiksel hata analizi, duyarlılık incelemeleri, çok kriterli karar analiz teknikleri (örneğin, AHP, TOPSIS) ön plana çıkar. Bu yöntemler sayesinde, simülasyon sonuçlarındaki belirsizlikler minimize edilir ve karar süreçlerinde nesnellik sağlanır. Ayrıca, model performansını etkileyen faktörlerin ağırlıkları da bu analizlerle optimal olarak belirlenebilir.
Performansa etkisi açısından, iyi tanımlanmış karar kriterleri, taşıma sisteminin hem güvenlik standartlarına uyumunu sağlar hem de operasyonel verimliliğin maksimum düzeye çıkarılmasına olanak tanır. Böylece, simülasyon ve gerçek test verileri arasındaki karşılaştırmalar sistematik değerlendirilebilir, iyileştirme fırsatları tespit edilebilir. Karar kriterleri, aynı zamanda risk yönetimi planlarının oluşturulmasında ve önleyici bakım stratejilerinin geliştirilmesinde de kritik rol oynar.