Giriş
Model tabanlı tasarım, mühendislik süreçlerinde sistemlerin dijital ortamda modellenerek analiz edilmesi, simüle edilmesi ve doğrulanmasını sağlayan kapsamlı bir yaklaşımdır. Bu yöntem, geleneksel tasarım yöntemlerine kıyasla sistem geliştirme sürecini hızlandırmak ve hata oranlarını minimize etmek amacıyla yaygınlaşmıştır. Özellikle karmaşık mühendislik projelerinde, tasarım aşamasından itibaren model oluşturulması; hem teorik hem de uygulamalı olarak sistem davranışlarının detaylı incelenmesine olanak tanır.
Günümüzde doğrulama süreçlerine olan ihtiyaç, teknolojinin hızla gelişmesi ve sistemlerin çok katmanlı yapılar halinde karmaşıklaşmasıyla birlikte önemli ölçüde artmıştır. Geleneksel yöntemlerle yapılamayan kapsamlı ve erken doğrulama işlemleri, model tabanlı tasarım sayesinde etkin bir şekilde gerçekleştirilebilmektedir. Bu nedenle mühendislikte model tabanlı tasarımın benimsenmesi, hem hata riskini azaltmak hem de maliyet ve zaman tasarrufu sağlamak açısından kritik bir öneme sahiptir.
Bu makalede, model tabanlı tasarımın tanımı ve mühendislik süreçlerindeki yeri ayrıntılı olarak ele alınacak, ardından MATLAB ortamında model oluşturma sürecinin temel bileşenleri ve uygulamaları incelenecektir.
Model Tabanlı Tasarımın Tanımı ve Önemi
Model tabanlı tasarım, fiziksel sistemlerin davranışlarını temsil eden matematiksel ve simülasyon modellerinin oluşturulması ile tasarım ve analiz süreçlerini dijital platformda yönetmeyi sağlayan yöntemler bütünüdür. Bu yaklaşım, mühendislik problemlerin sistematik ve tekrarlanabilir bir şekilde çözülmesini destekler.
Model tabanlı tasarımın temel bileşenleri şunlardır:
- Modelleme: Sistemin dinamik ve statik davranışlarını yansıtan matematiksel modellerin kurulması.
- Simülasyon: Model üzerinde farklı senaryoları çalıştırarak performans ve işlevsellik değerlendirmesi yapılması.
- Doğrulama ve Geçerlilik Testleri: Modelin gerçek sistemle uyumlu ve güvenilir olduğunun teyit edilmesi.
- Otomatik Kod Üretimi: Modelden doğrudan hedef sistem için kullanıma hazır kod çıkartılması.
Mühendislikte model tabanlı tasarımın sağladığı avantajlar arasında geliştirme süreçlerinde erken hata tespiti, geliştirme süresinde kısalma, maliyet etkinliği, tasarımın esnekliği ve tekrarlanabilirlik yer alır. Ayrıca, karmaşık kontrol sistemlerinin daha güvenilir ve optimize edilmesini mümkün kılar.
Bu bilgiler doğrultusunda, sonraki bölümde MATLAB platformu içerisinde model oluşturmanın aşamaları ve araçları detaylandırılacaktır.
MATLAB ile Model Oluşturma Süreci
MATLAB, mühendislik ve bilimsel hesaplamalar için yaygın olarak kullanılan bir yazılım ortamıdır ve model tabanlı tasarım için güçlü araçlar sunar. Bu süreçte temel rolü Simulink adlı blok tabanlı görsel modelleme ortamı üstlenir.
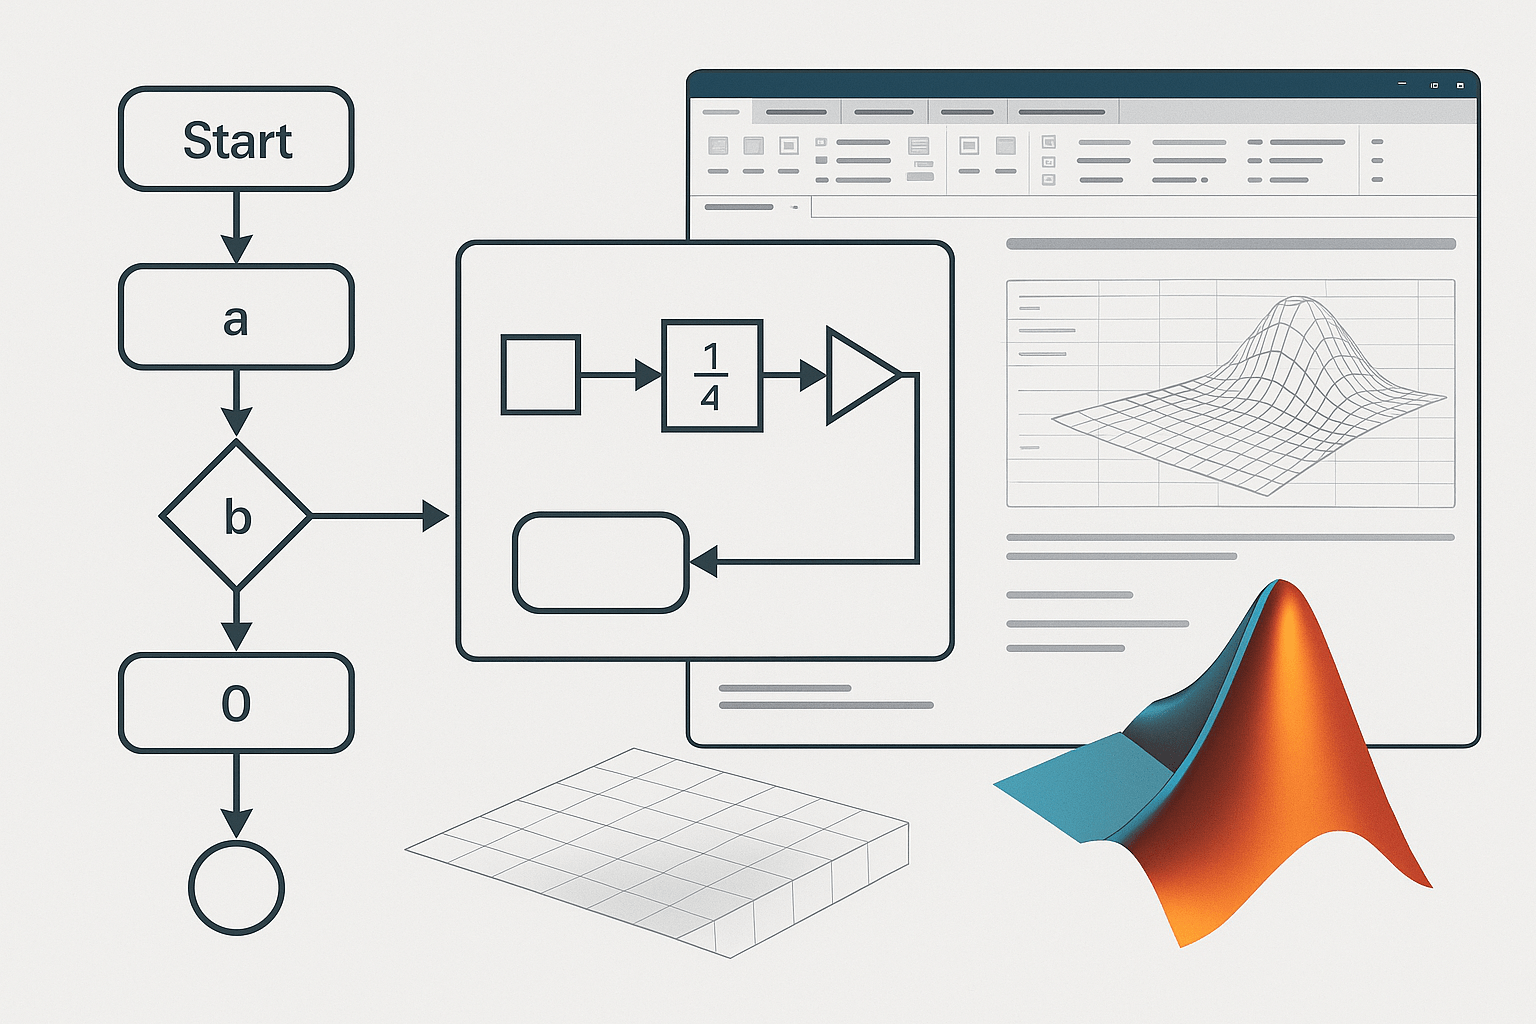
MATLAB arayüzü, kullanıcı dostu menüler ve komut satırı etkileşimi ile model oluşturmayı kolaylaştırırken, Simulink modülleri sayesinde karmaşık sistemler blok diyagramlarıyla temsil edilir. Bu sayede tasarımcılar sistem bileşenlerini görsel olarak düzenleyip birbirine bağlayabilir.
Model oluşturma adımları şu şekildedir:
- Problemin Tanımlanması: Tasarlanacak sistemin gereksinimleri ve işlevsel özelliklerinin belirlenmesi.
- Model Elemanlarının Seçilmesi: Simulink kütüphanesinden uygun blokların seçilmesi ve yapılandırılması.
- Blokların Bağlanması: Sistem bileşenlerinin veri akışına uygun şekilde blokların birbirine bağlanması.
- Parametrelerin Düzenlenmesi: Modelin doğruluk seviyesini artırmak için blok parametrelerinin ayarlanması.
- Simülasyonun Çalıştırılması: Model üzerinde tanımlanan senaryoların simüle edilmesi ve sonuçların incelenmesi.
- Doğrulama ve İyileştirme: Simülasyon sonuçları üzerinde analiz yapılarak model üzerinde gerekirse düzeltmeler yapılması.
Sonraki bölümde, oluşturulan bu modellerin doğrulama süreçlerindeki etkisi ve bu süreçlerin etkinliğinin artırılması ele alınacaktır.
Doğrulama Süreçlerine Etkisi
Model tabanlı tasarım, mühendislikte doğrulama süreçlerinin etkin yönetiminde kritik bir rol oynamaktadır. Doğrulama süreci, geliştirilen sistemin gereksinimlere ve spesifikasyonlara uygunluğunu teyit etmek amacıyla yürütülen sistematik işlemler bütünüdür. Burada model tabanlı tasarım, sistemin davranışlarını dijital ortamda temsil ederek gerçek test aşamasından önce kapsamlı analiz ve simülasyon imkanı sunar.
Model tabanlı tasarım ile doğrulama süreci arasında organik bir ilişki vardır. Bu yaklaşım sayesinde, tasarımın erken safhalarında potansiyel hatalar ve uyumsuzluklar tespit edilerek, maliyetli yeniden tasarım süreçleri en aza indirgenir. Sistem modellendiği aşamada simülasyon ve analiz uygulamaları aracılığıyla doğruluk, kararlılık ve performans kriterleri doğrulanabilir.
Model tabanlı tasarımın doğrulama süreçlerindeki faydaları şunlardır:
- Erken Hata Tespiti: Fiziksel prototip öncesinde model simülasyonları ile potansiyel tasarım hatalarının tespiti.
- Maliyet ve Zaman Tasarrufu: Gerçek sistem üzerinde yapılacak testlerin azaltılması ve geliştirme sürecinin hızlanması.
- Yüksek Doğruluk: Sistem davranışlarının gerçekçi modellerle temsil edilmesi sayesinde güvenilir sonuçlar elde edilmesi.
- Tekrarlanabilirlik ve İzlenebilirlik: Model tabanlı süreçler, testlerin ve doğrulama adımlarının tekrarlanabilmesini kolaylaştırır.
Ancak, model tabanlı tasarım uygulamalarında birtakım zorluklar bulunmaktadır. Modelin karmaşıklığı arttıkça, doğrulama için simülasyon süresi ve hesaplama kaynakları artabilir; doğru ve yeterli modelleme yapılmazsa sonuçların güvenilirliği azalabilir. Ayrıca, model ile gerçek sistem arasındaki tutarlılığın sağlanması, kapsamlı doğrulama ve kalibrasyon gerektirir.
Bu nedenlerle, model tabanlı tasarımın doğrulama süreçlerindeki uygulanabilirliği mühendislik disiplinlerinde sistematik yöntemler ve araçlarla desteklenmelidir. Sonraki bölümde, bu yaklaşıma dair gerçek dünya endüstriyel uygulama örnekleri analiz edilerek somut başarı hikayeleri sunulacaktır.
Somut Uygulama Akışı ve Parametre Seçimi
Model tabanlı tasarım süreçlerinde somut bir uygulama akışının oluşturulması, doğrulama kalitesini doğrudan etkileyen temel bir adımdır. Özellikle MATLAB/Simulink ortamında tipik bir uygulama akışında ilk adım gereksinimlerin ayrıntılı olarak belirlenmesidir. Sistem gereksinimlerinin spesifik olarak tanımlanması, hem model mimarisinin doğru biçimlendirilmesine hem de doğrulama adımlarının otomasyona uygun hale getirilmesine imkan verir.
Model kurulumu sırasında önemli mühendislik kararı parametre seçimidir. Parametreler; sistemin fiziksel, çevresel, dinamik karakteristiklerini ve sınır şartlarını temsil eder. Gerçek bir uygulamada örneğin bir motor kontrol sistemi tasarlanırken; nominal gerilim, maksimum akım, çalışma sıcaklığı gibi değişkenler öncelikli parametrelerdir. Bu parametrelerin değerleri çoğunlukla üretici kataloglarından, geçmiş deneysel çalışmalardan ve standartlardan elde edilir ya da fiziki ölçümlerle doğrulanır.
Bu noktada modelin modular halde tasarlanması, ileride çıkar ya da eklenmek istenen parametrelerin kolayca güncellenmesine olanak tanır. Parametre seçimi kadar bu değerlerin modelde güncellenebilir-değişken olarak tanımlanması da mühendislikte esneklik sağlar. Simulink’te mask parameter gibi fonksiyonlar buna olanak tanır.
Kısaca somut iş akışı aşağıdaki temel adımları içerir:
- Gereksinim analizi ve kapsam belirleme
- Kritik parametrelerin saptanması, birim ve aralıklarının tespiti
- Simulink blok kütüphanesinden fonksiyonel bileşen seçimi
- Parametre değerlerinin modellenmesi ve doğrulama için varyasyon senaryolarının hazırlanması
- Her senaryo için simülasyon sonuçlarının kaydedilmesi ve karşılaştırılması
Bu disiplinli akış, doğrulama simülasyonlarının kalitesini yükseltir ve mühendislik kararlarının izlenebilirliğini arttırır.
Doğrulama Testleri, Korelasyon ve Teknik Karar Kriterleri
Model tabanlı tasarım sürecinde doğrulama başarısının ölçülmesi, karmaşık sistemlerin güvenliğini ve işlevselliğini sağlamak için vazgeçilmezdir. Bu aşamada simülasyon sonuçlarının fiziksel testlerle korelasyonu ve karar kriterlerinin net olarak tanımlanması büyük önem taşır.
MATLAB/Simulink ortamında geliştirilen modelin doğrulama testi, öncelikle teorik ve deneysel sonuçlar arasında korelasyon analizi ile başlar. Örneğin; bir fren sisteminin geç tepki süresi simüle edilmiş ve laboratuvar ortamında ölçülmüşse, parametre eşleştirmeleri ve hata metrikleri (ortalama hata, RMS hata, maksimum sapma vb.) kullanılarak aradaki farklar sayısal değerlere dönüştürülür. Korelasyon katsayısı, modeli güvenle kullanılabilir kılan bir karar kriteridir. Genellikle doğrulama için 0.95 üzeri katsayı bir pratik eşik olarak kabul edilir.
Başarılı bir doğrulama için kullanılan teknik karar noktaları şunlardır:
- Performans ölçütlerinin sağlanması: Sistem çıkışlarının, gereksinimlerde tanımlanan toleranslar içinde olması.
- Sinyal davranışlarının uyumu: Gerçek ölçüm ve model çıktıları arasındaki veri uyumu.
- Zaman gecikmeleri ve dinamik yanıtların doğrulanması: Modelin gerçek sistemi temsil etme gücünün değerlendirilmesi.
- Sistem kararlılığının kontrolü: Modelde beklenmeyen salınımlar, overshoot ve undershoot olup olmaması.
- Kritik test köşe durumlarının (corner cases) değerlendirilmesi: Sistemin en uç çalışma koşullarındaki davranışı.
Ayrıca pratikte, test senaryolarının otomatik olarak komut dosyalarıyla (MATLAB scripting) yürütülmesi ve raporlanması yaygındır. Raporda modelin hangi gereksinimleri sağladığı, hangi koşullardan geçemediği açıkça belirtilmelidir. Kırmızı hatlar ve karar noktaları üst yönetim için kolayca anlaşılır biçimde işlenir.
Hata Modları, Belirsizlik Yönetimi ve Modelleme Sınırlamaları
Model tabanlı doğrulamada hata modlarının analiz edilmesi ve modelleme belirsizliklerinin yönetilmesi, sistemlerin güvenliğini sağlamak ve beklenmedik sonuçları minimize etmek için temel gerekliliklerdendir.
Başlıca hata modlarına örnekler şunlardır:
- Parametre Hataları: Ölçüm yanlışlığı, yanlış katalog verisi veya modelde yanlış atanmış değerler.
- Modelleme Yaklaşımı Hataları: Karmaşık fiziksel olayların gereğinden fazla basitleştirilerek modellenmesi.
- Yazılımdan Kaynaklanan Hatalar: Simülasyon araçlarının güncel olmaması veya arka planda çalışan algoritmaların uyumsuzluğu.
- Karmaşık Sistem Etkileşimleri: Yetersiz entegrasyon veya beklenmedik alt sistem davranışlarının öngörülememesi.
Belirsizlik yönetiminin önemli yönleri şunlardır:
- Hassasiyet Analizi: Kritik parametrelerin değişiminin sistem performansına etkisini ölçmek için kullanılır. Parametrelerdeki ±%10’luk varyasyonların model çıktısına etkisi simüle edilir.
- Monte Carlo Simülasyonları: Parametrelerin olasılığa dayalı dağılımı ile yüzlerce veya binlerce senaryo oluşturularak sistem kararlılığı ve performansı incelenir.
- Kapsamlı Model Gözden Geçirme: Deneyimli mühendisler tarafından yapılan incelemelerle modelin tutarlılığı ve eksikleri kontrol edilir.
Modelleme sınırlamaları ise şunları içerir:
- Gerçek sistemin tüm çevresel etkilerini (ör. nem, sıcaklık, titreşim) modellemek zor olabilir.
- Dijital modele sürekli zamandaki nadir olayları ve beklenmeyen durumları entegre etmek pratikte zordur.
- Sistem büyüdükçe simülasyonun hesaplama süresi ve veri yönetimi karmaşıklaşır.
- Bazı durumlarda ticari yazılım paketlerinin kendine özgü lisans veya teknik kısıtları olabilir.
Bu sınırlamalar karşısında mühendislerin uyguladığı başlıca strateji, gerçek testlerle model çıktılarını periyodik olarak karşılaştırmak, model doğrulama ve validasyonu sıklaştırmak ve revizyon döngülerini kısaltmaktır. Ayrıca, modelleme sürecinin tüm adımları açık ve detaylı şekilde dokümante edilmelidir.
Uygulama Senaryosu: Otomotivde PID Kontrollü DC Motor Doğrulaması
Model tabanlı tasarımın pratikteki etkinliğini ve teknik derinliğini vurgulamak için otomotiv endüstrisinde yaygın olan PID kontrollü DC motor hız regülasyonu üzerinden örnek bir süreç sunulabilir. Bu senaryo, modelleme, parametre seçimi, test/korelasyon ve hata-belirsizlik yönetimi gibi temel alanlarda ayrıntılı uygulama pratiği kazandırır.
Öncelikle, mühendis aracın elektrikli cam kaldırıcı sisteminde kullanılacak bir DC motorun hız kontrolü için PID algoritmasının model tabanlı geliştirilmesine karar verir. Projenin iş akışı şu şekilde ilerler:
- Gereksinimlerin Tanımlanması: Cam mekanizmasının hız-tork profili, toleranslar (örn. hız sapması ±%5), maksimum akım ve tepki süresi limitleri belirlenir.
- Parametre Seçimi ve Modelleme: DC motorun ankastre direnci, indüktansı, tırnak sayısı, nominal voltajı, rölanti hızı gibi teknik kataloğa dayalı parametreler tablolandırılır. Simulink’te motorun elektriksel-mekanik alt modeli ve PID blokları kurgulanır.
- Simülasyon Senaryoları: Farklı yük altında ve besleme voltajında çalışma durumları tanımlanır. Örneğin motora ±%10 gerilim varyasyonu sağlanarak, hız yanıtı ve tork davranışı gözlemlenir, soğuk/ısıklı ortam etkisi parametrelerle modele yansıtılır.
- Doğrulama ve Korelasyon Testleri: Laboratuvar ortamında, gerçek DC motor testleri yapılarak hız-tork verisi ölçülür. MATLAB model çıktısı ile bu veriler
corrcoeffonksiyonuyla korele edilir. Hedef ≥0,97 korelasyon katsayısıdır; ortalama mutlak hata (MAE) ve en yüksek sapma ekstra metriklerdir. - Hata Modları ve Karar Noktası: Simülasyonda hız salınımı ya da aşırı overshoot gözlenirse, PID kazançları tekrar optimize edilir. Parametre değişiminde modelin kararlılığı Monte Carlo benzetimleriyle analiz edilir.
- Belirsizlik Yönetimi: Parametrelerin ±%10 varyasyonunda motor cevabında çıkılan sınırlar işaretlenir. Kritik ortam koşulları (aşırı sıcak/soğuk) için ek senaryolar hazırlanır.
- Sonuç ve Dokümantasyon: Model doğrulama raporunda hangi gereksinimlerin sağlandığı, öne çıkan hata modları ve öneriler teknik tablo ve grafiklerle özetlenir.
MATLAB Akış Diyagramı ve Rutin Kod Kullanımı
Simulasyonun doğrulanması için MATLAB/Simulink’te sıklıkla aşağıdaki iş akışı izlenir:
- Model Setup: Simulink diagram açılır, ilgili kütüphane blokları atanır.
set_paramvemask parameterile fiziksel ve kontrol parametreleri tanımlanır.- Kritik testler için
simfonksiyonu birden fazla senaryoda döngüye alınır, sonuçlarto Workspaceile kaydedilir. - Metrik analizi için
rms,max,min,corrcoefrutinleri çalıştırılır. Örnek kod:
test_data = sim('motor_model');

y_meas = load('motor_measurement.mat');

corrcoef(test_data.hiz, y_meas.hiz)
Her sonuç için otomatik raporlama scriptleri (reportGenerator veya publish) kullanılır. Böylece standartlara uygun, izlenebilir bir doğrulama dokümantasyonu oluşturulur.
Risk ve Sınırlamalara Endüstriyel Yaklaşımlar
Otomotiv ve havacılıkta yüksek emniyet gerektiren (ASIL veya DO-178C) projelerde, model tabanlı doğrulama tek başına yeterli kabul edilmez; Hardware-in-the-Loop (HIL) ve gerçek zamanlı testler tamamlayıcı olarak uygulanır. Saha testlerinden elde edilen yüksek sapma oranları modeldeki parametre tahmini veya fiziksel etki eksikliklerinden kaynaklanabilir. Bu sonuçta, ek kalibrasyon algoritmaları uygulamaya alınır.
Sonuçta, gelişmiş sektörlerde model tabanlı doğrulamanın başarısı; çoklu test ortamlarının, sistematik parametre varyasyonu ve sık geribildirim döngülerinin birleşimiyle güvence altına alınır.
2>Sonuç ve Gelecek Yönelimler
Model tabanlı tasarım ve MATLAB tabanlı doğrulama süreçleri karmaşık mühendislik sorunlarında güvenilir çözüm temeli sunarken, uygulama akışı, parametre seçimi ve doğrulama yöntemi mühendislik başarısında belirleyici olmaktadır. Kritik kararlarda objektif teknik ölçütler kullanılması ve hata-belirsizlik yönetimine ağırlık verilmesi, bu teknolojinin endüstriyel ölçekte sürdürülebilir uygulanabilirliğini güçlendirir. Gelecekte, model doğrulama süreçlerinin daha yüksek otomasyonla ve bulut tabanlı platformlarda benzetim desteğiyle yapılması beklenmektedir.
2>Riskler ve Sınırlamalar
Model tabanlı tasarımın doğrulama süreçlerinde etkinliğini artırmasına rağmen bazı riskler ve sınırlamalar da beraberinde gelir. Bu risklerin başında doğru modelleme gerekliliği gelir. Modelin gerçek sistemi mümkün olduğunca doğru temsil etmemesi, doğrulama sonuçlarının geçerliliğini olumsuz etkiler. Eksik veya hatalı model bileşenleri, simülasyon sonuçlarını yanıltıcı kılarak mühendislik kararlarında hatalara yol açabilir.
Doğru modelleme için şu unsurlar kritik öneme sahiptir:
- Modelin kapsayıcılığı: Sistemdeki tüm önemli dinamiklerin ve sınır şartlarının dahil edilmesi.
- Parametre doğruluğu: Model parametrelerinin gerçek dünya verileri ile kalibre edilmesi.
- Model karmaşıklığı ve basitleştirme dengesi: Gereğinden fazla karmaşık modeller simülasyon süresini uzatırken, aşırı basitleştirmeler ise modelin doğruluğunu düşürür.
Ek olarak, model tabanlı tasarımda kullanılan simülasyon araçlarının hesaplama gücü ve performansı önemli bir sınırlayıcı faktördür. Karmaşık ve detaylı modeller benzer doğruluk seviyesine sahip fiziksel test süreçlerine kıyasla daha hızlı sonuç verseler de, yine de yüksek hesaplama kaynakları talep edebilir. Bu durum, özellikle gerçek zamanlı doğrulama ve testlerde kısıtlayıcı olabilir.
Risk yönetimi stratejileri ise bu sınırlamaların minimize edilmesine yönelik uygulanır. Bunlar arasında:
- Model doğrulama ve kalibrasyon yöntemleri: Fiziksel test verileri kullanılarak modelin sürekli olarak güncellenmesi ve iyileştirilmesi.
- Hibrit modelleme yaklaşımları: Yarı fiziksel ve yarı matematiksel modellerin bir arada kullanılması.
- Simülasyon ve gerçek test sonuçlarının karşılaştırılması: Model performansının objektif kriterlerle sürekli olarak gözden geçirilmesi.
- Dokümantasyon ve süreç standartları: Modellerin oluşturulmasında sistematik, tekrarlanabilir ve izlenebilir süreçlerin uygulanması.
Bunların yanı sıra, model tabanlı tasarımın teknolojik ve kullanıcı bazlı sınırlamaları bulunmaktadır. Kullanıcıların modelleme yetkinliği, yazılım araçlarının lisans maliyetleri ve güncellemeleri, ayrıca sistem entegrasyon zorlukları projelerin başarısını etkileyebilir.
Sonuç olarak, doğru modelleme ve etkin risk yönetimi model tabanlı tasarımın doğrulama süreçlerindeki başarısının temel yapıtaşlarıdır. Bu hususlar, mühendislik projelerindeki karar verme süreçlerinin kalitesini doğrudan etkiler.