Giriş: Otonom Malzeme Taşıma Sistemleri ve Robotik Otomasyon
Otonom malzeme taşıma sistemleri, endüstriyel ve lojistik alanlarda insan müdahalesine gerek kalmadan malzeme taşımayı sağlayan sistemlerdir. Bu sistemler, hareketli robotlar veya araçlardan oluşur ve üretim hatları arasında, depolama alanlarında ya da sevkiyat noktalarında yüklerin doğru ve güvenilir şekilde taşınmasını mümkün kılar. Sensörler, kamera sistemleri ve yapay zeka destekli algoritmalar sayesinde çevrelerini algılar, engellerden kaçar ve taşıma görevlerini optimize ederler.
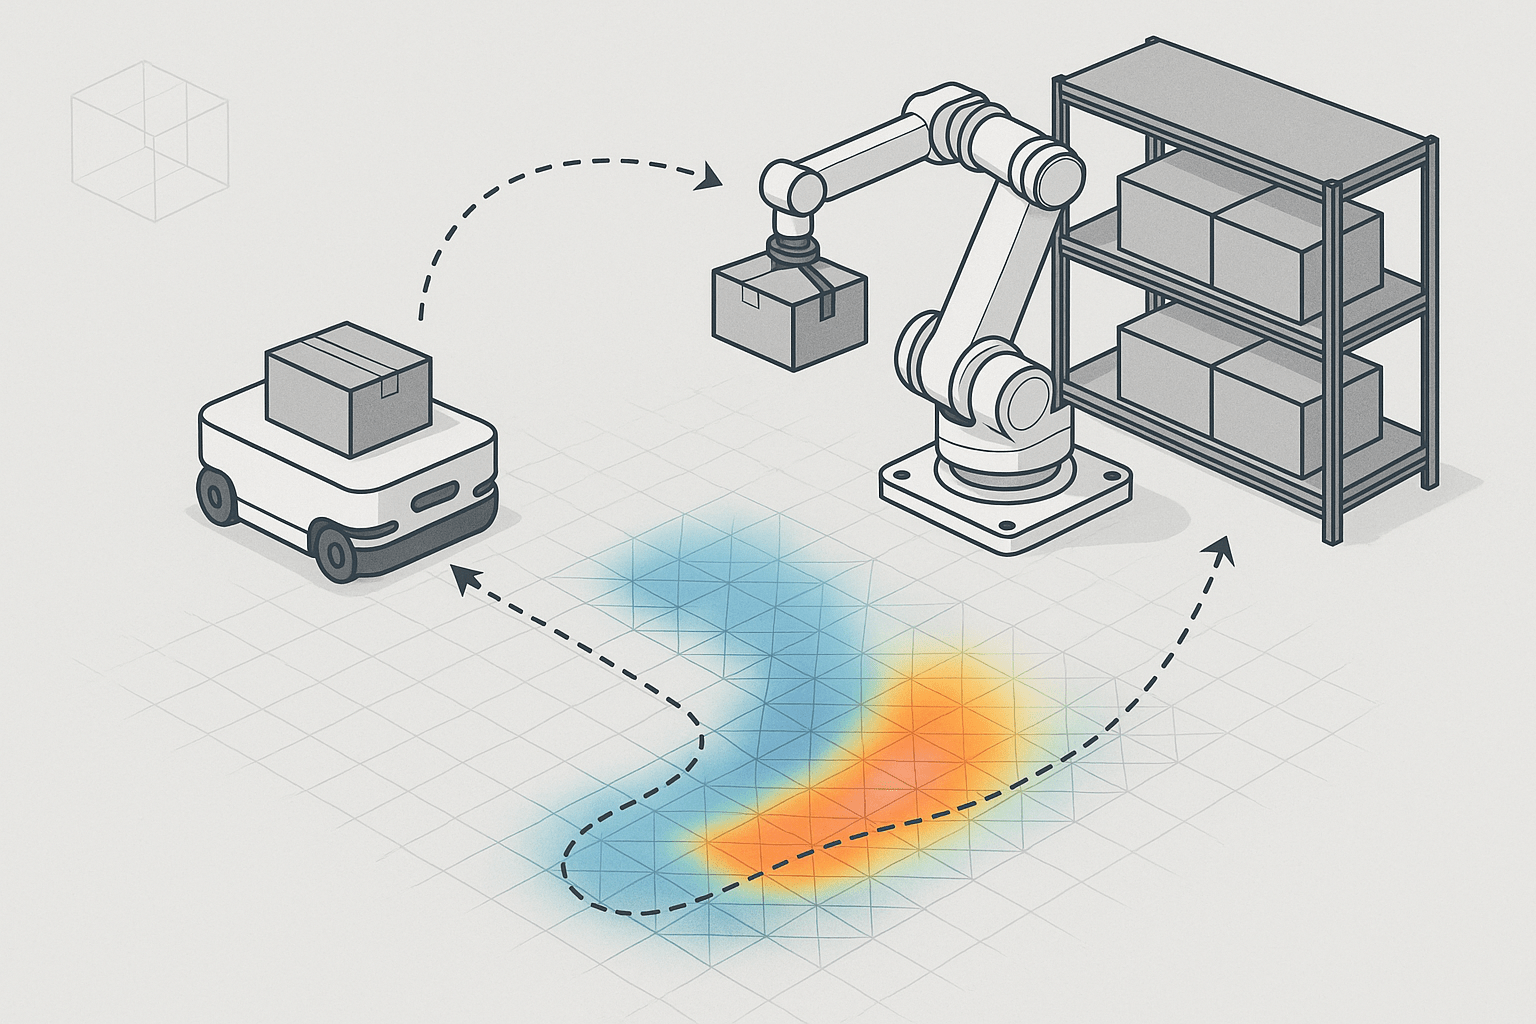
Robotik otomasyon, üretim ve malzeme taşıma süreçlerinde robot teknolojilerinin kullanılmasıyla süreçlerin hızlandırılması, kalitenin artırılması ve insan hatalarının minimize edilmesi amacıyla geliştirilmiş sistemleri ifade eder. Robotlar, programlanabilir esneklikleri ve çeşitli görevleri yerine getirme kapasiteleriyle geleneksel otomasyon sistemlerine göre daha dinamik ve uyarlanabilir çözümler sunar.
Endüstriyel otomasyon, üretim süreçlerinde verimliliği artırmak, maliyetleri düşürmek ve insan faktöründen kaynaklanan riskleri azaltmak için kritik öneme sahiptir. Otonom malzeme taşıma sistemlerinin robotik otomasyonla entegrasyonu, endüstriyel otomasyonda devrimsel bir dönüşüm sağlayarak, üretim hatlarının esnekliğini ve operasyonların sürekliliğini mümkün kılar. Bu entegrasyon, çalışma güvenliğinin artırılması ve süreçlerin daha kontrollü yönetilmesi açısından da büyük avantajlar sunar.
Bu bölümde tanımlanan temel kavramlar, sonraki aşamada otonom sistemlerin sağladığı verimlilik avantajlarını derinlemesine incelemek için önemli bir zemin oluşturacaktır.
Robotik Otomasyon ve Verimlilik İlişkisi
Verimlilik, belirli bir sürede elde edilen çıktı ile kullanılan kaynaklar arasındaki ilişkidir. Endüstriyel süreçlerde verimlilik, üretim hızının artması, hata oranlarının düşürülmesi ve kaynak kullanımının optimize edilmesi ile ölçülür. Otonom malzeme taşıma sistemleri robotik otomasyon ile entegre edildiğinde, bu temel hedeflere ulaşmak için önemli kazanımlar sağlar.
Robotik sistemler, sürekli, tekrarlanabilir ve doğru hareket kabiliyetleri sayesinde malzeme taşıma süreçlerinde insan müdahalesine göre daha yüksek bir performans gösterirler. Özellikle hat üzerindeki malzeme akışının kesintisiz yönetimi, üretim hattının duruş sürelerini minimize eder ve süreçlerin sorunsuz devamlılığını güvence altına alır. Ayrıca, robotların hızlı adaptasyon kabiliyeti ve esnek programlanabilirliği, farklı malzemeler ve taşıma rotaları için kolaylık ve hız sağlar.
Ancak otomasyonda karşılaşılan verimlilik problemleri de mevcuttur. Sistem arızaları, bakım süreleri, yazılım veya sensör kaynaklı hatalar, beklenmeyen çevresel koşullar ve entegrasyon sorunları verimlilikte düşüşe neden olabilir. Bu nedenle, robotik otomasyon uygulamalarında kapsamlı bakım planları, sürekli gözetim sistemleri ve esnek hata yönetim protokolleri geliştirilmelidir. Verimlilik artışı sağlamak için bu potansiyel problemlerin değerlendirilmesi ve yönetilmesi şarttır.
Bir sonraki bölümde, verimlilik artışlarının yanında karşılaşılan riskler ve bu risklerin nasıl yönetileceği detaylarıyla ele alınacaktır.
Karşılaşılan Riskler ve Yönetim Stratejileri
Otonom malzeme taşıma sistemlerinin robotik otomasyona geçişi sırasında çeşitli riskler ortaya çıkar. Bu riskler, sistem etkinliği ve operasyon güvenliğini doğrudan etkileyebilir. Öncelikle, teknik arızalar (sensör, yazılım, mekanik donanım hataları) sistem performansını düşürürken, insan-robot etkileşiminde güvenlik riskleri oluşabilir. Ayrıca, siber güvenlik tehditleri sayesinde uzaktan müdahaleler veya veri ihlalleri gerçekleşebilir.
Bunların yanı sıra, otomasyon süreçlerinde çevresel değişkenliklerden kaynaklanan belirsizlikler vardır. Örneğin, üretim alanındaki ani değişiklikler veya beklenmedik engeller, sistem karar alma mekanizmalarını zorlayabilir. Bu durumlarda sistemin esnekliğini koruması ve hızlı adaptasyon göstermesi kritik hale gelir.
Risk yönetim stratejileri ise bu belirsizlikleri minimize etmeye yöneliktir. Kapsamlı risk analizleri ile olası hatalar önceden belirlenir, sürekli izleme ve bakım uygulamaları ile arıza olasılıkları azaltılır. Sensör ve yazılım güncellemeleriyle sistemin çevresel koşullara uyumu artırılır. Ayrıca, ekip içi eğitimler ve güvenlik protokolleriyle insan faktöründen kaynaklanan riskler kontrol altına alınır.
Tüm bu stratejilerin temel amacı, hem üretkenliği hem de iş güvenliğini maksimum seviyeye çıkarmaktır. Otomatik sistemlerde belirsizlikler ve riskler ne kadar fazla olursa, etkili yönetim stratejileri de bir o kadar hayati olur. Bu nedenle, risk odaklı yaklaşım robotik otomasyon projelerinde başarının ayrılmaz bir parçasıdır.
Bir sonraki bölümde, bu risk yönetimi stratejilerinin gerçek uygulama örnekleriyle nasıl hayata geçirildiği incelenecektir.
Uygulama Örnekleri ve Başarı Hikayeleri
Otonom malzeme taşıma sistemlerinin robotik otomasyon ile entegrasyonu, çeşitli endüstri kollarında önemli ölçüde operasyonel iyileşmeler sağlamıştır. Bu bölümde, sahada uygulanan gerçek örnekler ve elde edilen başarı hikayeleri üzerinden sistemlerin etkinliği incelenecektir.
Başarı Hikayeleri
Önde gelen otomotiv üreticilerinden birinde, otonom taşıyıcı robotların üretim hattına entegrasyonu ile malzeme akışında %25’lik bir hız artışı sağlanmıştır. Bu gelişme, hem üretim hattı bekleme sürelerini azaltmış hem de insan kaynaklı hataların minimize edilmesini sağlamıştır. Ayrıca, depo yönetiminde kullanılan otonom araçlar sayesinde stoklama süreci optimize edilerek hata oranları %15 oranında düşürülmüştür.
Gerçek Uygulama Örnekleri
Bir elektronik parça üreticisi, otonom malzeme taşıma araçlarıyla sevkiyat noktaları arasındaki taşımaları otomatikleştirerek, tam zamanlı üretimi (JIT) desteklemiştir. Sistem, gerçek zamanlı veri analizi ile operasyonel kararları hızlandırmış ve esnek üretim hatlarının yaşamsal bir parçası haline gelmiştir. Bu süreçte kullanılan robotlar, karmaşık rota planlamaları ve çevresel sensör entegrasyonları sayesinde yüksek doğrulukta malzeme transferi yapmaktadır.
Otomasyon Sistemlerinin Etkisinin Ölçülmesi
Bu uygulamalarda otomasyonun etkisi, performans göstergeleriyle detaylı olarak ölçülmüştür. Taşıma süreleri, hata oranları ve üretim hattı duruş süreleri, sistem devreye alınmadan önce ve sonra karşılaştırılarak verimlilik artışı doğrulanmıştır. Ek olarak, enerji tüketimi ve bakım maliyetlerinde gözlemlenen azalmalar, otonom sistemlerin uzun vadeli sürdürülebilirlik avantajlarını ortaya koymaktadır.
Bu başarı örnekleri, otonom malzeme taşıma sistemleri ve robotik otomasyonun endüstriyel süreçlerde önemli fırsatlar sunduğunu göstermektedir. Sonraki bölümde, bu uygulamaların etkinliğinin nasıl doğrulandığı ve değerlendirildiği teknik açıdan ele alınacaktır.
Karar Kriterleri: Başarı İçin Gerekli Unsurlar
Otonom malzeme taşıma sistemlerinin başarılı entegrasyonu, belirli başarı kriterleri doğrultusunda planlanmalı ve yönetilmelidir. Öncelikle, sistemin operasyonel hedeflerle uyumlu olması esastır. Bu, taşıma kapasitesi, hız, doğruluk ve güvenilirlik gibi performans göstergelerinin açıkça tanımlanmasıyla başlar. Ayrıca, sistemin çevresel koşullara uyum sağlayabilmesi ve esnek olması, değişen üretim gereksinimlerine hızlı adaptasyon için kritik bir karar unsurudur.
Karar verme sürecinde, teknoloji seçimi, sistem entegrasyonu ve insan-robot etkileşimi dikkate alınmalıdır. Seçilecek robotik çözümler, mevcut altyapı ile uyumlu ve ölçeklenebilir olmalıdır. Sürekli performans takibi ve proses iyileştirmeyi destekleyen geri bildirim mekanizmalarının entegrasyonu karar almada avantaj sağlar. İnsan faktörünün yönetimi ise, eğitim, iş güvenliği ve operatör destek sistemleri aracılığıyla başarının sürdürülebilirliğini garanti eder.
Otomasyon için stratejiler arasında modüler tasarım ve açık arayüz kullanımı öne çıkar. Bunlar, sistemin farklı bileşenleri arasında sorunsuz iletişim ve kolay bakım imkânı sağlar. Risk değerlendirme ve yönetim planlarının entegrasyonu, olası aksaklıkların etkilerini minimize etmek için stratejik önemdedir. Ayrıca, veri analitiği ve yapay zeka destekli optimizasyon yöntemleri ile süreçler sürekli geliştirilmelidir.
Özetle, başarı için sistem performansının açıkça tanımlanması, teknoloji ve insan kaynaklarının dengelenmesi ile sürekli iyileştirmeyi mümkün kılan bir yönetim yaklaşımı benimsenmelidir. Bu karar kriterleri doğrultusunda uygulanan otomasyon projeleri, sürdürülebilir verimlilik ve güvenlik artışı sağlar.
Bir sonraki bölümde, tamamlanan değerlendirmeler ışığında gelecekte otonom sistemlerin endüstrideki rolü kapsamlı biçimde ele alınacaktır.
Otonom Malzeme Taşıma Sistemlerinde Uygulama Akışı ve Parametre Seçimi
Endüstriyel tesislerde otonom malzeme taşıma sistemlerinin etkin biçimde uygulanabilmesi için, sistematik bir uygulama akışı ve kritik parametre seçimlerinin yapılması gerekmektedir. Bu süreç şu temel adımlara ayrılabilir:
- İhtiyacın Belirlenmesi ve Saha Analizi: Uygulamanın amacı, yük tipleri, taşıma hacmi ve üretim zemini gibi faktörler dikkate alınarak değerlendirilir. Özellikle iş akışı, mevcut forklift veya konveyörlerle karşılaştırılır ve zamansal darboğazlar ortaya konur.
- Fizibilite ve Simülasyon: CAD tabanlı tesis modeli üzerine çok cisimli dinamik simülasyon platformunda otonom taşıyıcılar için aday rotalar ve lojistik ağı modellenir. Simülasyon parametrelerinde hız, ivmelenme, yükseklik, dönüş yarıçapı, robot tipolojisi gibi değişkenler yer alır.
- Robotik Sistem Konfigürasyonu: Sensör seçimi (LIDAR, ultrasonik, optik), batarya kapasitesi, aktüatör tipi ve kontrol algoritmaları (örneğin, SLAM, Q-learning veya klasik PID) uygulamaya özgü optimize edilir. Rota optimizasyonu için genetik algoritmalar veya özel heuristik yaklaşımlar seçmek kritiktir.
- Yazılım Entegrasyonu ve Ağ Altyapısı: Robotik taşıyıcıların üretim yönetim sistemiyle (MES/ERP) entegrasyonu için API standardı seçilir. Zamanlama algoritmaları ve veri aktarım protokolü, düşük gecikme ve yüksek güvenilirlik hedefiyle test edilir.
- Uygulama ve Validasyon: Pilot sahada sistem kurulup sensörlerin doğruluk kalibrasyonu yapılır. Gerçek yükle deneme taşımalarını içeren stres testleri uygulanır ve taşıma süresi, yanıt gecikmesi, hata oranı veri setleri toplanır.
- Optimizasyon ve Adaptasyon: Canlı üretim verilerinden elde edilen bulgularla parametreler yeniden ayarlanır. Kritik bir adım olarak, robotun zemin şartlarına veya değişen trafik düzenine uyum kabiliyeti için sürekli öğrenme yöntemleri entegre edilir.
Parametre seçimi sürecinde, yük ağırlığı, zemin açıklığı, taşıma yolu uzunluğu, karşılaşılacak ortam gürültüsü (ör. diğer makinelerden gelen parazitler) gibi uygulamaya özel değişkenler, simülasyon aşamasında çoklu senaryolarda test edilir. Rota seçiminde ise, verimliliği doğrudan etkileyen yanal kayma veya ani frenleme gibi dinamik etkiler dikkate alınır.
Bazı uygulamalarda enerji tüketimi ve şarj stratejisi de önemli bir parametre olarak öne çıkar. Güç yönetim algoritması, robotların şarj noktalarına ne zaman ve hangi sıklıkla döneceğini kararlaştırırken genel sistem verimliliğini koruyacak şekilde optimize edilmelidir.
Karmaşık Entegrasyon Senaryoları ve Mühendislik Zorlukları
Otonom malzeme taşıma sistemlerinin devreye alınmasında, teori ile pratik arasındaki farkların özellikle çoklu sistem entegrasyonu ve canlı üretim ortamlarına uyumda öne çıktığı görülmektedir. Örneğin, birden fazla farklı marka veya nesil taşıyıcı robotun aynı hatta çalıştırılması planlandığında, yazılım protokolleri ve donanım arayüzleri açısından uyumsuzluk riski büyür. Bu tür durumlarda ara yazılım katmanları (middleware) ile API’leri uniformlaştırmak gereklidir. Ayrıca, iletişim için kullanılan haberleşme protokolünün (ör. OPC-UA veya MQTT) bant genişliği sınırları ve gecikmeye olan duyarlılığı, gerçek zamanlı görev atamalarında doğrudan performans üzerinde belirleyici olabilir.
Yerleşik sistemlerde, çevresel değişimin (ör. üretim hattı yeniden düzenlemesi, zemin tadilatı, beklenmedik nesne çıkışı) adaptasyon süreçlerini yavaşlatabildiği ve anlık optimizasyon ihtiyacını arttırdığı gözlenmiştir. Sensör kalibrasyonu sık aralıklarla güncellenmezse, algoritmanın çevresel veriyi yanlış yorumlaması mümkündür. Özellikle manyetik bantlar, QR tabanlı yol izleme veya karmaşık SLAM tabanlı haritalamalarda, ortam değişkenliğine karşı sistemin yeniden öğrenmesini sağlayacak geri besleme döngüsünün hızlı ve kararlı olması zorunludur.
Parametre Optimize Edilirken Karşılaşılan Tipik Sınırlamalar
Uygulamada en sık rastlanan sınırlamalardan biri, taşıyıcı robotun yük profiline göre optimum hız/ivmelenme dengesini bulmaktır. Teorik olarak yüksek hız, daha kısa çevrim süresine işaret etse de, pratikte, ağır veya hassas yüklerin ani duruşlarda devrilmesini ya da malzeme kayıplarını engellemek amacıyla taşıma hızının disipline edilmesi gerekir. Yük ağırlığının % değişimiyle beraber, hız-ivme profili yeniden ince ayara ihtiyaç duyar ve simülasyondan çıkan değerlerin doğrudan sahada uygulamaya alınması bazen beklenenden daha düşük verimlilik ortaya çıkarabilir.
Bunun yanında batarya yönetimi de önemli bir optimizasyon alanıdır. Sürekli çalışan bir sistemde, akü kapasitesi ile şarj istasyonlarındaki bekleme süresi arasında bir denge kurulmalıdır. Filo yönetimi algoritmalarında genellikle araç başı minimum enerji rezervi eşik değeri seçilir; ancak gerçek ortamda ani iş yükü artışları veya beklenmeyen trafikle karşılaşıldığında bu eşik altına inen araçların plansız duraksaması olabilir. Sonuçta, işletme sürekliliği için filo bazında adaptif enerji yönetimi tercih edilmelidir.
Gerçek Zamanlı Operasyon Takibi ve Anormallik Tespit Akışı
Operasyon sırasında sistemin canlı performansının izlenmesi için temel metrikler (anlık hız, yüklü/yüksüz seyir süresi, beklenmeyen rotadan sapma, çarpışma önleme reaksiyon süresi) sürekli kaydedilir. Bulanık mantık destekli kontrolcü veya istatistiksel eşikleme mekanizması ile olağan dışı veriler (ör. normalden %40 uzun süren taşıma işi veya iki robotun aynı güzergahı paylaşmaya çalışması) otomatik olarak işaretlenir. Tanımlanmış sınırlar aşıldığında sistem, yöneticiyi ya da operatörü erken uyarı ile bilgilendirir. Bu uyarılar sayesinde, bakıma alınmadan önce potansiyel arıza modları proaktif biçimde tespit edilir ve üretim hatları minimum kesintiyle korunur.
Korelasyon ve Gerçekçi Saha Testi Örneği
Bir örnek olarak, otomotiv sektöründe kurulan bir otonom taşıma sisteminin performansı, devreye alma öncesi simülasyon çıktıları ile üretim hattında gerçek zamanlı veri toplayan sensör ağı bulguları arasında korelasyon analizine tabi tutulur. Örneğin 100 taşıma görevinden ortalama taşıma süresi, simülasyonda 65 saniye iken sahada 68 saniye ölçülüyorsa, aradaki %4,6 sapmanın nedenleri (ör. insan müdahalesi, zemin sürtünme katsayısı, gerçek yük değişimi) istatistiksel olarak incelenir. Hata oranı %2 seviyesinde ise sistem kabul edilir. Ancak %10’un üzerinde sapma varsa, model parametrelerinin yeniden kalibre edilmesi veya saha koşullarına ilişkin simülasyona yeni değişken eklenmesi gündeme gelir.
Hata Türleri ve Belirsizlik Yönetiminde İleri Yöntemler
Yaygın hata türleri arasında “phantom obstacle” (yanlış sıfırdan engel algısı) ve “zamanlayıcı çakışması” (birden fazla taşıyıcının aynı noktada buluşması) öne çıkar. Son yıllarda, makine öğrenmesi temelli anomali tespit algoritmaları, bu tür yüksek frekanslı ve zor öngörülen hata ve sapmaları tanımlamada kullanılmaktadır. Özellikle konvolüsyonel sinir ağı tabanlı vibrasyon/ivme veri analiziyle, erken aşamada donanım arızası sinyalleri yakalanabilir.
Mühendislik Trade-off’ları ve Karar Kriteri Örneği
Karar verme süreçlerinde en temel trade-off, üretim süresi/kesintisizlik ile bakım-onarım sıklığı/maliyeti arasında ortaya çıkar. Örneğin, taşıma kapasitesini %15 artırmak için çalışma hız sınırı yükseltildiğinde, tekerlek ve aktüatör aşınmasının artacağı ve bakım maliyetlerinin yükselme riskinin bulunduğu hesaba katılır. Mühendis, sistem çıktısındaki toplam verim kazancının ek bakım yatırımını karşılayıp karşılamadığına, belirli bir getiri oranı eşiğine göre (örn. %10 ROI üzerinde) karar verir. Bu karar kriterleri, sistem tasarımında uzun vadeli optimizasyon hedeflerinin de temelini oluşturur.
Test, Doğrulama ve Hata Senaryoları ile Karar Verme Yaklaşımı
Otonom malzeme taşıma sistemlerinin başarılı biçimde devreye alınabilmesi; titiz test süreçleri, model doğrulama çalışmaları ve muhtemel hata modlarının öngörülü biçimde yönetilmesine bağlıdır.
Doğrulama ve Korelasyon Analizi
Simülasyon ve saha testlerinin sonuçları arasındaki uyumun doğrulanması, sistem güvenilirliğinin kanıtlanmasında büyük rol oynar. Tipik bir kuruluşta; ilk olarak laboratuvar ortamında gerçek rota, taşıma hızı ve yükleme/boşaltma süreleri simülasyon çıktılarıyla çapraz kontrol edilir. Burada kritik metrikler arasında toplam taşıma süresi, robotun rotadan sapma miktarı ve taşıma sırasında oluşabilecek vibrasyonun ölçülmesi yer alır. Elde edilen saha verisi ile modeldeki tahmini zaman/maliyet/enerji tüketimi karşılaştırılarak, modelin güvenilirliği korelasyon katsayısı ile (örneğin Pearson r>0,95 hedefiyle) değerlendirilir.
Hata Modları ve Belirsizlikler
- Sensör Hataları: LIDAR kör noktaları, optik/ultrasonik algılayıcıların yetersizliği hattı bozabilir. Yanlış mesafe ölçümü robotun engelden kaçınmasını engeller.
- Donanım Arızaları: Aktüatör, tekerlek veya aktarma mekanizmasındaki arıza taşımanın durmasına veya yük düşmesine neden olabilir.
- Yazılım ve Veri Akışında Sorunlar: Kontrol yazılımı çakışmaları, güncellemelerde geri uyumsuzluk ve veri paketlerinin gecikmesi robot davranışında öngörülemeyen problem doğurur.
- Çevresel Değişkenlik: Zemin tipi değişikliği, ortam sıcaklığı ve aşırı tozlanma gibi koşullar sensör performansını ve batarya sürelerini olumsuz etkileyebilir.
- İnsan-Robot Etkileşimi: Beklenmedik şekilde çalışma alanına giren personel robotu etkisiz bırakabilir ya da acil durdurma gerektirebilir.
Karar Verme ve Sonlandırma Kriterleri
Test ve devreye alma aşamalarında, sistemin kabul edilebilir performansa sahip olup olmadığını gösterecek somut kriterlerin önceden tanımlanması gereklidir. Örneğin:
- Taşıma sırasında duraksama oranı %1’in altındaysa sistem kabul edilir.
- Ortalama teslim süresi, manuel yönteme göre %15 daha hızlı olmalı.
- Haftalık bakım gereksinimi en fazla 2 kereyi aşmamalı.
- Çarpışma ve tehlikeli durum senaryolarında robotun durabilme/detour süresi 2 saniyeyi aşmamalı.
Bu tür kantitatif eşikler, projenin başarısını objektif biçimde göstermeyi sağlar. Ek olarak, operasyon başladığında ilk 6 ay boyunca ortaya çıkan hata vakaları kaydedilir ve kök neden analizleriyle sürekli geliştirme sağlanır.
Bazı durumlarda, belirsizlik ve varyasyonları algoritmik olarak tolere edebilmek için istatistiksel karar ağaçları veya bulanık mantık tabanlı kontrolcüler kullanılabilir. Özellikle yoğun insan trafiği olan alanlarda, adaptif öğrenme ve anormallik tespit algoritmaları, sistemin kendiliğinden proaktif olarak risk yönetimini iyileştirmesini kolaylaştırır.
Ticari ve Sektörel Karşılaştırmalı Analizler
Test aşamasında toplanan sonuçların aynı sektördeki benzer projeler ve sistemlerle kıyaslanması, geliştirilen çözümün rekabet düzeyini ve olgunluk seviyesini objektif biçimde belirler. Örneğin, büyük otomotiv üreticilerinde otonom taşıma performans analitiği standartlaştırılmış olup, taşıma süresi, yıllık bakım süresi ve iş başı maliyet karşılaştırmaları doğrudan ticari avantaj veya iyileştirme yönlerini ortaya koyar.
Sonuç olarak, otonom malzeme taşıma sistemleri için doğru parametre seçimi, çok katmanlı test/doğrulama, hata yönetimi, dinamik karar kriterlerinin oluşturulması ve rekabete göre karşılaştırmalı analiz yapılması, sistemin endüstriyel başarısı ve sürdürülebilirliği için vazgeçilmezdir.
>Sonuç: Gelecekte Otonom Sistemlerin Rolü
Günümüzde endüstriyel otomasyonun merkezi unsurlarından biri haline gelen otonom malzeme taşıma sistemleri, gelecekte daha da önemli bir rol üstlenecektir. Gelecek öngörüleri, özellikle yapay zeka ve makine öğrenmesi teknolojilerinin entegrasyonu sayesinde sistemlerin özerklik ve adaptasyon kabiliyetlerinin artacağını göstermektedir. Bu gelişmeler, üretim esnekliği ve operasyonel verimlilikte yeni seviyelere erişilmesini mümkün kılacaktır.
Otonom sistemlerin öneminin arttığı noktalar arasında, karmaşık üretim ortamlarında hızlı ve güvenli karar verme, enerji verimliliğinin optimize edilmesi ve çoklu sistem entegrasyonu yer almaktadır. Ayrıca, sürdürülebilir üretim hedefleri doğrultusunda çevresel etkilerin minimize edilmesi, bu sistemlerin benimsenmesini hızlandıracaktır.
Bu makalede ele alınan temel bulgular; otonom malzeme taşıma sistemleri ve robotik otomasyonun birlikte kullanımıyla sadece verimlilikte artış sağlanmadığını, aynı zamanda risk yönetimi ve sürdürülebilirlik açısından kritik katkılar sunulduğunu göstermektedir. Başarı, teknoloji seçimi, entegrasyon stratejileri ve sürekli iyileştirme döngüsüne bağlıdır. Gelecekte, bu dinamik sistemlerin endüstri 4.0 ve dijital dönüşüm süreçlerinin ayrılmaz bir parçası olması kaçınılmazdır.
Sonuç olarak, otonom malzeme taşıma sistemlerinde robotik otomasyonu destekleyen sağlam karar kriterleri ve yönetim pratikleri, endüstriyel rekabet avantajı kazanmak isteyen kuruluşlar için vazgeçilmezdir.