Problemin Mühendislik Bağlamı
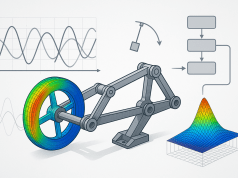
Çok cisimli dinamik sistemler, birden fazla mekanik parçanın birbirine bağlandığı veya etkileştiği mühendislik uygulamalarını ifade eder. Bu sistemlerdeki dinamik davranışların doğru modellenmesi, sistem performansı ve güvenilirliği açısından kritik öneme sahiptir. Temas boşluğu yönetimi ise bu sistemlerde parçalar arasındaki temas anını, temas kuvvetlerini ve aralarındaki küçük boşlukları kontrol eden bir süreçtir. Temas boşluklarının doğru şekilde modellenmemesi, simülasyon sonuçlarında sapmalara, yapısal zarar riskinin artmasına ve sistem davranışının yanlış anlaşılmasına yol açabilir. Özellikle otomotiv, havacılık, robotik ve mekanik sistem tasarımında, temas boşluğunun etkili yönetimi, titreşim, aşınma ve kontrol problemlerinin erken tespit edilmesine olanak sağlar. Bu nedenle, mühendislik bağlamında temas boşluğu yönetimi, çok cisimli dinamik simülasyonlarda gerçekçi ve güvenilir sonuçlar elde etmek için temel bir gerekliliktir.
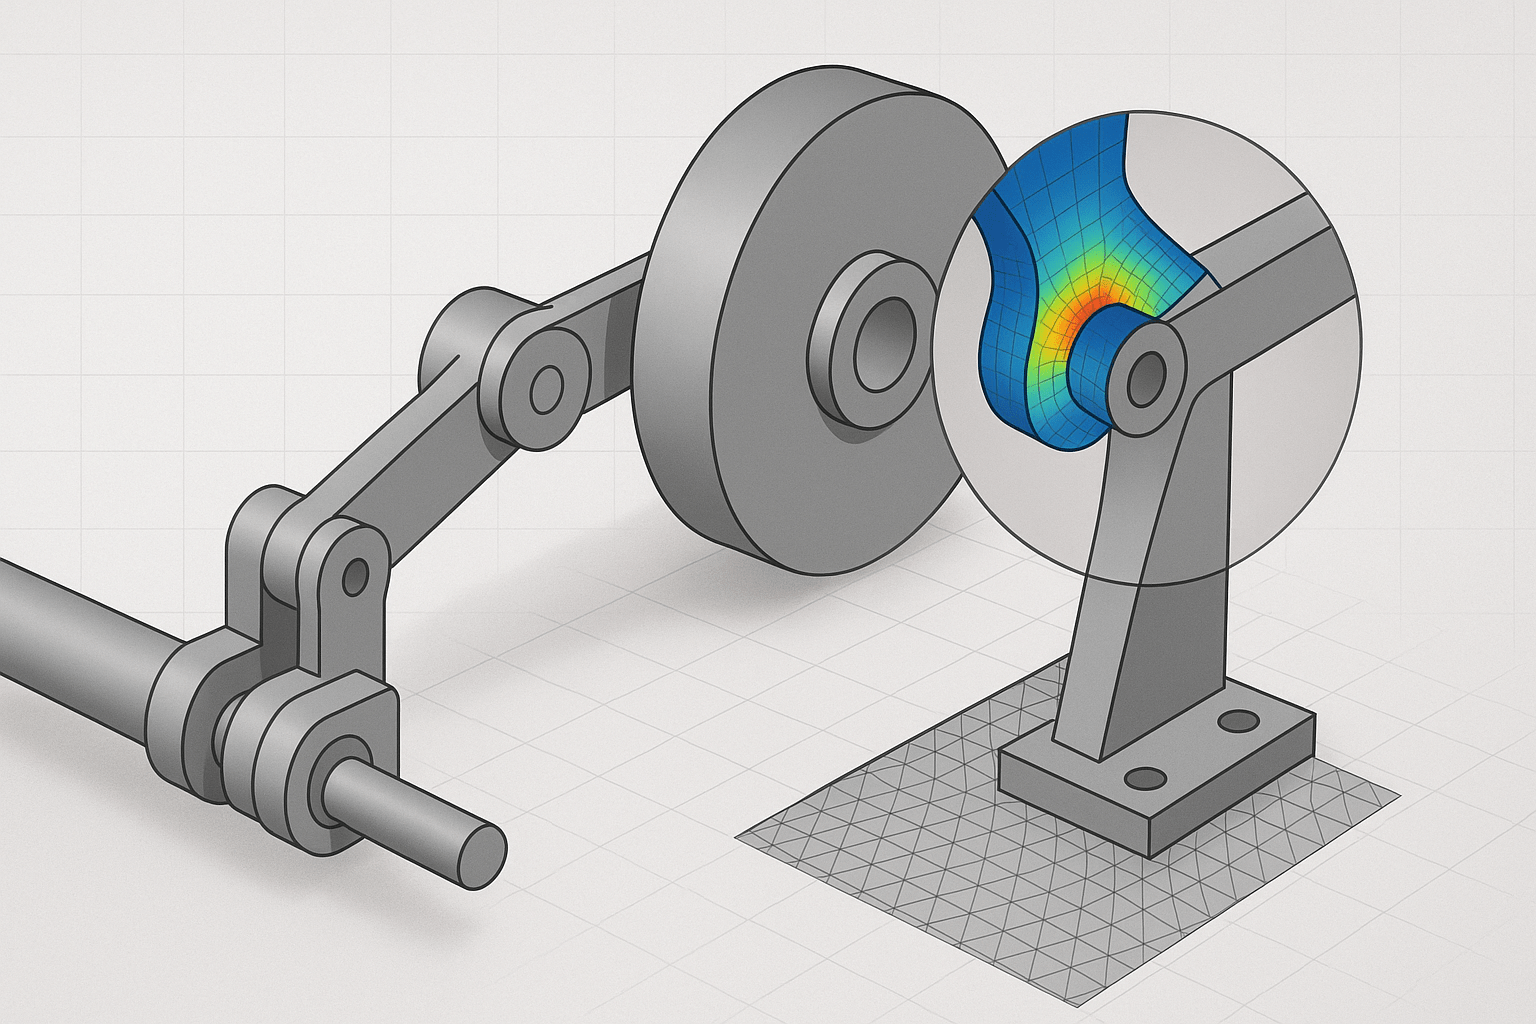
Bu bağlamda, temas boşluğu yönetiminin ele alınması ve optimize edilmesi, mühendislerin sistem tasarımını daha hassas yapabilmeleri, simülasyon doğruluğunu arttırmaları ve böylece üretim aşamasında yaşanabilecek riskleri azaltmaları için elzemdir. Sonraki bölümde, bu sürecin temel kavramları ve parametreleri detaylı biçimde açıklanarak, temas boşluğu yönetiminde dikkate alınması gereken teknik unsurlar ele alınacaktır.
Temel Kavramlar ve Parametreler
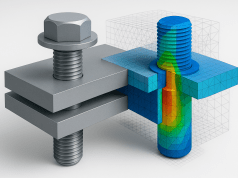
Temas boşluğu yönetimi, çok cisimli dinamik simülasyonlarda birçok temel kavram ve parametre ile şekillenir. Öncelikle, temas boşluğu, iki cisim arasındaki fiziksel boşluk mesafesi olarak tanımlanır. Bu boşluk, temas öncesi ve sonrası dinamik davranışların modellenmesi için kritiktir ve genellikle mikro veya milimetrik ölçeklerde ölçülür.
Temas sertliği, cisimlerin teması sırasında uygulanan kuvvetin, boşluğa bağlı olarak değişimini belirten parametredir. Bu sertlik, temas modeli içinde elastik veya plastik deformasyonları simüle etmek için kullanılır. Temas boşluğu yönetiminde, temas sertliği doğru tanımlanmadığında simülasyonlarda aşırı kuvvet birikimi veya yapay titreşimler ortaya çıkabilir.
Friction (sürtünme) katsayısı, temas sırasında hareket eden yüzeyler arasındaki sürtünme kuvvetini belirler. Sürtünme katsayısı, dinamik sistemlerde enerji kayıplarını ve hareket kısıtlarını etkiler. Temas modellerinde genellikle Coulomb sürtünme modeli veya daha gelişmiş sürtünme yasaları tercih edilir.
Yumuşatma parametreleri, temasın ani oluşan kuvvet etkilerini azaltmak için kullanılır ve modelde keskin temas etkilerinin yumuşatılması ile kararlı hesaplamalar sağlar. Ayrıca temas detektörü hassasiyeti, simülasyonun temas anını ne kadar keskin algılayabileceğini ifade eder ve boşluk yönetiminin başarısını doğrudan etkiler.
Son olarak, zaman adımı, temaslı çok cisimli sistem simülasyonlarının doğruluğu ve kararlılığı için çok önemlidir. Çok küçük zaman adımları temasların incelikle takip edilmesini sağlarken, hesaplama süresini artırır. Temas boşluğu yönetiminde optimum zaman adımı seçimi, doğruluk ve hesaplama etkinliği arasında dengelenmelidir.
Bu temel kavramlar ve parametreler, temas boşluğu yönetiminin teknik temelini oluşturarak sonraki aşamada veri hazırlığı ve kalite için gerekli altyapıyı sağlar.
Hazırlık ve Veri Kalitesi
Temas boşluğu yönetiminde güvenilir simülasyon sonuçları elde etmek için, hazırlık aşaması ve veri kalitesi kritik bir rol oynar. Bu aşamada, model geometrilerinin doğru ve hassas şekilde oluşturulması ilk adımdır. Parçalar arasındaki boşluklar, yüzey pürüzlülüğü ve malzeme özelliklerinin gerçekçi tanımlanması, temasların doğru algılanmasını sağlar.
Geometrik veriler genellikle CAD programlarından alınır ve çok cisimli dinamik simülasyon ortamına aktarılır. Burada, geometrik toleranslar ve mesh (ağ) kalitesi dikkatle değerlendirilmelidir. İnce ve düzgün mesh yapısı, temas noktalarının doğru belirlenmesine olanak verirken, hatalı veya düşük kaliteli mesh temas modellemesini bozabilir.
Malzeme verileri ise temas boşluğu yönetiminde temas sertliği, elastikiyet ve sürtünme katsayısı gibi parametreleri belirler. Bu verilerin doğru ve eksiksiz girilmesi, simülasyonun gerçekliğini artırır. Özellikle temas anındaki enerji transferi ve deformasyon dinamikleri için malzeme davranış modellerinin detaylı tanımlanması gereklidir.
Simülasyon öncesi veri temizliği ve doğrulaması, gereksiz veya çakışan öğelerin kaldırılması açısından önemlidir. Ayıca, temas algılama algoritmasının veri girişine uygun çalışabilmesi için giriş verilerinin belirli standartlarda olması beklenir.
Sonuç olarak, hazırlık aşaması temelden sağlam veri ile temas boşluğu yönetiminin etkinliğini doğrudan etkiler. Bu aşamada yapılan özenli çalışmalar, simülasyonda ortaya çıkabilecek hataların ve sapmaların önüne geçerek sonraki modelleme ve analiz aşamalarına sağlam bir zemin hazırlar.
Bir sonraki bölümde, bu hazırlık ve temel veriler ışığında uygulanabilir yöntemler ve iş akışları ele alınacaktır.
Uygulanabilir Yöntem ve İş Akışı
Temas boşluğu yönetiminde başarılı bir uygulama süreci, sistematik ve aşamalı bir iş akışı gerektirir. Bu iş akışı, hazırlanmış kaliteli verilerin etkili kullanımıyla başlar ve simülasyon sonuçlarının analizine kadar devam eder. İlk adım, temas bölgelerinin belirlenmesi ve bu bölgelerde kullanılacak temas modellerinin seçilmesidir. Temas bölgelerinin hassas tespiti, temas detektörlerinin parametrelerinin doğru ayarlanmasıyla mümkün olur; bu da temasların zamanında ve doğru şekilde algılanmasını sağlar.
Sonraki aşamada, uygun temas modeli ve temas sertliği parametreleri seçilir. Yaygın olarak, lineer ve non-lineer temas modelleri tercih edilir. Lineer modeller hesaplama kolaylığı sağlarken, non-lineer modeller temas davranışını daha gerçekçi bir şekilde yansıtır. Ayrıca, sürtünme modeli seçimi (örneğin Coulomb sürtünmesi veya gelişmiş sürtünme yasaları) temas sırasında oluşan kuvvetlerin etkisini belirler.
Bu parametrelerin belirlenmesinden sonra, simülasyon zaman adımı optimize edilir. Zaman adımı, temas anlarındaki dinamik değişikliklerin yakalanması için çok küçük olmalı ancak hesaplama süresini makul seviyede tutmalıdır. Ardından simülasyonun çalıştırılması ve temas kuvvetlerinin, deformasyonların sürekli izlenmesi gerekir.
Son olarak, simülasyon çıktıları analiz edilerek temas boşluğunun yönetiminin doğruluğu ve etkinliği değerlendirilir. Bu iş akışı, mühendislerin temas boşluğu parametrelerinde iyileştirmeler yapmasına ve simülasyon modellerini optimize etmesine olanak tanır. Böylece çok cisimli dinamik sistemlerde gerçekçi ve güvenilir temas davranışları elde edilir.
Bir sonraki bölümde, modelleme teknikleri ve uygulama kararları detaylandırılarak, temas boşluğu yönetiminde kritik seçimler ve yöntemler üzerinde durulacaktır.
Modelleme ve Uygulama Kararları
Temas boşluğu yönetiminde modelleme sürecinde verilen kararlar, simülasyonun başarısını doğrudan etkiler. Öncelikle, temas modellerinin seçimi önemlidir. Elastik, plastik veya karma deformasyon modellerinden hangisinin tercih edileceği, temas eden malzemelerin mekanik özellikleri, temasın doğası ve simülasyonun amacı doğrultusunda belirlenir.
Temas algılama yöntemleri ise nokta, çizgi veya yüzey temasına göre değişebilir. Yüzey temas prensipleri, özellikle büyük alan temaslarında daha uygun sonuçlar verirken, noktasal temaslar hızlı hesaplama avantajı sağlar fakat gerçekçilikten ödün verebilir. Ayrıca, temas detektör hassasiyetinin belirlenmesi, yüksek keskinlikte temas algılaması ile aşırı hesaplama yükü arasında dengelenmelidir.
Ayrıca temas boşluğu modellemede, yumuşatma ve sürtünme parametrelerinin dikkatli ayarlanması gerekir. Temas kuvvetlerinin ani değişimlerinin önüne geçmek için yumuşatma teknikleri uygulanır, bu sayede simülasyon kararlılığı artar. Sürtünme modelinin karmaşık dinamik etkilerin modellenmesine imkan tanıması, enerji verimliliği ve hareket kontrolü açısından kritik bir faktördür.
Modelleme kararlarında mesh kalitesi ve zamansal çözünürlük de göz önünde bulundurulur. İnce mesh yapısı, temas bölgelerinde daha doğru kuvvet ve deformasyon hesaplamalarını sağlar fakat hesaplama süresi artar. Dolayısıyla, uygulamanın gereksinimleri doğrultusunda mesh ve zaman adımı optimize edilmelidir.
Bütün bu kararlar, mühendislerin simülasyonun hedeflerine uygun en doğru ve verimli modeli oluşturmasını sağlar. Bir sonraki bölümde ise, oluşturulan modellerin doğrulanması, test edilmesi ve kalite kontrol yöntemleri detaylandırılacaktır.
Doğrulama, Test ve Kalite Kontrol
Temas boşluğu yönetiminde simülasyonların güvenilirliği, kapsamlı doğrulama ve test süreçleriyle sağlanır. İlk olarak, modellerin fiziksel gerçekliğini sınamak için deneysel verilerle karşılaştırma yapılır. Bu doğrulama, temas kuvvetleri, deformasyonlar ve sürtünme etkileri gibi önemli metriklerin simülasyon ile deneysel sonuçlar arasındaki uyumunun incelenmesini içerir.
Doğrulama aşamasında, modeller üzerinde parametrik testler uygulanarak temas sertliği, boşluk ve sürtünme gibi kritik parametrelerin simülasyon sonuçlarına etkisi analiz edilir. Bu testler, modeldeki hassas noktaların ve potansiyel hata kaynaklarının belirlenmesini sağlar.
Simülasyonların kararlılığı ve sürekliliği kalite kontrolün önemli parçasıdır. Burada, temas algılama hassasiyeti ile zaman adımının optimize edilmesi, ani kuvvet sıçramalarının önüne geçerek hesaplama stabilitesini arttırır. Ayrıca, mesh kalitesinin performansa etkileri periyodik olarak değerlendirilmelidir.
Otomatik hata tespit algoritmaları ve sonuç doğruluk kriterleri kullanılarak simülasyon çıktılarının güvenilirliği artırılır. Performans analizleri, özellikle büyük ve karmaşık çok cisimli sistemlerde hesaplama süresinin düşük tutulması için gerekli optimizasyonları sağlar.
Sonuç olarak, doğrulama, test ve kalite kontrol faaliyetleri, temas boşluğu yönetiminin etkinliğini belgeleyerek mühendislik projelerinde güvenilir kararlar alınmasına zemin hazırlar. Bir sonraki bölümde, bu süreçte karşılaşılabilecek yaygın hatalar ve riskler ele alınacaktır.
Yaygın Hatalar, Riskler ve Sınırlamalar
Temas boşluğu yönetiminde karşılaşılan yaygın hatalar, simülasyon doğruluğunu ve güvenilirliğini doğrudan olumsuz etkiler. En sık rastlanan hata, temas boşluğu parametrelerinin yanlış veya tutarsız tanımlanmasıdır. Örneğin, temas sertliği aşırı düşük tutulduğunda, temasta yeterli direnç oluşmayabilir ve fiziksel gerçekliğe uymayan sonuçlar ortaya çıkar. Öte yandan, çok yüksek sertlik değerleri ise hesaplamaların kararsızlaşmasına ve ani kuvvet sıçramalarına yol açarak sayısal çözücülerin çökmelerine neden olabilir.
Bunun yanı sıra, mesh kalitesinin yetersiz olması temas bölgelerinde kuvvet ve deformasyon hesaplamalarının doğruluğunu sınırlar. Kalitesiz mesh yapıları, temas noktalarının hatalı algılanmasına ve temas kuvvetlerinin anormal dağılımına sebep olur. Bu durum, özellikle yüksek hassasiyet gerektiren mühendislik uygulamalarında risk oluşturur.
Zamansal çözünürlüğün yetersiz seçilmesi de önemli bir hata kaynağıdır. Çok büyük zaman adımları temas anlarındaki dinamik değişimleri kaçırırken, aşırı küçük zaman adımları hesaplama süresini gereksiz derecede uzatır ve pratik uygulamalarda verimliliği düşürür. Doğru zaman adımı seçimi, simülasyonun hem stabilitesi hem de gerçekçiliği açısından kritik bir karardır.
Modelleme sürecindeki sınırlamalar arasında, sürtünme modellerinin idealize edilmiş yapısı ve malzeme davranışlarının tam olarak yansıtılamaması yer alır. Gerçek temaslarda meydana gelen mikroskobik deformasyonlar, aşınma ve yüzey bozulmaları gibi etkiler, mevcut modellerce tam olarak simüle edilemeyebilir. Bu durum, uzun vadeli performans analizlerinde kısıtlamalar yaratır.
Son olarak, iletişim eksiklikleri ve veri uyumsuzlukları, özellikle multidisipliner ekip çalışmalarında risk faktörüdür. Modelleme ve simülasyon parametrelerinde uyumsuzluk, mühendislik karar sürecinde hata yapılmasına yol açabilir. Bu nedenlerle, temas boşluğu yönetiminde kullanılan yazılım ve yöntemlerin sınırları iyi bilinmeli ve simülasyon sonuçları bu sınırlamalar ışığında yorumlanmalıdır.
Bu hata ve risklerin bilincinde olmak, modellerin gerçekçi ve güvenilir olması için alınacak tedbirlerin temelini oluşturur. Takip eden bölümde, bu parametrik kararların mühendislik projelerine nasıl yansıtılacağı ve sonuçların nasıl değerlendirileceği ele alınacaktır.
K
Temas Boşluğu Uygulama Akışı ve Parametre Seçiminde Kritik Noktalar
Çok cisimli dinamik simülasyonlarda temas boşluğunun doğru yönetilebilmesi için mühendislerin uygulama sırasında sistematik, kontrollü ve tekrarlanabilir bir akış benimsemeleri gerekir. Uygulama süreci tipik olarak beş aşamada ele alınır: (1) temas bölgelerinin tespiti ve analizi, (2) parametrelerin ilk tahmini ve girişinin yapılması, (3) temas modelinin simulasyona entegrasyonu, (4) arayüz ve parametre optimizasyonu ile temel performans testleri ve (5) model doğrulama-korelasyon çalışması. Bu çerçevede, ilgili temas bölgeleri genellikle geometrik tabanlı analizlerle CAD model üzerinde, hassas kenar ve yüzey çiftleri tespit edilerek belirlenir. Her temas çifti için, mesafeye dayalı temas potansiyelini yansıtan boşluk (gap) değeri başta olmak üzere, temas sertliği, sürtünme, yumuşatma parametresi ve zaman adımı gibi temel değişkenler seçilir.
Parametre belirleme sürecinde, endüstriyel projelerde en sık tercih edilen yaklaşımlardan biri, öncelikle literatür ve malzeme veri tabanları ile minimum-maksimum temas sertliği aralığı saptamaktır. Boşluk değeri, imalat toleransları ve montaj uygulamalarının istatistiksel dağılımlarına dayanarak seçilir. Sürtünme modeli olarak genellikle deneysel katsayılarla desteklenen Coulomb modeli veya onun modifiye türevleri kullanılırken; yumuşatma (örneğin Penalty ve Regularization parametreleri) algoritmanın numerik stabilitesini sağlamak için iteratif olarak test edilir.
Test-Denetim ve Korelasyon: Deneysel Doğrulamanın Yolu
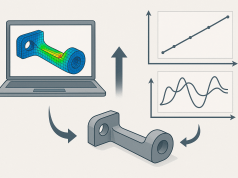
Simülasyon modelinde temas boşluğu yönetimi ile ilgili belirlenen parametrelerin doğruluğu, deneysel veri ile korelasyonlanarak test edilir. Bu amaçla fiziksel prototip üzerinde birden çok sonlu durum ölçüm noktası seçilir ve temas kuvvetleri ile yer değiştirme grafiklerinin zamanla değişimi kaydedilir. Elde edilen verilerle, simülasyondan alınan temas tepkileri (kuvvet-zaman, deplasman-zaman eğrileri) karşılaştırılır. Tipik olarak, ana karşılaştırma metrikleri RMS hata oranları, tepe değer farkları ve temas oluşma anlarıdır.
Kritik testlerden bir diğeri ise temas noktalarındaki sürtünme-direnç davranışının, farklı yüzey pürüzlülüklerinin modellenmesiyle üst üste gelen simülasyon-deney eğrileriyle değerlendirilmesidir. Yumuşak geçişli (örneğin polimer alaşımlarda) ve ani/sert temaslı (örneğin metal-metal) durumlar için modellenen tepkilerin fiziksel veriyle benzerliği korelasyonun kalitesini gösterir. Testler sonucunda gerekirse parametre optimizasyonuna geri dönülür.
Hata Modları, Belirsizlikler ve Karar Kriterleri
Temas boşluğu yönetiminde hata modları, genellikle temas algılama hassasiyetinin yetersizliği; aşırı veya yetersiz temas sertliği, düşük mesh kalitesi ve zaman adımı seçimindeki uyumsuzluklardan kaynaklanır. En yaygın hata, sistemde gerçekçi olmayan atlamalı kuvvet sıçramaları veya temasın hiç algılanmayıp sıfır kuvvetle çözümlenmesidir. Bu durumda yanlış karar alınmaması için gelişmiş hata yakalama şemaları kurulur: Otomatik temassızlık dedektörleri, zamansal filtreleme ve adaptif mesh refinements örnek olarak gösterilebilir.
Belirsizlik yönetimi, imalat toleransları ve malzeme özellikleri değişkenliğinden ileri gelir. Bu belirsizlikleri azaltmak için parametrik varyasyonlu simülasyonlar ve Monte Carlo analizleri önerilir. Karar kriterlerinde başlıca üç unsur gözetilir: (i) fiziksel doğruluk ile simülasyon arasında uyum, (ii) sayısal stabilite ve (iii) mühendislik açısından anlamlılık. Eğer temas davranışı için simülasyon ve deney arasındaki fark belli yüzde aralığını (örneğin %5-7) aşmıyor, sistem içinde beklenen kuvvet-tepki dağılımı gözleniyorsa parametre seçiminin başarılı olduğu kabul edilir.
Mühendislik Trade-Off’ları ve Saha Uygulama Sınırlamaları
Mühendislikte simülasyonun kalitesi ile çözüm süresi/doğrusu arasında daima bir trade-off bulunur. Çok hassas zaman adımı kullanmak, çözümün doğruluğunu arttırırken; endüstriyel projelerde çözüm süresini kabul edilemez bir şekilde uzatabilir. Yüksek mesh yoğunluğu, temas yüzeylerini doğru temsil etse de, bilgisayar kaynaklarını tüketerek pratikte iş akışını kısıtlar. Mühendisler, genellikle kritik öneme sahip bölgelerde yüksek hassasiyetli modelleme, daha az kritik alanlarda ise düşük detay düzeyi yaklaşımıyla optimum dengeye ulaşmayı hedefler.
Ayrıca saha uygulamalarında, sabit temas parametreleri yerine değişken çevre koşullarını (sıcaklık, nem, yüzey aşınması) hesaba katan dinamik temas parametreleriyle çalışmak gerçekçi kararlar alınmasına yardımcı olur. Endüstride özellikle otomotiv ve havacılık uygulamalarında, test ve validasyon döngüsü sonunda elde edilen hata sapmaları analiz edilerek, gerekirse üretim toleransları veya bakım aralıkları yeniden tanımlanır.
Sonuç olarak, çok cisimli dinamik sistemlerde temas boşluğu yönetimi için uygulama akışının sistematik izlenmesi, parametrik analiz ve deneysel doğrulama ile hata-belirsizliklerin minimize edilmesi, baştan sona mühendis odaklı bir başarı zinciri yaratır. Belirlenen karar kriterlerine uygun ilerlemenin yanı sıra, mühendislik trade-off’larının ve saha kısıtlarının bilinçli entegrasyonu güvenilir, sürdürülebilir ve tekrarlanabilir sonuçların ön koşuludur.
arar Kriterleri ve Sonuç
Temas boşluğu yönetiminde karar kriterleri, simülasyonun amacına, sistem karmaşıklığına ve kullanılabilir hesaplama kaynaklarına göre şekillenir. Öncelikle, doğruluk ve hesaplama verimliliği arasında bir denge kurulmalıdır. Yüksek hassasiyetli temas modelleri, gerçekçi sonuçlar sunarken hesaplama süresini artırabilir; bu nedenle, kritik bölgelerde detaylandırılmış modelleme yapılması tercih edilir.
Model ve parametre seçiminde, gerçekçi malzeme davranışlarının ve temas fenomenlerinin yansıtılması önceliklidir. Bu, temas sertliği ve sürtünme katsayısı gibi parametrelerin deneysel verilerle desteklenmesini gerektirir. Ayrıca, mesh kalitesi ve zaman adımı optimizasyonu, hem doğruluğu hem de simülasyon kararlılığını artırır.
Karar sürecinde, simülasyon sonuçlarının fiziksel testlerle validasyonu kritik bir rol oynar; bu validation süreci, modelin güvenilirliğini ve mühendislik uygulamalarında kullanılabilirliğini pekiştirir. Riskler ve sınırlamalar göz önüne alınarak, sürekli iyileştirme ve parametrik analizlerle model güncellenmelidir.
Sonuç olarak, çok cisimli dinamik sistemlerde temas boşluğu yönetiminde kullanılan modelleme ve doğrulama yöntemlerinin bilinçli seçimi ve uygulanması, mühendislik projelerinde güvenilir ve gerçekçi sonuçlar elde edilmesini sağlar. Bu yaklaşım, sistem performansının artırılması ve üretim risklerinin azaltılmasında önemli katkı sunar.