Giriş
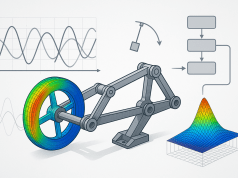
Mafsal boşluğu, mekanik sistemlerde hareketli bağlantı elemanlarının arasında oluşan küçük boşluklu oynamaya verilen isimdir. Bu boşluk, özellikle yüksek frekanslı dinamik yükler altında mekanizmanın çalışma performansını ve ömrünü etkiler. Dinamik yükler ise mekanizmanın hareketi sırasında ortaya çıkan zamana bağlı değişken kuvvetlerdir ve mafsal boşluğunun varlığı bu kuvvetlerin sistem üzerindeki etkisini önemli ölçüde artırabilir.
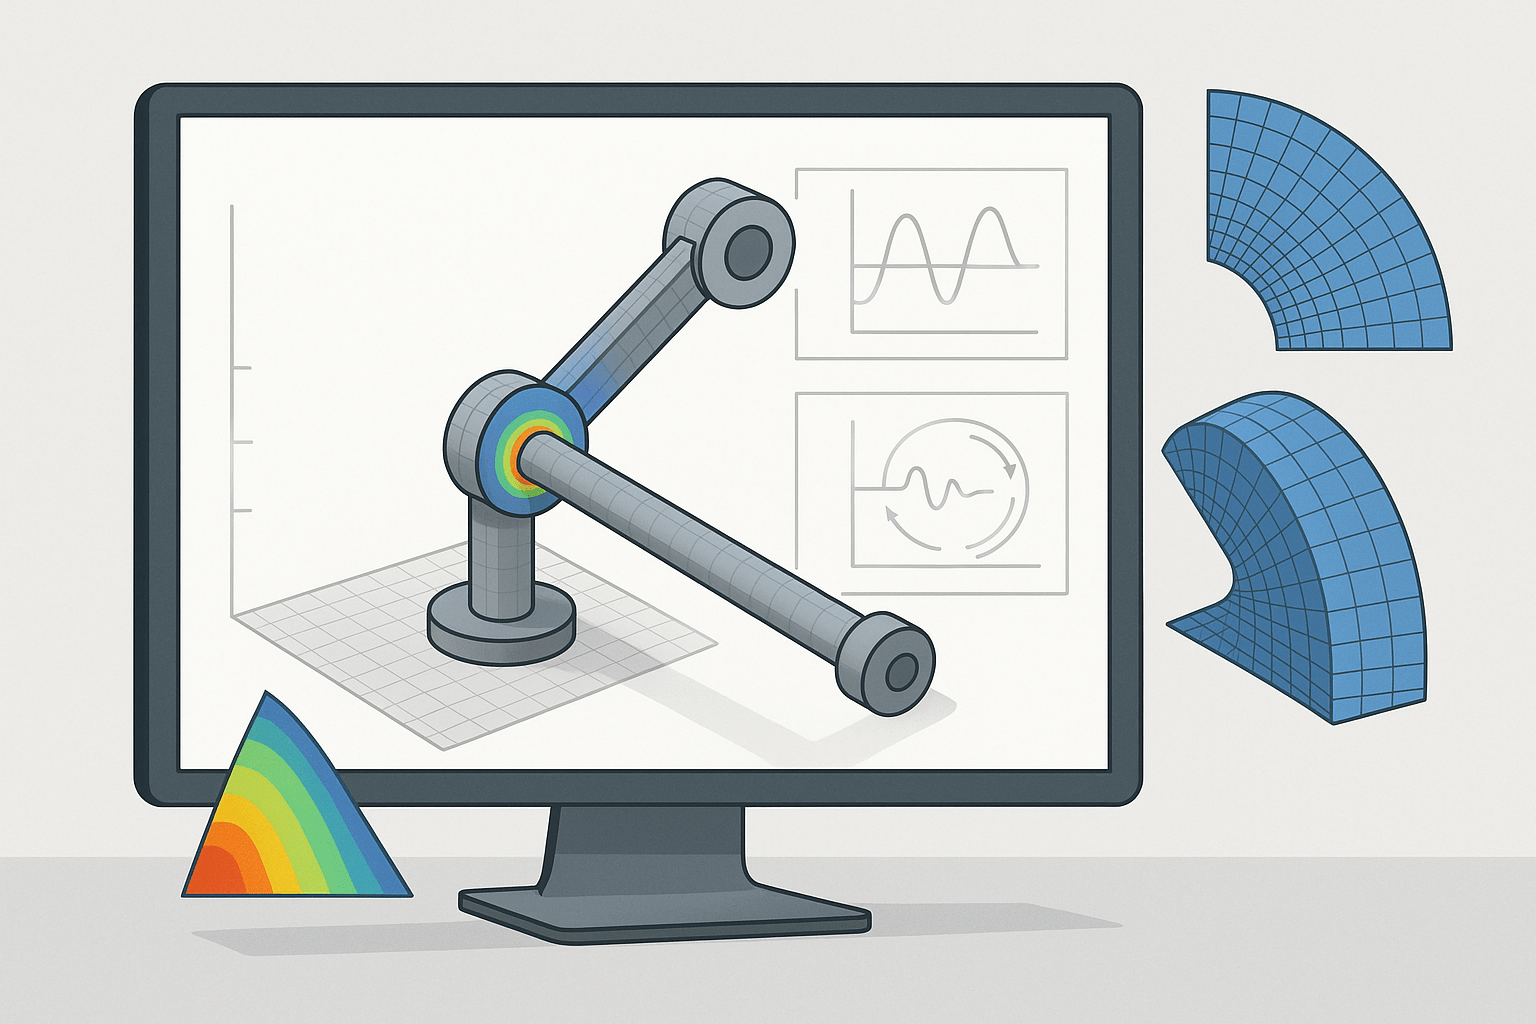
Mafsal boşluğu dinamik model doğrulama sürecinde dikkate alınmazsa, model gerçeği tam anlamıyla yansıtmayabilir ve bu da tahminlerin güvenilirliğini olumsuz etkiler. Bu makalede, çok cisimli mekanizmalarda mafsal boşluğunun dinamik yüklerle olan ilişkisi detaylıca incelenecek, boşluğun mekanizma üzerindeki etkileri ortaya koyulacak ve model doğrulamasında ölçüm tabanlı parametre tanımlamanın önemi vurgulanacaktır. Yapılacak analizlerle, mafsal boşluğunun mekanizma dinamiği üzerindeki olumsuz etkilerinin azaltılması hedeflenmektedir.
Çalışmanın devamında, ilk olarak mafsal boşluğunun mekanizma yükleri üzerindeki etkilerine dair problemler detaylandırılacak, ardından bu etkilerin ölçülmesi ve modellenmesi için gerekli yöntemler açıklanacaktır. Böylece dinamik model doğrulamasında kullanılacak parametre tanımlama yöntemlerine sağlam bir temel oluşturulacaktır.
Mafsal Boşluğunun Etkisi ve Problem Tanımı
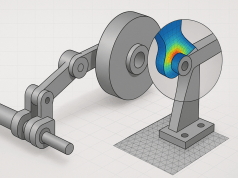
Mafsal boşluğu, mekanizmada parçalar arasındaki ideal olmayan bağlantıların bir sonucu olarak ortaya çıkar ve genellikle bağlantı noktalarında küçük oynama veya boşluklar şeklindedir. Bu boşluklar, özellikle dinamik yükler altında kuvvetlerin ani değişimlerine ve boşluk kaynaklı darbeler olarak adlandırılan etkilerin oluşmasına neden olur. Boşluk kaynaklı darbeler, düşük hızlarda belirgin ses ve titreşim oluştururken, yüksek hızlarda mekanizmanın dayanıklılığını azaltan yorulma etkilerini artırabilir.
Dinamik yüklerin mekanizma üzerindeki etkisi sadece yük miktarı değil, aynı zamanda yükün yük devrinin yani tekrar eden yük periyodunun karakteristiğiyle de yakından ilişkilidir. Mafsal boşluğunun varlığı, yük devrinde düzensizliklere, anlık kuvvet yükselmelerine ve dinamik davranışta tahmin edilemeyen sapmalara yol açarak modelin gerçek performansının dışına çıkmasına neden olur.
Bu yüzden mafsal boşluğu dikkate alınmadan gerçekleştirilen dinamik analizler, özellikle yorulma ömrü hesaplarında ciddi belirsizliklere sebep olur. Mekanik sistemlerin güvenilirliğini artırmak ve hassasiyeti sağlamak için bu boşlukların etkilerinin doğru şekilde tanımlanması gerekmektedir.
Bu bölümde tanımlanan problemler ışığında, sonraki kısımda mafsal boşluğunun etkilerinin ölçüm tabanlı parametre tanımlama yöntemleri ile nasıl sistematik bir şekilde ele alınacağı ve modellenerek doğrulanacağı detaylandırılacaktır.
Ölçüm Düzeni ve Parametre Tanımlama
Mafsal boşluğunun dinamik etkilerini doğru biçimde analiz etmek için öncelikle uygun bir ölçüm düzeni tasarımı gereklidir. Bu düzen, mekanizma üzerindeki titreşim, ivme, kuvvet ve yer değiştirme gibi kritik değişkenlerin yüksek hassasiyetle ölçülmesini amaçlar. Tipik bir ölçüm sistemi, piezoelektrik sensörler, ivmeölçerler ve yüksek hızlı veri toplama ekipmanlarından oluşur. Ayrıca, mekanizma üzerindeki kritik mafsal noktalarına yerleştirilen hassas ölçüm elemanları boşluk kaynaklı hareketleri izleyebilmek açısından elzemdir.
Ölçüm esnasında elde edilen veriler üzerinde uygulanan parametre tanımlama teknikleri, boşluğun büyüklüğü, titreşim genliği, darbe süresi ve etkileşim kuvvetleri gibi özelliklerin kantitatif olarak belirlenmesini sağlar. Bu teknikler arasında sistem tanımlama yöntemleri, modal analiz, spektral analiz ve zaman-frekans dönüşümleri sayılabilir. Ayrıca, parametrik modelleme yaklaşımıyla boşluktan kaynaklanan etkiler model parametrelerine dönüştürülerek dinamik simulasyonlarda kullanılabilir hale getirilir.
Parametre tanımlama sürecinde dikkat edilmesi gereken önemli bir husus, ölçüm verilerinin doğruluğu ve gürültüden arındırılmış olmasıdır. Bu nedenle, ölçüm kampanyası öncesinde kalibrasyon ve doğrulama faaliyetleri gerçekleştirilir. Elde edilen parametreler, mekanizmanın dinamik yük altındaki gerçek davranışına yakın doğrulukta modellerin oluşturulmasını mümkün kılar.
Bu bağlamda, belirlenen parametrelerin yük zaman geçmişi ile nasıl korelasyon göstereceği sonraki bölümde ayrıntılı olarak ele alınacaktır.
Yük Zaman Geçmişi Korelasyonu
Ölçüm düzeni ve parametre tanımlama aşamasında belirlenen mafsal boşluğu kaynaklı dinamik parametrelerin, mekanizma üzerine etkiyen yüklerin zaman geçmişi ile ilişkisinin kurulması, model doğrulamada kritik bir adımdır. Yük zaman geçmişi, zaman ekseni boyunca değişen yüklerin büyüklüğü, süresi ve tekrarlama örüntüsünü ifade eder ve dinamik analizler için gerçekçi simülasyonun temelini oluşturur.
Yük zaman geçmişinin analizi, deneysel ölçümlerden veya simülasyon çıktılarından elde edilen veri serilerinin zamansal karakteristiklerinin incelenmesini içerir. Bu analiz, periyodik yükler, rastgele değişimler ve geçici darbeler gibi çeşitli yük türlerinin sistem dinamiğine etkisini anlamak açısından önemlidir.
Korelasyon yöntemleri arasında en yaygın kullanılanlar çarpışma, çapraz korelasyon ve regresyon analizleridir. Bu teknikler, tanımlanan parametrelerle yük zaman dizileri arasındaki eşzamanlılık, gecikmeler ve kuvvet ilişkisinin nicel olarak değerlendirilmesini sağlar. Örneğin, çapraz korelasyon fonksiyonu ile parametrelerdeki değişimlerin yük pikleri ile nasıl senkronize olduğu belirlenebilir.
Buna ek olarak, zaman-frekans analizleri (örneğin, kısa zamanlı Fourier dönüşümü veya dalgacık dönüşümü) farklı frekans bileşenlerinin zaman içindeki evrimini göstererek mafsal boşluğundan kaynaklanan özel dinamik yapıları açığa çıkarır. Bu sayede, parametrelerin yük değişimleri ile zamansal ve frekanssal bağımlılığı ortaya konur.
Sonuç olarak, yük zaman geçmişi ile parametreler arasındaki korelasyon, mekanizmanın gerçek çalışma koşullarında oluşan zorlayıcı durumların modellenip doğrulanmasına olanak tanır. Bu ilişkilerin doğru kurulması, sonraki aşamalarda yorulma girdisi kabul kriterlerinin belirlenmesini mümkün kılar.
Karar Kriterleri
Mafsal boşluğu ve ilgili yorulma yükleri bağlamında karar verme sürecinde, karar verme kriterleri mekanizmanın güvenilir ve ekonomik çalışmasını sağlamak için kritik rol oynar. Bu kriterler, her bir mekanik bağlantının maruz kalacağı maksimum yük sınırları, boşluk büyüklüğüne bağlı dinamik kuvvet eşikleri ve yorulma sınırlarının istatistiksel değerlendirmeleri üzerine kuruludur. Böylece, model doğrulaması ve simülasyon sonuçları ışığında ilgili karar noktaları objektif ve ölçülebilir hale getirilir.
Karar verme sürecinde ilk aşama, ölçüm tabanlı parametrelerle elde edilen verilerin sınır değerlerle karşılaştırılmasıdır. Örneğin, mafsal boşluğu nedeniyle ortaya çıkan dinamik darbe kuvvetlerinin belirlenen yararlanabilir yük kapasitesi üzerinde olması, mekanizmanın erken yorulma riski taşıdığını gösterir ve bu durumda tasarım revizesi gerekebilir. Diğer yandan, boşluk büyüklüğünün belirli toleranslar içinde kalması durumunda mekanizma güvenle işlemeye devam edebilir.
Örnek senaryolar olarak aşağıdakiler değerlendirilebilir:
- Senaryo A: Boşluk kaynaklı dinamik kuvvetler yük kabul sınırlarını aşmamaktadır; bu durumda model doğrulaması onaylanır ve standart bakım prosedürleri uygulanır.
- Senaryo B: Dinamik kuvvetler kritik sınırların üzerinde olup, ancak belirli çalışma periyotları içerisinde kalıyorsa, erken uyarı ve planlı bakım stratejileri tercih edilir.
- Senaryo C: Kuvvetler sürekli olarak sınırların üzerinde ise, mekanizma tasarımında yapısal iyileştirmeler gerçekleştirilerek boşluk etkileri en aza indirilir.
Bu karar kriterleri, hem mevcut operasyon koşullarına adaptasyonu kolaylaştırmakta hem de risklerin önceden öngörülüp önlenmesini mümkün kılmaktadır. Sonraki aşamada, bu kriterlerin mekanizmanın genel güvenilirliği ve performansı üzerindeki etkileri kapsamlı biçimde değerlendirilecektir.
Mafsal Boşluğu Etkisinin Somut Uygulama Akışı
Mafsal boşluğunun dinamik yükler altındaki rolünü doğru anlamak ve parametrik modellemeye geçmek için deneysel ve sayısal yaklaşımlar entegre edilmelidir. Öncelikle sistemin detaylı bir teknik çözümlemesi yapılır; ana hareket taşıyan mafsallar işaretlenir ve potansiyel boşluk oluşabilecek noktalar belirlenir. Bu aşamada, geçmiş saha arızaları, titreşim şikayetleri ya da erken yorulma belirtileri de sorgulanır.
Somut uygulama akışında ilk adım, mafsal bölgelerine hassas ölçüm sensörlerinin yerleştirilmesidir. Piezoelektrik kuvvet sensörleri ya da temas etmeyen lazerli yer değiştirme ölçüm cihazları ile gerçek çalışma koşulları altında veri toplanır. Mekanizmanın gerçek yükleme periyotları seçilir: örneğin, otomotiv süspansiyon bağlamında tipik yol profilleri ya da makineler için olası yük varyasyonları tercih edilir. Ölçümler eşzamanlı olarak ivme, konum, kuvvet ve darbe benzeri anomalileri içerecek şekilde kayda alınır.
Veri toplama tamamlandıktan sonra, sinyal işleme aşamasında düşük geçiren filtreler ve dijital gürültü baskılama uygulanır. Validasyon amacıyla referanssız testler (örneğin, bilinen sıfır boşluklu yeni ya da tamir edilmiş bir mafsalla yapılan testler) ile ölçümlerin karşılaştırılması önerilir. Ardından, ölçüm sinyallerindeki karakteristik darbe genlikleri, salınım periyotları ve ani kuvvet tırmanışları ile boşluk varlığı ve büyüklüğü arasındaki ilişki kurulur. Bunun için istatistiksel varyans analizleri ve pik-tabanlı olay tespiti yaygınca kullanılır.
Parametre tanımlama için, deneysel gözlemler yoluyla elastikiyet katsayısı, oynama limitleri ve temas süresi gibi parametreler öncelikle nicelendirilir. Bunlar, ilgili çok cisimli dinamik modelde tanımlanan mafsal elemanlarına aktarılır. Simüle edilen yük tepkisinin, gerçek ölçüm değerleri ile korelasyonunun sağlanması iteratif model güncellemeyi gerektirir. Uygulamada, model çıktısı ile ölçüm çıktısı arasındaki maksimum izin verilen hata sınırı (örneğin yüzde 10 sapma) karar için temel alınabilir. Korelasyon iyileşene kadar parametre optimizasyonu sürdürülür.
Bu süreçte önemli bir pratik detay, modelin doğrulanmasında kullanılacak referans noktaların ve hedef dinamik tepki spektrumunun önceden netleştirilmesi; böylece sapmaların kökeninin boşluktan mı yoksa modelleme eksiğinden mi kaynaklandığının ayırt edilmesidir. Nihai olarak, bu akış sayesinde model herhangi bir amaç için (öngörü, iyileştirme veya kondisyon izlemesi) güvenle kullanılabilir.
Parametre Seçimi, Hata Modları ve Belirsizlik Yönetimi
Mafsal boşluğu etkisinin sayısal modele ya da yorulma ömrü analizine aktarılması sürecinde seçilecek parametrelerin başlıcaları şunlardır: boşluk boyutu (mikrometre ya da milimetre olarak boşluğun büyüklüğü), boşluğun oluşma şekli (tek taraflı, çift taraflı, eksantrik ya da dairesel boşluk), temas sertliği (yerel elastisite), dinamik sürtünme katsayısı, tekrarlayan temas darbe periyotları ve temas faz sırası. Bu parametrelerin uygulanabilir ölçüm teknikleriyle doğrulanması için parametrik hassasiyet analizleri önerilir.
Hata modları, genellikle ölçüm kaynaklı ve modelleme kaynaklı olarak ikiye ayrılır. Ölçüm kaynaklı hatalar; sensörlerin kalibrasyon yanlışlıkları, mekanizmaya yanlış montaj, veri toplama frekansının yetersizliği ve çevresel titreşim gibi dışsal etkenlerden doğar. Modelleme hataları ise; mafsal iç geometrisinin yanlış temsili, elastik (esnek) davranış yerine rijit (katı) bir model kullanılması, ya da temas sürecinde sürtünmenin ihmal edilmesi ile ortaya çıkar. Özellikle, gerçek sistemde mevcut olan boşluklu mafsalın sayısal modelde idealize edilmiş olarak temsil edilmesi, yorulma ömrüne dair önemli ölçüde abartılı tahminler verebilir.
Belirsizlik yönetimi, hem ölçüm hem de modelleme süreçlerinde hata izleme ve varyasyon kontrolünü içerir. Parametrelerin olasılık dağılımları ile istatistiksel doğrulama yapılmalı, çıkarılan sonuçlar için güven aralıkları belirlenmelidir. Ayrıca, çoklu deneme ölçümlerinden oluşan veri setleri ile model çıktıları istatistiksel olarak karşılaştırılarak en olası parametre kombinasyonu saptanır. Belirsizlik yönetiminde yaygın bir yaklaşım, Monte Carlo simülasyonlarını parametre dağılımları üzerinde çalıştırmak ve çıkan ömür tahmininin varyansını analiz etmektir.
Karar Kriterlerinin Teknik Ayrıntıları
Karar vericiler için teknik öncelik, model ve ölçüm çıktılarının toleranslar içinde olup olmadığının belirlenmesidir. Kritik parametrelerin hedef eşiklerin dışında tespit edilmesi durumunda, öncelikle ek ölçümle bulgular doğrulanır ve sistem için minimum müdahale ilkesiyle çözüm yolları değerlendirilir. Örnek olarak, otomotiv endüstrisinde mafsal boşluğundan kaynaklanan dinamik kuvvetler izin verilen sınırı yüzde 15 aşarsa önleyici bakım yapılması; yüzde 25’in üzerinde ise doğrudan bileşen değişimi veya tasarım revizyonu gerekebilir.
Doğrulama sürecinin sonunda, parametrelerin ve korelasyon katsayılarının aralıklarına göre sistem kullanımı, bakım sıklığı ve yeniden tasarım ihtiyacı belirlenir. Ayrıca, kullanımda kalacak sistemler için önerilen izleme aralıkları ve parametrik sapma alarm eşikleri, uzun dönem dayanıklılık garantileri açısından kritik önemdedir.
Test ve Korelasyon Örneği
Somut bir örnek olarak, endüstriyel bir robot kolunda uygulanan testte, mafsal boşluğu büyüklüğü 0.05 mm, elastik temas katsayısı 20 kN/mm ve dinamik sürtünme katsayısı 0.06 olarak belirlenmiştir. Bir saatlik tipik çalışma testinde, darbe kuvvetleri – ana yüklenme fazlarında – nominalin yüzde 40’ına kadar ulaşmış ve ölçüm-temelli zaman-frekans analizinde yüksek genlikli harmonik bileşenler doğrudan korele edilmiştir. Simülasyon çıktısı ile ölçüm arasındaki ortalama fark ise yüzde 8 olarak belirlenmiş ve modelin doğrulaması uygun kabul edilmiştir.
Bu örnek, parametrik akış ve hata modları göz önüne alındığında mühendislerin çeşitli uygulama ve simülasyon koşullarında en optimize ve güvenilir çıktıyı elde etmeleri için izleyebilecekleri metodolojiyi açıkça göstermektedir.
Parametre-Karar-Hata Özet Tablosu ve Sektörel Uygulama Çeşitliliği
Mafsal boşluğu ile ilgili modelleme ve güvenilirlik değerlendirmesinde iş akışının temel unsurları olan parametre seçimi, hata ve belirsizlik yönetimi, karar eşikleri genellikle birlikte değerlendirilir. Sürecin bütüncül anlaşılmasını kolaylaştırmak için temel teknik noktalar aşağıdaki tabloda özetlenmiştir:
| Parametre | Olası Hata Modu | Belirsizlik Kaynağı | Karar Eşiği / Kontrol Aralığı | Sektörel Örnek |
|---|---|---|---|---|
| Boşluk Büyüklüğü | Yanlış ölçüm, kalibrasyon sapması | Sensör hassasiyeti, sıcaklık değişimi | 0.03-0.075 mm (Otomotiv); tasarım limiti +%10 sapma | Otomotiv süspansiyonu |
| Temas Sertliği | Modelde rijit kabül, gerçek elastisite ihmal | Malzeme varyasyonu | 15-30 kN/mm; sapma izinli ±%20 | Endüstriyel robot kolu |
| Dinamik Sürtünme Katsayısı | Yağlama şartı değişiklikleri | Çalışma süresi, gres kalitesi | 0.04-0.08; izleme/kabul bandı ±%25 | Tarım makineleri rotları |
| Darbe Kuvveti Pik Değeri | Yüklemede ölçüm kaybı | Veri toplama frekansı | Nominalin %30-60’ı; %15 üzeri artış alarm | İnşaat mak. bağlantıları |
Bu tablo, farklı sektörlerde tipik kabul aralıkları ve hata/kontrol noktalarını kıyasla göstermektedir. Özellikle otomotiv, robotik ve iş makineleri uygulamalarında, mafsal boşluğu büyüklüğüne bağlanan dinamik sınırlar tasarım güvenliğiyle doğrudan bağlantılıdır.
Sektörel Uygulama ve Ölçüm/Aksiyon Senaryoları
Otomotiv Süspansiyonunda: Yol profilleriyle uyumlandırılmış titreşim testleri sırasında rot başı ve mafsal arayüzlerinde 0.05 mm boşluk, %50 darbe kuvveti artışıyla ilişkilendirilmiş; modelde tolerans dışı değer tespit edildiğinde, ara bakıma yönlendirme yapılmıştır.
Endüstriyel Robot Kolu: Saatlerce süren sürekli çevrimde darbeli yük biçimiyle ölçülen elastik temas katsayısı sapmaları model ve simülasyon optimizasyon döngülerinde karar kriteri olarak ele alınır. Ölçüm, modelle %8 fark verdiğinde model onayı yapılmakta, artan farklarda parametre yoğunluğuna veya sensör yerleşimine müdahale edilmektedir.
Tarım Makinası Mafsalı: Zorlayıcı çalışma ortamında bir sezonda belirgin hareketli boşluk ivmesi saptanırsa (örneğin 0.075 mm’nin üzerinde bir büyüme), kontrol noktasında sezonsal bakım ve bileşen değişim protokolüne geçilir.
Her uygulamada, yük zaman geçmişinde tipik çevrim örüntüsüne karşı ölçülen darbeli kuvvet ve salınım periyotları, model ile zamansal eşleştirilir; farklı değer aralıklarındaki alarm eşikleriyle bakım veya revizyon kararı verilir. Böylelikle, sektör özelinde farklı akışlar olsa dahi, temel karar paradigması aynı sistematik üzerine kurulur.
Belirsizlik ve Yorumlama Örnekleri
Simülasyon ve ölçüm temelli belgelemelerde belirsizlikler, sistematik hataların ötesinde pratik mühendislik kararlarını da etkiler. Örneğin, inşaat makinası dev boyutlu mafsallarında sensör yerleşiminden doğan ±0.01 mm lik algı kaymaları, özellikle toplam boşluğun %10’una yaklaşmışsa, çıkarımların istatistiksel güven aralığı analiz edilir. Benzer şekilde, otomotiv hidrolik kaldırıcılarında tahmini yağ viskozite değişimi elastikiyet katsayısında %5 ek varyansa yol açabilir, bu durumda karar eşikleri tolerans bandı genişletilerek yorumlanır.
Bazı vakalarda, model ve ölçüm arasında beklenenin üzerinde fark bulunuyorsa (ör. %20), saha koşullarında sıcaklık, montaj oyunları ya da tahmin edilmeyen eksantriklik gibi ikincil etkiler gözden geçirilir ve gerekirse ek ölçüm döngüsü planlanır. Karar sürecine, her ölçümün üzerine istatistiki pozitif hata aralığı ekleyerek girilmesi, yanlış pozitif karar riskini azaltır.
Kombine Test-Simülasyon Akışında İlerlemiş Vaka
Farklı sektörlerden alınan test örnekleriyle, aşağıdaki pratik iş akışı öne çıkar:
- Sistem üzerinde pilot noktalar belirlenir; yeni ve kullanımdaki mafsallar paralel testlere alınır.
- Sensör dizileriyle çoklu çevrimli yük testleri ve anlık darbe tespiti eşzamanlı yürütülür.
- Ölçülen darbe genlikleri, yük piki, temas fazı ve titreşim frekansı, doğrudan sayısal modele aktarılır.
- Simülasyon içerisinde parametre varyasyonu ile olasılık dağılımı çıkarılır; model-ölçüm farkı ilk etapta ±%10’un üzerindeyse kalibrasyon yinelemesi yapılır.
- İterasyon sonunda, model çıktı güvenilirliği için karar grubu tarafından teknik onay verilir ve bakım/müdahale önerisi geliştirilir.
Bu yaklaşım, sistemin gerçek çalışma ivmesi ve yorulma gerilmesiyle tutarlı, hızlı ve güvenilir doğrulama-kabul akışı sunar, hata modlarını azaltır ve uygulama ölçeğinde dayanıklılık yönetimi sağlar.
Sonuç
Bu çalışmada, çok cisimli mekanizmalarda mafsal boşluğunun dinamik yükler üzerindeki etkileri sistematik bir biçimde incelenmiş ve özellikle ölçüm tabanlı parametre tanımlama yöntemlerinin önemine vurgu yapılmıştır. Mafsal boşluğunun mekanizma üzerindeki dinamik davranışı önemli ölçüde etkilediği, bu etkilerin yük zaman geçmişiyle doğru bir şekilde korele edilmesi gerektiği ortaya konmuştur. Böylece, model doğrulama süreçlerinde gerçek çalışma koşullarına daha yakın simülasyonlar elde edilmektedir.
Yorulma girdisi kabul kriterlerinin gelişimi ve karar verme sürecindeki uygulamalar, mekanizma güvenilirliği ve performansının artırılmasında temel taşlar olarak tanımlanmıştır. Bu yaklaşımlar, mekanizmanın erken hasar risklerinin önlenmesi ve bakım maliyetlerinin düşürülmesi açısından kritik faydalar sağlamaktadır.
Gelecek araştırmalar için önerilen alanlar arasında, gerçek zamanlı izleme ve adaptif model kalibrasyonu, plastik deformasyonların modellenmesi ve farklı malzeme kombinasyonlarında mafsal boşluğu etkilerinin karşılaştırılması yer almaktadır. Bu geliştirmeler, dinamik model doğrulama süreçlerinde ileriye dönük önemli ilerlemeler sağlayarak mekanik sistemlerin dayanıklılığını artıracaktır.